|
|
|


Burial » eng
Питање: Да ли се маса тела мења у присуству гравитације?
Одговор: Официјелни је одговор физике негативан. Тежина је она величина коју гравитација мења; количина гравитације која делује на објекат (масу) је тежина. Није то питање, за сада, интересантно теорији информације, али биће и појам масе ће се мењати. Почев у смислу лењости, несклоности ка промени кретања тела, па полако ка другим отпорима. Не говорим да ће та „маса“ обавезно задржати и остала данашња значења, али како је ја третирам као да је она стара биће да је то оно што вас збуњује.
1. За сада изгледно схватање масе, у овој теорији информације, је помоћу „укопавања“ датог у простор-време. Због додатних димензија времена, а маси датог својства да их прати, већој маси одговара та већа унутрашња информација која телу отежава промене кретања. Зато што честице које се крећу брзином светлости немају време, оно им стоји, оне немају масу иако имају импулс. Међутим, ако је имају (Mass III), кретањем она расте кажемо повећањем кинетичке енергије, али и због успоравања времена.
Релативно време тела у кретању успорено је, јер му догађања делом теку додатним димензијама времена. Сада говорим из новог информатичког тумачења. Тело се састоји из истих информација које само делом опажа релативни посматрач, па у односу на таквог оно као да је „укопано“. Ово иде са додатним тумачењем „парадокса близанаца“ (Crash), када путник који наставља кретање и онај који се вратио свом брату на земљи нису у истим временима, нити су исте особе.
2. Дилатација времена у гравитационом пољу износи:
\[ dt = \frac{dt_0}{\sqrt{1 - \frac{2GM}{rc^2}}}, \]где је G гравитациона константа, M маса гравитационог тела, r удаљеност од центра гравитације, c брзина светлости у вакууму, dt0 сопствено време и dt релативно време (Спрега Информација, Пример 115). И оно се такође може тумачити „укопавањем“ догађаја у додатне димензије времена, које нису видљиве за релативног посматрача изван гравитационог поља.
Међутим, изједначавајући центрифугалну и гравитациону силу:
\[ \frac{GMm}{r^2} = \frac{mv^2}{r}, \]тела масе m које ротира по кружници полупречника r брзином v. Стога и небеско тело масе m у гравитацији тела масе M у орбити на удаљености r има брзину v² = GM/r. Та се брзина код елиптичних путања мења, али се никако не поклапа са потребном горњој дилатацији времена, полази ли се само од специјалне релативности.
3. Када тело масе m слободно пада, из стања мировања ка гравитационом пољу масе M, на удаљености r од центра поља, овако нађимо брзину:
\[ F = -\frac{GMm}{r^2}, \quad F = \frac{dE}{dr}, \] \[ d(mc^2) = - \frac{GMm}{r^2}dr, \] \[ m = m_0e^{GM/rc^2}, \]где је m0 маса тела које пада у одсуству гравитације (Пример 114). Или, развојем израза у ред и занемарујући мале коефицијенте, добијамо:
\[ m = \frac{m_0}{1 - \frac{GM}{rc^2}} = \frac{m_0}{\sqrt{1 - \frac{2GM}{rc^2}}}. \]То је израз за релативну масу увећану брзином слободног пада који би одговарао претходној дилатацији времена.
Ово смо добили из Њутнове формуле (слабе гравитације) користећи само Ајнштајново изједначавање енергије и масе E = mc². Једнако специјалној релативности маса расте са брзином. Тело се креће по инерцији падајући, па не можемо рећи да се у гравитационом пољу нешто мења осим његове брзине и масе. Стање мировања тог тела изван гравитације еквивалентно је овом стању кретања и увећаној маси на удаљености r од центра поља.
4. Излази да је релативна маса тела путем слободног пада у гравитационо поље већа и у односу на посматрача са сателита које кружи около поља, а то важи и у случају исте висине (r) орбите и тела при паду. А брзина пада тада је двоструко већа од брзине по орбити. Разлику прави еквивалентно мировање ван гравитације и стање кретања са увећаном масом у околини гравитације. Тако гледано, гравитација мења масу тела.
Falling » eng
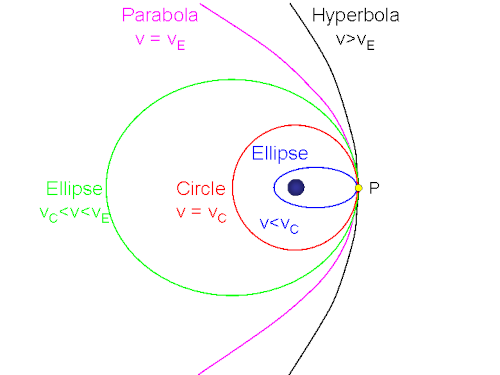
Питање: Брзина кретања планете добијена једнакошћу гравитационе и центрифугалне силе зависи и од облика и места орбите?
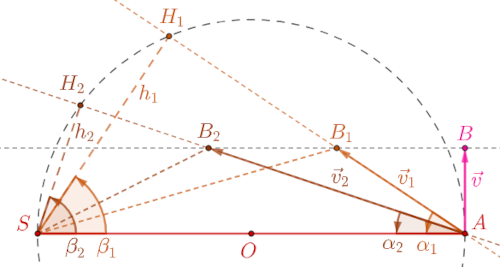
Одговор: Наравно, о томе говори и Кеплеров други закон. У афелу (најдаљој тачки) елипсе брзина планете око сунца је најмања, а у перихелу (најближој тачки) бива највећа. На слици десно може се видети још понешто.
Ако тело слободно пада из тачке A у гравитационом пољу центра S, посматране инфинитезималне дужине v1 = AB1 и v2 = AB2 су основице издужених троуглова SAB1 и SAB2 са висинама редом h1 = SH1 и h2 = SH2. Тражимо их тако да су површине троуглова једнаке: Π(SAB1) = Π(SAB2).
Пре свега, оштри углови из темена A су α1 = ∠(B1AS) и α2 = ∠(B2AS). Они су углови у теменима датих троуглова. Уз то β1 = ∠(ASH1) и β2 = ∠(ASH2) су њима комплементни углови (допуњавају их до 90°). Тачке A, H1, H2 и S налазе се на кружници полупречника r са средиштем O на пречнику SA, а управо због чега је AH1 ⊥ SH1 и AH2 ⊥ SH2. Отуда имамо:
h1 = 2r⋅cos β1, h2 = 2r⋅cos β2,
h1v1 = 2rv1⋅sin α1, h2v2 = 2rv2⋅sin α2,
Π(SAB1) = Π(SAB2),
јер је површина троугла једнака полу производу две странице и синуса угла између њих, па је v1⋅sin α1 = v2⋅sin α2. Ове основице су интензитети вектора \(\vec{v}_1\) и \(\vec{v}_2\) које су нам даље и брзине тела у слободном паду.
Упоређујући ту слику са Кеплеровим другим законом, можемо видети да су брзине пропадања ка гравитационом пољу из центра S веће са мањим углом алфа, или јасније изречено са повећањем основице v. Са оштријим углом правца кретања према центру S гравитације брзина сателита расте. Поменутим изједначавањем гравитационе силе са центрифугалном узета је кружница која је приближна путања планета око Сунца, а она показује разлику брзине у односу на директан пад управо због онога што видимо на датој слици.
Усклађивање дужина основица v са Кеплеровим другим законом (потег од центра силе до набоја у истим временима брише исте површине), иде до једне опште законитости (в. 1.2.3 Комутатори и даље из књиге Спрега Информација). То је да свака стална централна сила опада са квадратом удаљености, да гура набоје по коникама и са дужином од центра силе до набоја која у једнаким временима пребрише једнаке површине.
Међутим, ако дужину основице v интерпретирамо реципрочном брзином c фотона или неких честица брзих попут светлости унутар таласа-планете око Сунца, из горњих једнаких површина следи:
\[ \frac{c_1}{\sin \alpha_1} = \frac{c_2}{\sin\alpha_2}. \]Добили смо, слично Снеловом закону, да се планете као таласи прелама-ју у гравитационом пољу крећући ка „оптички гушћој“ средини, односно мање таласне брзине светлости. Граница брзина ових сателита-таласа је кружница са центром у извору гравитације у равни орбите. Тада углови алфа, као у случају Снеловог закона, између су нормале на ту границу и правца кретања.
Овај необичан резултат (непознат физици) говори нам о значају фотона, односно честица којима комуницирају делови атома тела и које се крећу брзином светлости, за кретање тела у гравитационом пољу. Тело ће тамо слободно падати брже где се светлост (у вакууму) креће спорије. Заправо, сама идеја о споријем кретању светлости у гравитационом пољу је новост.
Bending » eng
Питање: Значи ли то да гравитација заиста успорава и савија светлост?
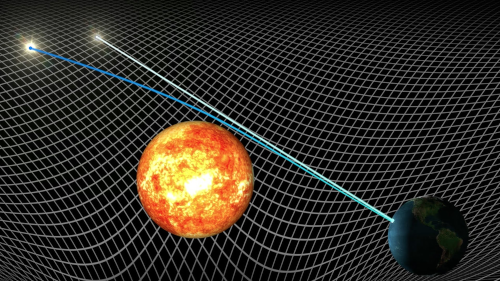
Одговор: Опрезан сам са таквим ставом до даљњег. Општа теорија релативности предвиђа савијање путање саме светлости у пољима јаче гравитације. Постоје и неки наводно експерименти који исто потврђују, али има и оспоравања као у прилогу слике лево. Лично ме подједнако занимају и сличне теорије као и њихова оспоравања све док се не утврди истина, а затим ме не занимају превише.
1. Када поближе погледамо претходни одговор (Falling) и налаз Снеловог закона, приметимо прво да тај може бити проста математичка процедура без непосредног физичког смисла. Рецимо, кратећи шестице из разломка 64/16, што је некоректан поступак, добијамо тачан резулат 4/1 = 4. Самој математици не фали таквих превида, оних суптилнијих случајева и међу бољим математичарима.
Друга врста примера су употребе исправних поступака на местима где то не би ишло. Најчешће је погрешно схваћана статистичка значајност код, рецимо, лажно позитивне (негативне) хипотезе. Такође, када ненамерну појаву тумачимо као намерну (облик облака на небу читамо као поруку). Обрнуто се догађа када превидимо смисао, на пример, као Клаузијус са формулом ентропије (1862) којој није придавао физички смисао.
2. Појава Снеловог закона у горњем израчунавању може бити последица стварног повећања кинетичке енергије тела које слободно пада, у односу на вањског фиксног посматрача, које тада стварно мења оптичку густину супстанце док се креће кроз гравитационо поље, а без икаквог утицаја на „оптичку густину“ самог гравитационог поља. Обично се дешава да већој густини медија иде смањење брзине светлости у том медију. Једнако тако да мања густина медија значи мању брзину светлости унутар.
Брзина светлости у вакууму не зависи од температуре, али обично брзина светлости у оптичкој средини буде обрнуто пропорционална густини ове средине. Са већом температуром густина се смањи и брзина светлости тог медија порасте. Међутим, постоје изузеци од наведеног, али и да их нема добијени Снелов закон показује превише правилности за неправилности промена густина супстанце због промена њене кинетичке енергије.
Знамо да хемијски састав стакла утиче на индексе преламања светлости, а посебно и преламања зависно од њених таласних дужина. На пример, крунско стакло осветљено белом светлошћу прелама се са индексом 1,52 (однос брзине у вакууму и брзине у датом медију) отприлике у средини опсега од црвене до љубичасте, а средње кремено стакло је индекса пре-ламања 1,63 (исте смесе боја). Таквих варијабилности нема поменута формула.
3. Извођење поменуте формуле не користи општу теорију релативности, па долази уз објашњења гравитације помоћу принципа најмањег дејства (Минимализам информације, 2.5 Аjнштаjнове опште jедначине), где су исте изведене из Лагранжијана. Затим смо видели сличну причу помоћу вероватноће (Chebyshev и даље), коју сада овде можемо поновити помоћу „обичног“ Снеловог закона преламања светлости у гравитационом пољу. Наравно, какав год да је узрок тој појави.
Као што смо управо видели, чак и успешно извођење гравитације из ове формуле није гаранција да ће се светлост успоравати и савијати у самом гравитационом пољу. Рецимо, ако индекс преламања следи унутрашњу структуру тела које слободно пада, а ова кинетичку енергију и позицију тела на путањи.
Chaos II » eng
Питање: Шта је детерминистичка теорија хаоса, а шта је то „објективна случајност“?
Одговор: Периодичност је једна од највише проучаваних појава у природи. Сунце излази и залази на дневном нивоу, зима и лето се смењују годишње. Разни летећи инсекти и птице машу крилима различитим темпом, али и мање познати нам историјски процеси могу бити периодични. Трагом те идеје оснивачи детерминистичке теорије хаоса су кренули од метеорологије путем математике.
Проналазећи периоде, од најкраћих климатских трептаја до њених дугих вишедеценијских циклуса, затим сабирајући им амплитуде рутински као што се то ради са познатим физичким таласима, математичар Лоренз па и други истраживачи, занимајући се метерологијом откривали су теорију хаоса. Затим се та теорија развијала и ширила своје примене.
1. На пример, откривано је како људско понашање може бити условљено наслеђем и одрастањем, затим ненаданим догађајима током живота који даље особама додају своје периодичности, па са све бољим компјутерима који такве амплитуде могу сабирати и израчунавати интерференције тим задатим синусоидама, налазити правилности у понашању којих нити они као појединци нису свесни. Тако постаје све предвидљивије место, време и врста злочина по неким великим градовима где полиција увелико раби ову теорију, или се слично користи у трговини праћењем често несвесних навика потрошача, или ће сутра и избори „постати непотребни“ развојем све боље вештачке интелигенције.
2. Двоструко клатно чине два надовезана клатна дужина ℓ1 и ℓ2 на чијим крајевима могу бити тегови, рецимо редом тежина m1 и m2, тако да они могу правити отклоне од вертикале за углове θ1 и θ2. Појединачно, када се занемари трење и отпор ваздуха, свако од два клатна њише се неком својом прериодом T1 и T2 веома предвидљиво. Међутим, надовезани на двоструко клатно, њихово њихање постаје интерференција која зависно од углова θ1 и θ2 може постати веома хаотична. Оно је крајње непредви-диво ако не познајемо та два угла када су они рецимо ирационални.
Када се фаза једне периодичне појаве понавља сваке две секунде, а друге три секунде, онда је шест секунди (најмањи заједнички садржалац за 2 и 3) заједничка фаза обе. Рационални периоди интерферирају, сабирају се, у рационалне и увек су неки коначних циклуса. Међутим, трајања писана ирационалним бројевима, рецимо бесконачних и непериодичних низова децимала, односно бројева из скупа ℚ, не морају имати коначне периоде. Тако могу настати процеси које не можемо до краја сагледати, када ћемо почети размишљати о недетерминистичким појавама.
3. Детерминизам је доктрина по којој су сви догађаји, укључујући људско деловање, на крају одређени узроцима које сматрамо изван свачије воље. Филозофски детерминизам имплицира понекад да поједина људска бића немају слободну вољу те да се не могу сматрати морално одговорнима за своје поступке, али то је једна друга прича. Овде држим, прво, да постоје природне појаве које не можемо докучити све док не добијемо потребну информацију. Друго, постоје појаве за које ми никако не можемо добити информацију важну за њихово одгонетање, иако она постоји. Треће су за које релевантна информација не постоји.
У првој групи је лукавост ловца који прави клопку за ловину. У другој је нека законитост природе коју нећемо спознати за свог живота. У трећој су релације неодређености Хајзенберга, или немогућност истовременог сазнавања импулса и положаја честице са тачности мање од редом Δp и Δx, таквих да је њихов производ мањи од неке величине реда Планкове константе. Четврта би била „објективна случајност“ без и најмање неке релевантне јој узрочности. Ову последњу четврту истражујем тако да је претпостављам тачном, а уједно надајући се да наиђем да неку озбиљну контрадикцију којом бих је могао негирати.
4. Када сматрамо да постоје паралелни светови, опет имамо занимљиве аналогне алтернативе. Ако бачени новчић у једном исходује као „писмо“ а у другом као „глава“, а рецимо један од тих светова је реалан и други је псеудо-реалан, онда је посебна прича о другом у којем (замишљамо да) такође важе исти закони физике као у првом. Да би тај други тада имао толико елемената колико први, потребно је да буду исте кардиналности (да постоји бијекција међу њима). Није тада потребно да се свака појава дуплира, довољно је да се понека мултиплицира.
Међутим, ако има пребројиво бесконачно много (ℵ0) случајних појава са два или више исхода, онда има континуум (𝔠) паралелних светова. Ово је просто тако јер се са пребројиво бесконачно много нанизаних бинарних, или децималних цифара, свеједно може записивати континуум реалних бројева. Сваки од тих је пребројиво бесконачан. Опет, ма која да је врста бесконачности од ње се може одузети и једнако таква да она опет остане једнакобројна. Као што можда осећате, истраживања свих ових задатака знају бити веома математички апстрактна, али и неописиво занимљива.
Commutator III » eng
Питање: Где видите вањску информацију у слободном паду?
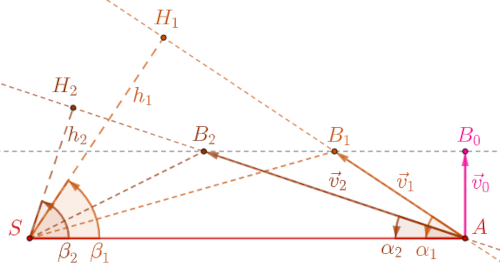
Одговор: Пођимо од слике која је употребљена у објашњењу другог Кеплеровог закона, па слободног пада (Falling). Из A, у слободном паду, тело стиже у тачку B идући неким ситним корацима какви су на тој слици преувеличани ради јасноће. Замишљамо да је A нека планета, или било какво небеско тело, које кружи око Сунца S.
1. Када би орбита тела A била кружница са центром S и полупречником r0, онда је квадрат интензитета брзине v0² = GM/r0, масе M Сунца, када је G је гравитациона константа. Центрифугална и гравитациона сила су у равнотежи. Међутим, када се тело креће тако да мења угао α своје брзине интензитета v према полупречнику r = SA, остајаће константан производ:
v sin α = v0.
То је доказано у поменутом објашњењу. Овде додајмо да су геометријска места врхова таквих брзина, тачака B са индексима 0, 1 и 2, сва редом на правој паралелној SA. Сви троуглови SAB имају једнаке површине, ради заједничке основице SA и једнаких висина h = d(SA, B).
2. Пређимо сада на концепт комутатора. Са таквим иначе формализујем поменуту „вањску информацију“, за разлику од унутрашње, или „спреге информација“ два субјекта која се могу узајамно опажати, чешћег имена „информација перцепције“. Ови називи су понекад корисни, али почесто сувишни. Суштина је информације у свим реченим случајевима иста, она је количина опција, неизвесности. Слично је и са променом ознака.
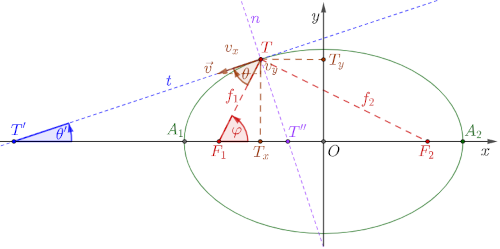
3. На следећој слици је узет произвољан положај тела, у тачки T, на некој од позиција орбите око извора гравитације F(c, 0) на којем је надовезан Декартов правоугли систем Oxy. Угао потега f = FT и брзине \(\vec{v} = (v_x, v_y)\) износи θ, а апсцисе са брзином θ'. Апсциса према потегу је под углом φ. Дати подаци тек ће одредити да је зелена орбита елипса.
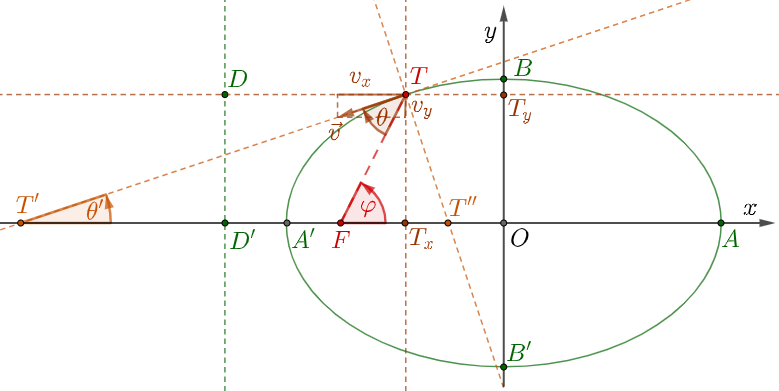
Важи φ = θ + θ', јер је то вањски угао троугла FTT' и збир је унутрашњих њему несуседних углова. На слици, апсциса је тачке T(Tx, Ty) негативан број, Tx = x < 0; дужине TxT = y и FTx = x - c су позитивне. Међутим, обе компоненте брзине су негативне, vx < 0 и vy < 0. Угао θ = ∠(vyv), јер су углови са паралелним крацима једнаки (ако нису суплементни). Праве брзине и нормале, TT' ⊥ TT'', секу апсцису у тачкама T' и T''. Квадриран потег je f² = (x - c)² + y².
4. Посебно израчунавамо:
sin θ = sin(φ - θ') = sin φ cos θ' - cos φ sin θ',
\[ \sin\theta = \frac{y}{f}\frac{v_x}{v} - \frac{x-c}{f}\frac{v_y}{v} = \frac{(v_xy - v_yx) - cv_y}{vf}, \]vf⋅sin θ + cvy = vxy - vyx = [v, T].
Добили смо израз за комутатор брзине и положаја.
5. Множимо га (4) са масом m тела T и добијамо:
pf⋅sin θ + pyc = [p, T]
где је p = mv импулс тела, а py = mvy ордината импулса. Фактор синуса је Мопертијеово дејство (mvf, односно производ масе, брзине и удаљености тела од извора силе) за које важи закон одржања. Закон одржања важи и за комутатор импулса и положаја [p, T], стога је ово релација угла између потега и брзине са ординатом импулса.
6. Пример. Када је апсциса импулса нула, px = 0, тада је импулс p = ±py и на слици се тело креће окомито на потег, па је θ = ∓90°. Користимо (5) и добијамо:
pyf⋅sin θ + pyc = 0⋅y - pyx.
Зависно од предзнака импулса, онда и угла, вредности x дају две тачке на апсциси. Према слици, прва је A(a, 0), а друга A'(-a, 0), где је a позитивна дужина AF - OF која се иначе назива главна полуоса елипсе. Овде је лево, тачка A', перихел и то је најближа тачка орбите. Десна тачка, овде A, била би афел, најдаља тачка путање сателита. ∎
7 Пример. Када је ордината импулса нула, py = 0, тада је кретање једино смером апсцисе, па је импулс p = ±px, а угао θ = φ, или суплементан. Тада је φ угао (рецимо) троугла FOB. Тело се креће паралелно апсциси, брзина тангира орбиту и нормала пролази исходиштем. Зато ставимо B(0, b), где је b > 0, позитиван број који се назива мала полуоса елипсе.
Зато је тангенс tg φ = ±b/c, из чега следи sin²φ = b²/(b² + c²), због потега у том случају f² = b² + c². Заиста, уврстимо ли ово у (5), налазимо:
px⋅f⋅sin φ + 0⋅c = pxy - 0⋅x,
\[ p_x\cdot \sqrt{b^2 + c^2} \cdot \frac{\pm b}{\sqrt{b^2 + c^2]}} = p_x\cdot y, \]а отуда ордината тела y = ±b, као што је речено. ∎
***
Постајем преопширан, напоран и досадан, зато скраћујем. Прекидам ово да размотрим још нека питања, теме за можда интересантније одговоре.
Orbits II » eng
Питање: Шта се догађа (Commutator III, 3) када је c = 0 орбите, односно када је линеарни екесцентрицитет елипсе нула?
Одговор: Једноставно уврстимо у горњу формулу c = 0:
pf⋅sin θ + pyc = [p, T],
pf⋅sin θ = [p, T],
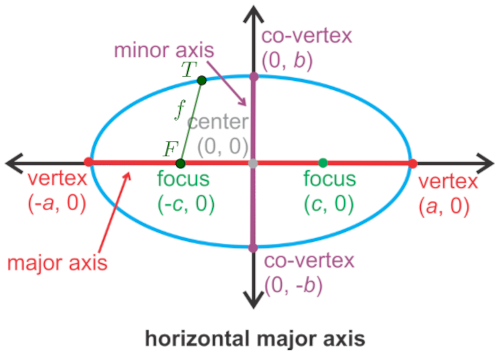
где је f = FT удаљеност сателита, тела импулса p = mv са центром тачком T(x, y), од фокуса F(-c, 0) елипсе у којем је извор гравита-ционе силе. Угао θ = ∠(v f) граде смер брзине v и потег f.
Мопетијево дејство pf = mvf је константно. Такав је и комуникатор [p, T], односно „вањска комуникација“. Треће, sin θ = [p, T]/pf, када pf ≠ 0.
Последица ових константности је sin θ = const, односно θ = const. А то су, грубо, два случаја. Први, са θ = ±90° орбита је кружна. Други, ако је то неки такође константан угао када је кретање једнолико и праволинијско. У том случају ван дејства силе.
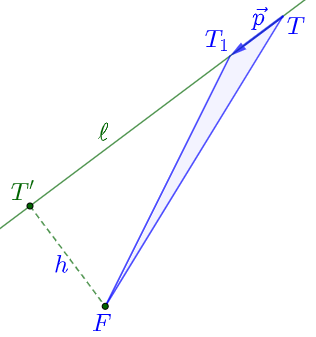
На слици лево видимо једнолико праволинијско кретање правцем ℓ, тела T → T1 сталног импулса \(\vec{p}\), под „дејством“ нулте силе у тачки F. При томе ће троугао FTT1 бити исте површине, јер су му база TT1 и висина h = FT' константне. Зато и у таквој ситуацији (нулте силе) важи Кеплеров други закон, када потег FT → FT1 у једнаким временима брише једнаке површине.
Када линеарни екесцентрицитет ове елипсе није нула, дакле када је c ≠ 0, то значи да тело пада у поље гравитације из неке ексцентричне путање и тада не стоји могућност θ = 0 која би значила да оно слободно пада равно у центар. Зато горња формула нема решења сменама θ = 0 и c ≠ 0. Али је обрнуто могуће (c = 0 и θ ≠ 0), као што смо управо видели.
Focus II » eng
Питање: Горње формуле не оспоравају законе механике, па шта заправо оне доказују?
Одговор: Не треба ми (Bending) да гравитација савија светлост, нити супротно тврђење, за сада, јер су та питања далеко од оних теорије информације са таквим која су ми сада предмет забаве. Али ту су негде и она, па видим оваква питања такође. Међутим, немам на њих онако квалитетан одговор какав можда очекујете.
Могли сте примећивати како се општа теорија релативности да добити без „релативности“, принципом најмањег дејства (Минимализам Информације, 2.5 Аjнштаjнове опште jедначине), или разматрати путем Чебишеве неједнакости теорије вероватноће, па онда и као општа тежња ка мањој комуникацији. Те излете користим само као тестирања идеја у њиховим есктремним ситуацијама, за сада.
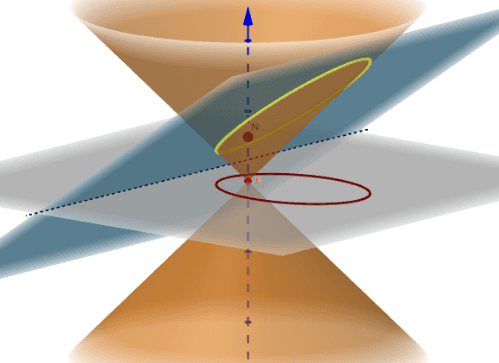
На слици лево су пресеци равни и конуса: тачка, права, круг, или елипса..., па затим неприказане парабола и хипербола. Можемо их интерпретирати пропадањем путање небеског тела (коником) у (конус) успорени ток времена сунца, када оне из даљине (тиме и прошлости) стижу низ путању, на дата места (садашњости). Ако то сада изгледа апстрактно, мало по мало покушајте расчланити и схватити такав концепт, гледати га као сутрашњи стандард физике. Све до евентуалне контрадикције.
Чак и ако те конике, тела која их цртају, не клизе ка центру (губећи обим) гравитација им заробљава време, дави их својом прошлошћу. Метафора, или не, празнине простора између брже трче ка будућности и зато их има све више. Тако гледајући, гравитационо успоравање времена, доказано је (Gravity Warps Time), корисно је само као потврда начела минимализма. Наиме, чешћи исходи вероватнијих догађаја, односно неинформативни, заједно са еквиваленцијом информације и дејства, чине да очекујем увек тежњу природе ка мањем дејству и мањој информацији. Ово значи према реду, тј. мањој количини опција. Ка празнијем свемиру.
Гравитациона привлачност споријег тока времена, заједно са ширим јој аспектом у схватању садашњости унутар више временских димензија и више праваца развоја, испирише идеју да је сва она вучена ка споријем току времена у будућности. Опет, сагласно будућности као усмереној од текуће прошлости и њоме редукованих опција. То, наравно, није нужно тачно, али једнако како ми је тешко наћи јаке потврде, за сада немам ни оспоравања.
До даљњег, играјући се са таквим могућностима тестирам и њих и овај концепт, па вреди додати да мешање масе са временима значи и моћи гравитације да делује кроз њих. Према томе, ако претходно говори бар делом о „тамној енергији“, онда ово говори о „тамној материји“. Ваљда сам вам успео дочарати о чему се овде ради.
Vibrates » eng
Питање: Шта је стварније, простор или супстанца?
Одговор: Нема глупих питања до глупих одговора, верујете све док не добијете питање налик овоме. Оно је увод у такве приче које не делим радо, али нека вам буде.
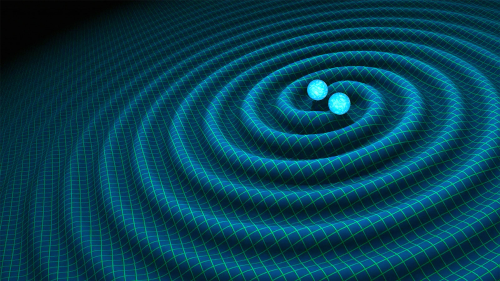
На слици десно су гравитациони таласи. Предвиђа их Ајнштајнова општа теорија (1916), али су први пут измерени 14. септембра 2015. настали сударом две црне рупе удаљене 1,3 милијарде светлосних година од Земље. Они би прошли незапажени од нормалних телескопа, али њих опажа ЛИГО (Laser Interferometer Gravitational-wave Observatory) САД-а.
Ово мрешкање простора због гравитације, или мерење гравитације због таласа простора, доказује „материјалност“ коју има самосталан простор, односно оно што је изван супстанце. Гравитациона привлачност спорог времена, горе поменута (Focus II), говори о истој појави. Простор-време комуницира (чит. интерагује) са масом. Али, посматрања раних периода васионе кажу нам да је маса настајала накнадно (The origin of masses).
Специфичност мога тумачења теорије информације је „реалност“ која је: перцептибилна, трајна и истинита појава. Доследно, оно што траје дуже „реалније“ је, па долазимо до сасвим апсурдног одговора на постављено питање, да је простор стварнији од супстанце. Међутим, апсурдно значи неочекивано обзиром на наша свакодневна сазнања, не обавезно нешто нетачно. Откриће толико „стварног“ простора збуњује и све познаваоце квантне механике у оном делу када схватимо да нема „честица“ у старом класичном материјалистичком смислу, које би биле подлога електрона, атома, или уопште чврсте супстанцом. Уместо тога налазе се празнине и вибрације.
Бозони (January 7, 2015) и фермиони (January 3, 2015), честице целог и половичног спина, често су ми били тема и због ове загонетке. Први да би били окосница идеје простора, а други супстанце. Могуће је све прве (бозоне) ставити на једно једино место, у почетну тачку Великог праска, јер за њих не важи Паулијев принцип искључења као за фермионе. Јер први могу производити друге, имамо причу о ширењу нечега из ничега. Зато ми се допала радна идеја да данас сматрам бар мало вероватнијим обрнуто претварање, фермиона у бозоне, ради увида у несхватљиво све брже ширење свемира, или тока садашњости у већу извесност.
У почетку (пре 13,8 милијарди година) простор је бежао из једнолично-сти (велике концентрације информације) у различита времена и смеше супстанци, чувајући са различитим брзинама ширења простора, масе и времена своју почетну количину информације. Имамо сад све у једном: закон одржања, начелни минимализам и уједно објашњење оне илузије из „црне кутије“ ланца Маркова, да оно што се види као Велики прасак представља дезинформацију, шум канала.
Velocities » eng
Питање: Која је брзина сателита масе m на елиптичној путањи?
Одговор: Наведени (Burial) је мало необичан доказ квадрата брзине v² = 2GM/r тела током слободног пада из изван поља гравитације на удаљеност r од центра масе M. Она је два пута мања него v² = GM/r, брзине у кружењу сателита на висини r, полупречнику кружнице. Тада занемарујемо масу m сателита у односу на масу M извора гравитације, или их удружујемо, M + m → M. Зато често пишемо μ = G(M + m).
1. Тада закон одржања енергије можемо такође приближно написати:
\[ \frac{v^2}{2} - \frac{\mu}{r} = - \frac{\mu}{2a}, \]када ставимо приближно μ = GM. Међутим, тачна формула излази када се стави тачно μ = G(M + m):
\[ v^2 = 2G(M+m)\left(\frac{1}{r} - \frac{1}{2a}\right). \]али је доказ тачне знатно дужи. Обе користимо као формуле брзине на орбити, зависно од m/M → 0, где је a велика полуоса елипсе.
2. Користимо претходну слику (Commutator III, већу), овде изнад лево. Означимо са a1 = A1F1 и a2 = F1A2 удаљености центра масе, фокуса F1 од перихела (A1 најближе) и афела (A2 најдаље тачке) путање сателита. То значи да је a1 + a2 = 2a велика оса елипсе, та је збир удаљености тела до жижа f1 + f2 = 2a. У књизи Konusni preseci (2014) наводи су неких ставки са доказима „2.1.2 Optike elipse“ које би нам биле корисне за (различита) тачнија извођења горње фомуле.
3. На пример, тангента елипсе, овде ознаке t, прави једнаке углове из тачке T ка фокусима F1 и F2 (Теорема 2.1.3). Колинеарне тачке елипсе: фокус F1, тангентна T и осно симетрична другом фокусу F2 у односу на тангенту (Королар 2.1.4). Геометријско место тачака из којих се елипса опажа под правим углом је круг са центром у центру елипсе (Теорема 2.1.7). Преглед основних особина елипсе, такође са доказима, прилога „Криве II реда“ можда је и кориснији.
4. На пример, збир, овде f1 + f2, дужина од тачке T елипсе до фокуса F1 и F2 је константан (Став 1). Однос удаљености тачке елипсе од фокуса и од директрисе ε = TF : TD < 1 је константан ексцентрицитет дате елипсе, где је тачка D пројекција T на директрису елипсе, окомиту праву на апсцису њене тачке Dx = c/ε², где је c = OF1 = OF2, удаљеност фокуса од центра O. Општи облик канонске једначине елипсе је:
\[ \frac{x^2}{a^2} + \frac{y^2}{b^2} = 1, \]при чему је велика полуоса a = c/ε, а квадрат мале b² = a² - c². Главнина тога налази се и на Википедији (Ellipse).
5. Када је сателит удаљен r од фокуса, за неко кратко време Δt промениће угао према потегу за Δφ = vφΔt/r, где му је vφ тренутна угаона брзина. За то време радијус пребрише троугао површине ΔΠ = rvφΔt/2. То је крајње тачно у граничном случају:
\[ \lim_{\Delta t \to 0} \frac{\Delta \Pi}{\Delta t} = \frac{d\Pi}{dt} = \frac{rv_\varphi}{2} = \frac12r^2\dot{\varphi}. \]Кеплеров други закон каже да су ове промене површина константне, па када прође период (R) једне револуције, обиласка сателита око планете:
\[ \frac{d\Pi}{dt} = \frac{\Pi}{R} = \frac{\pi ab}{R} = \frac12 rv_\varphi = \text{const}. \]Површина је елипсе πab. На орбити су два места нулте радијалне брзине vr сателита, у најближој и најдаљој тачки центра силе, перихелу и афелу, када је та удаљеност редом:
r1 = a(1 - ε), и r2 = a(1 + ε),
обзиром на приложену слику, горе лево. Тада су угаоне брзине:
\[ v_{\varphi_1} = \frac{2\pi ab}{Ra(1 - \varepsilon)}, \quad v_{\varphi_2} = \frac{2\pi ab}{Ra(1 + \varepsilon)}. \]Користимо ли релације између мале b и велике a полуосе, са удаљеношћу c фокуса од исходишта:
b² = a²(1 - ε²) = a² - c²,
добијамо:
\[ v_{\varphi_1} = \frac{2\pi a}{R}\sqrt{\frac{1 + \varepsilon}{1 - \varepsilon}}, \quad v_{\varphi_1} = \frac{2\pi a}{R}\sqrt{\frac{1 - \varepsilon}{1 + \varepsilon}} \]Ово важи за сва слаба (Њутновска) гравитациона поља.
6. На пример, у нашем сунчевом систему за Земљу је:
револуција R = 365,26 дана = 3,156 × 107 секунди; ε = 0,0167; a = 1 АЈ (Астрономска Јединица) = 1,496 × 108 km; vφ1 = 30,28 km/s vφ2 = 29,28 km/s.
Ове мале разлике брзина у перихелу и афелу последица су малог ексцентрицитета ε елипсе Земље и њене скоро кружне орбите. Иначе:
гравитациона константа G = 6,67430 × 10⁻¹¹ m³ kg-1 s-2; маса планете Земље m = 5,972 × 1024 kg; маса Сунца M = 1,9891 × 1030 kg; μ = 1,3276 × 10²⁰.
Овде је свеједно стављамо ли μ = GM, или μ = G(M + m), јер су разлике маса Земље и Сунца превелике.
Barycenter » eng
Питање: Каква је брзина планете око сунца, ако има значајну масу?
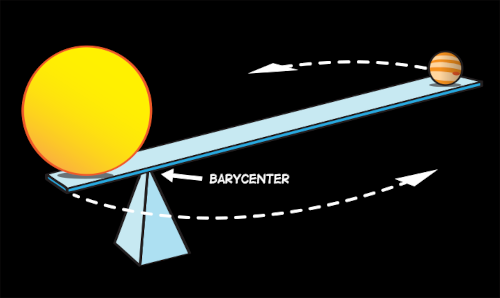
Одговор: Сателити око планета и ове око звезда заправо круже око свог заједничког центра масе. То је њихов барицентар. Зато горња формула (Velocities, 1) објашњена помоћу закона одржања енергије једнако важи са μ = G(M + m) као и са μ = GM, када m/M → 0. Када то није, мања (масе m), као и она већа (масе M) орбитирају, свака својом елипсом, око заједничког барицентра. Зато је та иста формула за квадрат брзине, v² = μ(2/r - 1/a), исправна како за мало тако и за велико тело, када је r удаљеност центра тела од барицентра, а a велика полуоса елипсе путање тела.
Приметимо (Commutator III, 5) да формула pf sin θ + pyc = [p, T] има ту незгодну особину да користи различите центре, због чега је избегавам. Такође, системи веома великих маса нису следећим обухваћени; њима одговара Ајнштајнова релативност. Извођења која следе примерена су према потребама класичне астрономије и орбитама не сувише великих нити веома различитих маса.
1. Центар масе је тачка објекта у којој можемо сматрати да је концентри-сана сва маса објекта. Она је тежиште система маса m1, m2, ..., mn. Свака од тих маса има свој центар, вектор rk, редом за индексе k = 1, 2, ..., n, а њихово заједничко тежиште одређено је вектором положаја:
\[ \textbf{r} = \frac{\sum_{i=1}^n m_i\textbf{r}_i}{\sum_{j=1}^n m_j}. \]Узимамо даље да су rk = |rk| интензитети појединих вектора и r = |r| да је интензитет збирног, резултантног вектора.
2. Када је тежиште центар кретања само две присутне масе (n = 2) тада ће оне кружити око барицентра са истим периодом, временом револуције R. Биће са појединим центрифугалним силама:
\[ F_k = \frac{m_kv_k^2}{r} = \frac{4\pi^2 m_k r_k}{R^2}, \quad k = 1, 2. \]Ту је брзина v = 2πr/R. Према трећем Њутновом закону, овакве две силе једнаке су по величини и супротне по правцу, а отуда m1r1 = m2r2. Ово је заправо доказ да је центар кружног кретања центар масе, тежиште овога система. Погледајмо да удаљеност између маса, a = r1 + r2, треба употре-бити за одређивање периода R, не, рецимо, удаљености појединих маса, r1 и r2, од центра масе.
3. Наиме, пођимо од Архимедовог закона полуге:
\[r_1 = \frac{m_1a}{m_1 + m_2}, \quad r_2 = \frac{m_1a}{m_1 + m_2}, \]па користећи Њутнов закон гравитације:
\[ F_1 = F_2 = F = G\frac{m_1m_2}{a^2}, \]па узимајући само F1, налазимо:
\[ G\frac{m_1m_2}{a^2} = \frac{4\pi^2m_1r_1}{R^2} = \frac{4\pi^2}{R^2}\frac{m_2a}{m_1 + m_2}, \] \[ R^2 = \frac{4\pi^2}{\mu}a^3, \quad \mu = G(m_1 + m_2), \]што је Кеплеров трећи закон.
4. Угаони импулс, односно момент импулса је вектор L = r × p. Речима, то је векторски производ вектора положаја r и (линеарног) импулса p. Овај други mv је производ масе m и вектора брзине v тела. Интензитет момента импулса је |L| = L = rp sin θ. Али у поларним координатама је окомита компонента импулса p⊥ = mvθ, отуда је L = mrvθ = mr² dθ/dt. Користићемо овај израз за момент импулса планете око Сунца.
Са друге стране, промена момента импулса по времену је:
\[ \frac{d\textbf{L}}{dt} = \frac{d}{dt}(\textbf{r}\times\textbf{p}) = \dot{\textbf{r}}\times\textbf{p} + \textbf{r}\times\dot{\textbf{p}} = \textbf{v}\times\textbf{p} + \textbf{r}\times\textbf{F}, \] \[ \dot{\textbf{L}} = \textbf{r}\times\textbf{F}, \]јер је v × p = mv × v = 0. Њутнов закон F = -(GMm/r²)r даје и r × F = 0. Дакле, dL/dt = 0, односно L = const.
5. Користимо и тачку изнад као ознаку извода по времену:
\[ v_r = \frac{dr}{dt} = \dot{r}, \quad v_\theta = r\frac{d\theta}{dt} = r\dot{\theta}, \]овде за компоненте брзине у поларним координатама. Једначина елипсе у поларном систему координата Frθ, са исходиштем у једном од њена два фокуса F, са ознакама претходног одоговора (Velocities), је:
\[ r = \frac{a(1 - \varepsilon^2)}{1 + \varepsilon \cos\theta}. \]Тада је радијална компонента брзине:
\[ v_r = \frac{dr}{dt} = \frac{a\varepsilon(1-\varepsilon^2)\sin\theta}{(1 + \varepsilon \cos\theta)^2}\frac{d\theta}{dt}. \]Са угаоном брзином и Кеплеровим другим законом, добијамо:
\[ rv_\theta = r^2\frac{d\theta}{dt} = \frac{2\pi ab}{R} = \frac{2\pi a^2\sqrt{1 - \varepsilon^2}}{R}, \] \[ \frac{d\theta}{dt} = \frac{2\pi a^2\sqrt{1 - \varepsilon^2}}{Rr^2} = \frac{2\pi (1 + \varepsilon\cos\theta)^2}{R(1 - \varepsilon^2)^{3/2}}, \]приликом чега смо уврстили r из једначине елипсе. Уврстимо ово у радијалну брзину:
\[ v_r = \frac{dr}{dt} = \frac{a\varepsilon(1-\varepsilon^2)\sin\theta}{(1 + \varepsilon \cos\theta)^2}\frac{2\pi (1 + \varepsilon\cos\theta)^2}{R(1 - \varepsilon^2)^{3/2}} = \frac{2\pi a\varepsilon\sin\theta}{R\sqrt{1 - \varepsilon^2}}. \]Одговарајућа окомита компонента брзине је:
\[ v_\theta = r\frac{d\theta}{dt} = \frac{2\pi a^2\sqrt{1-\varepsilon^2}}{Rr} = \frac{2\pi a(1+\varepsilon\cos\theta)}{R\sqrt{1 - \varepsilon^2}}. \]6. Збир квадрата ових компоненти брзина је квадрат брзине:
\[ v^2 = v_r^2 + v_\theta^2 = \left(\frac{2\pi a\varepsilon\sin\theta}{R\sqrt{1 - \varepsilon^2}}\right)^2 + \left(\frac{2\pi a(1+\varepsilon\cos\theta)}{R\sqrt{1 - \varepsilon^2}}\right)^2, \] \[ v^2 = \left(\frac{2\pi a}{R}\right)^2\frac{1 + 2\varepsilon\cos\theta + \varepsilon^2}{1 - \varepsilon^2}. \]Из саме једначине елипсе имамо 1 + ε cos θ = a(1 - ε²), па је:
\[ v^2 = \left(\frac{2\pi a}{R}\right)^2\frac{2a(1 - \varepsilon^2)/r + \varepsilon - 1}{1 - \varepsilon^2} = \left(\frac{2\pi a}{R}\right)^2\left(\frac{2a}{r} - 1\right). \]Коначно, из Кеплеровог трећег закона (3) добијамо:
\[ v^2 = \frac{4\pi^2 a^2 \mu}{4\pi^2 a^3}\left(\frac{2a}{r} - 1\right), \] \[ v^2 = \mu\left(\frac{2}{r} - \frac{1}{a}\right), \quad \mu = G(m_1 + m_2). \]То је тражени израз за квадрат брзине (vis viva equation) небеског тела на орбити. У претходном прилогу писао сам μ = G(M + m), али свеједно, ту је брзина мањег око већег тела. Веће око мањег кретало би се се аналогно и спорије, као да је даље заинтересовано само за масе унутар орбите.
Precession » eng
Питање: Можете ли појаснити прецесију?
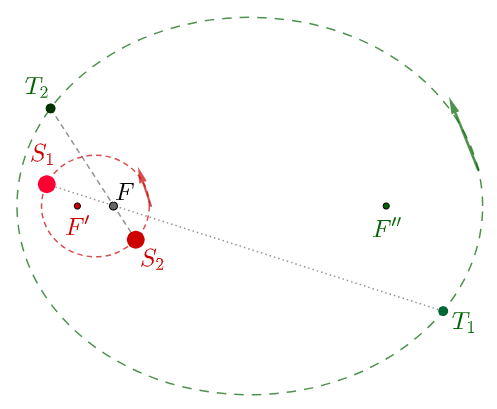
Одговор: Претпостављам да је то што желите додатно објашњење тумачење у Ајнштајновој општој теорији релативности, а помоћу моје теорије информације.
1. На слици лево (не у размери) су два небеска тела, веће S1 и T1 мање, која орбитирају једно око другога и око заједничке тачке F која је тежиште, барицентар тог система два тела. После замало пола револуције (времена R) ово веће тело прешло је у тачку S2 а мање у T2. Обилазе око једног, заједничког им фокуса иначе различитих елипса. За прво тело је други од фокуса F', за друго F''. Два се тела уједно крећу својим афелима (најдаљим тачкама путања од F) и истим смером перихелима (најближим), који су прекопута барицентра F.
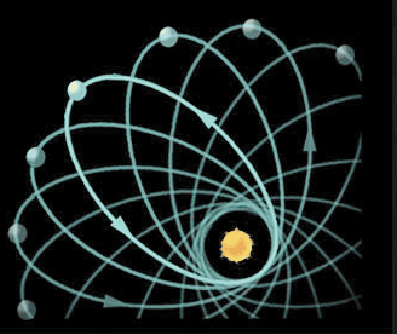
2. Енциклопедије ће астрономије навести као једну од занимљивих карактеристика нашега Сунчевог система да готово све револуције или ротације имају исте смерове. Гледано изнад севера на Сунчев систем, планете се окрећу около Сунца и ротирају око својих оса смера супротног казаљци сата. А слика десно скицира и окретања оса елипса планета ка том истом смеру. Ово повлачење перихела за ротацијом планете назива се прецесија. Прецесије Меркура (43 секунде по веку), Венере (8,6), Земље (3,8), Икаруса (10) или осталих планета добро предвиђа Ајнштајнова теорија гравитације, свакако боље од Њутнове.
3. Општа теорија релативности лежи на тензорском рачуну и Римановим геометријама и ни близу није толико погодна за препричавање, колико је неумољива у рачунским предвиђањима. Ипак, према таквој Ајнштајновој теорији можемо рећи да гравитација повлачи простор за собом, обзиром да она предвиђа и мрешкање (Vibrates) простора, које је већ мерено. Сва наведена кружења, иначе рачунски добијана, тако постају и интуитивно јаснија. Изузеци постају указатељи додатних настанака планета.
У прилог томе иде идеја таласа материје Де Броја (1924), са неочекивано успешним развојем квантне механике помоћу Шредингерове једначине (1926), која подупире „материјалне“ (не у класичном смислу тврдих или чврстих) појаве као пакете вероватноћа, или њихове расподеле, односно суперпозиције. Она истиче „празнину“ (која је штошта само не празна) и не негира поменуто повлачење, макар не у неком интуитивном смислу.
4. Додајући свему овоме да је информација структура простора, времена и материје, стижемо до мог теоретисања. Обратимо пажњу, (1) на слици лево, да два тела синхроно пролазе своје афеле, да затим оба иду својим перихелима. Те су фазе масивног тела S1 више на непосредно наредним деловима путање лаганијег T1 и дубљим трагом прошлости. Овде „бити стварним“ подразумева трајање, а оно прошлост која која такође делује на садашњост.
За разлику од честица које се крећу брзином светлости и зато им време стоји, те имају постојање кроз перцепцију других, све остале појаве иду кроз слојеве времена (додуше веома плитко). Тако би гравитација веће масе требала остављати дубљи траг у прошлости орбите, па имати већи утицај на друго тело — због ове несиметрије у кретању. Поред статичне равнотеже око барицентра, али управо због ње, настаје несиметрија из кашњења, односно различитих удаљености; она доводи до несиметрија смерова ротација планета.
Future » eng
Питање: Да ли је будућност стварна?
Одговор: Да, јер имамо законе природе, трајне истине које су перцептибилне. Када је та три услова „стварности“ постигнут део будућности реално постоји (Reality IV). Таквих је све више, јер васиона расте. Појаснићу.
1. Пракса је увек сила за разлику од теорије. Зато, стветлост, којој време стоји, као свевременским законима, држим конкретном појавом. Теорије се јављају неограничено копиране за разлику од праксе која је увек јединствена, из истог разлога. Сколемова теорема је једно од открића логике којом откривам бескрајно понављање апстрактног, а друго је Рисова лема алгебре којом утврђујем јединственост конкретног. Често их прозивам и неретко детаљно, али то и није поента овде да бих се понављао.
Допирање светлости из „дубоког свемира“ чин је који нам каже да имамо прошлост. Оно што на тај начин „видимо“ траје и доследно је са осталим истинитим законима, па је „стварност“. Међутим, добијање садашњости из прошлости тада је као ланац Маркова који нас након дугог копирања копија лаже. Оно што излази и хтели бисмо да буде оригинал заправо је својствено стање самог тог ланца, његова „црна кутија“ чија нам излазна информација не открива улазну, већ само илузију превише оснажену са логиком математике да би је са неким посматрањем или експериментом могли срушити.
2. Небеска тела која нам стижу из удаљених места свемира другачије су појаве. Објекат који се креће има релативно спорији ток времена и док нам такав прилази његова садашњост која је тада нама будућност све се мање разликује од наше садашњости, да би се у тренутку мимоилажења (или судара) те две поравнале. Настави ли се то тело кретати, одлазећи оно све више заостаје у нашој прошлости. То су последице Ајнштајнове специјалне релативности, дилатације времена.
Обзиром да је свемир све већи, све су даљи његови крајеви од нас, то су све веће шансе за овакве продоре, или, одважније речено, све је више и будућности и прошлости. Васиона расте и самим тиме у њој је све више „стварне“ будућности — следи из овакве надоградње специјалне теорије релативности. Првенствено, све је више извесности у будућности.
3. Приметимо да могућност мимоилажења (или судара) са предметом у кретању указује на постојаност онога што на њему видимо тада са оним из (долазеће) будућности тог предмета. Била то тек „илузија реалности“ или не, не постоји ништа истинитије нити научно убедљивије од тога и ми то можемо сматрати „стварном стварношћу“. Слично као са „црном кутијом“ дугог низа карика ланца Маркова.
4. Са становишта опште теорије релативности, ми каснимо у прошлости за развојем свемира нама одлазећег у будућност. Живимо на планети, на површини њене масе и окружени успореним током времена гравитације у односу на слободан простор около. Тај огромни међузвездани простор одмиче у будућност полако, али стамено и захваљујући дугим периодима времена пре и после наше садашњости, јаз постаје све већи. Све је више простора васионе, све су даље њене галаксије и заостајање садашњости убрзава се.
Интерпретирано то опет значи да је све више организоване будућности. Све је више и прошлости, па сводећи овакво питање на „Да ли је старија кокош или јаје?“, долазимо на идеју да прошлост условљава будућност. Оно што је било додефинише оно што ће бити, протекли догађаји теже смањивању опција следећим, будућност постаје извеснија и све ралнија.
Broke Reality » eng
Питање: Таква „стварност“ о којој причате није то што сам очекивао?
Одговор: Слажем се. Било би чудно да „реалност“ квантне механике лако разумемо, па поврх тога да спазимо право откриће, дубље оригиналну истину као питку и познату.
Са друге стране, када нас заиста привлачи наука, њена магија не првенствено лични рејтинг, или престиж у круговима који би се њоме исказивали, тешко је одолети укусу истинске новине. Претпостављам да је већина таквих са којима ћаскамо, па неће бити проблем да се споразумевамо. Пре свега, перцепције су нам прво физичке и састоје се од кванта, атома, најмањих пакета материје. А онда, према овој теорији, чине их информације са неизвесношћу у бити.
1. Видео горње слике десно тумачи експеримент са двоструким отвором на начин квантне механике. Он је кроз векове мењао разумевање светла почев од Томаса Јанга (1801) који га је први употребио ради доказа њене таласне природе и да оспори Њутна чији честични модел светлости је у физици 17. и 18. века био водећи. Затим се ту умешало Планково (1900) квантовање емисије, па Ајнштајнов фотоелектрични ефекат (1905) када открива квантовање апсорпције светлости. Затим суперпозиција која је тема на око седме минуте видеа.
Даље настављам са теоријом информације. У немогућности да у најмање перцепције пакује пуно тога, физички микро свет има суперпозиције. То су постављања различитих али сродних могућности заједно, које се лако расклапају у само једну од присутних реализација, постижући неопходну неочекиваност. Отприлике то је квантна суперпозиција и са пристојним објашњењем мојој теорији информације и званично.
2. Колапс суперпозиције у један од исхода мучан је процес. Помислимо само на узрочну последичност, ретроспективу која тада прави проблем. На пример, Шредингерова мачка је тако замишљен експерименат нама предимензиониране ситуације, иначе нормалне у микро свету. У кутији је мачка, у стању суперпозиције, која може бити жива или мртва. Након отварања кутије то стање колабира у једну од две могуће, реализује се у живу или мртву мачку. Међутим, процес захтева подешавање прошлих догађаја (не)умирања мачке који ће резултирати стварним.
Ово деловање садашњости на прошлост има једноставно објашњење у овој теорији информације. Отварањем кутије добијамо информацију и смањујемо неизвесност, па рецимо мерење електрона креираће његову претходну путања просто зато што информисање смањује нејасноће. У случају мачке било би то исто да није закона великих бројева који веће мноштво случајности (честица макро света) претвара у неслучајности. Микро свет има драстично деловање садашњости на прошлост, јер је корен перцепција, у друштву је најмањих јединица дејства.
3. Поменуто деловање садашњости на прошлост условљено је деловањем прошлости на садашњост. Да би постигла стварност, суперпозиција мора испунити предуслове: опажљивост, одржање количине и доследност. Ово друго говори о исходу количине једнаке количини суперпозиције, а тиме је условљена и мерљивост појаве. Треће подразумева такву околину која може испратити сву доследност, чија јој се прошлост може прилагодити. Није им лако, али суперпозиције успевају колабирати.
Овде лежи и одговор на питање, зашто садашњост тече ка будућности, не ка прошлости: зато што у будућности има мање неизвесности. Настојимо то разумети, јер је оно у самој суштини ове теорије информације. Кратко и уопште, исход се неће реализовати ако нису испуњени предуслови, али процеси су ретко комутативни. Друго, ход ка мањoј неизвесности већих је шанси, а сила вероватноће удружена са некомутативношћу процеса даље издоминираће.
4. Суштина реализација није само у опажању, него и у трајању. Налазимо тако да „прошлост усмерава будућност“, било то заиста, или не, али може се приметити присуство дедукција у процесима. Прво због условљености колабирања суперпозиција, а потом и истрајно временом њихово јачање због начелног минимализма. Гомилањем прошлости троши се количина опција (информација) садашњости и све је више нужности, реда. Кажемо то другачије да наша прошлост одређује нашу будућност.
Дубљи узроци реализација су опажање, трајање и логичност. Иако сваке од те три имамо помало, имамо премало сваке од њих и њихово нас ново откривање изненађује. У природи је сазнавања неизвесност такође. То је врста перцепција, моћ разума као дела природе ткане информацијом. Па онда и закони спадају у „неизвесности“, мада веома великих извесности.
Time Arrows » eng
Питање: Можете ли ми коментарисати најновији научни рад: „Појава супротстављених стрела времена у отвореним квантним системима“?
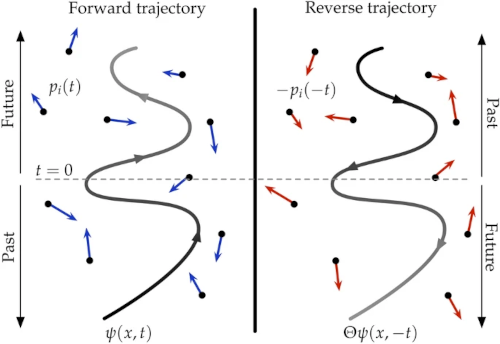
Одговор: Ок, нашао сам (линк на слику лево). Студија објављена у „scientific reports“ листа „Nature“ објављена 29. јануара 2025. која је истраживала како је квантни систем, свет субатома, ступао у интеракцију са окружењем, али иначе познатог имена „отворени квантни систем“. Читам. Јавићу се чим пре. Ово пишем данас, 14. фебруара 2025. године.
1. Та студија је на концепту који сам у „теорији информације“ (мој начин) имао до отприлике 2016. године. То је постулирањем додатних димензија времена, негде раних 1980-их, ради налаза контрадикције и евентуалног оспоравања истих, за потврду детерминизма у који сам тада веровао. Али сам их дуго тражио узалуд и постепено постајао равнодушан према идеји детерминизма.
Са порастом уверења да постоје објективне случајности и стварни избори природе ствари, нова се теорија информације почела развијати тако рећи сама по себи. Иста је у то време била толико изван тренда у науци, да сам неким часописима морао одговарати „моје су теорије превише радикалне за вас“ — на тражење да им нешто напишем о томе, па и „нисте разумели, ја пишем научну фантастику, а не науку“ — када су превише насртљиви, а обичај несарадње остао ми је до данас.
2. У раној фази искушавања „објективне случајности“ друга заблуда била ми је изједначавање ентропије и информације, које сам некритички узео од колега, а они од Шенона (1948). Крупна је била игнорисање начелног минимализма такође. Они су негде, у овој студији, искорачили изван тог детерминизма, али се још врте не увиђајући ову другу и трећу грешку.
Када прихватимо случајност као неког од покретача физичких процеса, онда заправо прихватамо и „силу вероватноће“, односно законитости по којима вероватнији догађаји имају чешће исходе. Тако прихватамо како природни процеси теже и мање информативним стањима, поред осталог опрезно речено. То је тај „минимализам“ као природна тежња ка мањем дејству, унутар којег је посебан случај „принцип најмањег дејства“ добро нам познат из теоријске физике. Међутим, тада процес спонтаног раста ентропије постаје кандидат за „процес опадања информације“.
3. Др Андреа Роко, ванредни професор физике и математичке биологије на Универзитету у Сарију и водећи аутор студије, овако је причао о смеру времена: „Један од начина да се оно објасни је да погледате процесе као што су просуто млеко које се шири по столу, да разумете како време иде напред. Али када бисте те догађаје пуштали у обрнутом смеру, као филм унатрашке, видели бисте да би се млеко тешко тако враћало у чашу“. То је, заправо, благост, веома блага принуда вероватноће у њеном увођењу садашњости у будућност.
Зато разликујемо статистички ансамбл од статистике једне молекуле, јер нужност вероватноће у малим количинама не примећујемо. Онда често у разговорима попут претходног (Broke Reality) помињем и кочења, путем некомутативности, једном покренутих процеса ка једном смеру времена. Статистички, као што се ваздух у соби никада не скупи у само једну малу гомилу остављајући нас да умремо без даха, тако и једва покренуто време у једном смеру постаје незаустављива стихија на макро плану. Јер њима нема назад, него само куда и остали, макар остали и не знали зашто иду баш тамо камо иду.
4. Појачајмо ову идеју са Марковљевим ланцима. Праве их стохастички процеси генерисани једном истом матрицом која се уланчава у све дужу композицију преносника сигнала. Имају битан квалитет да, скоро увек, полазна порука корацима постаје својствена матрице генератора. Тако композиција постаје „црна кутија“ из које свака порука излази као увек та иста својствена. Ланац „чешља“ полазне поруке дајући им свима исти правац, претварајући њихове локалне хаотичности у глобалну уређеност, понашајући се попут закона великих бројева теорије вероватноће.
Међутим, различити генератори ланца Маркова стохастичке су матрице са различитим својственим векторима, што значи, бар теоријски, да неће сви завршни правци бити један исти. Размотримо ли их боље, ипак такви сви приказују далеки почетак једноличним, за пример, поменућу Велики прасак васионе. Ово просто јер оригиналну поруку квари шум канала. Тај додаје информације које пролазне поруке дезинформишу, замагљују све вишком који почетну информацију чини „врућом супом“.
***
Дакле, због могућности разних токова (4), до даљњег остајем пријемчив за „различите стреле времена“ из поменуте студије, уз ограничење да би и евентуални (фантомски) путници супротног тока времена такође своје прапочетке космоса могли видети какве и ми своје. Свеједно, допада ми се тај нови ток физике, јер и такав какав је ближи је мојим схватањима, охрабрује их.
Bernoulli » eng
Питање: Какве везе има Бернулијев принцип са „стрелама времена“?
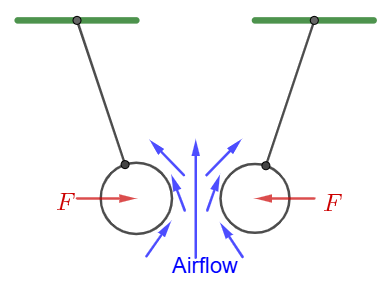
Одговор: Ово питање је у склопу прошлог (Time Arrows). Штедња читаоца и поједностављивање су скратили одговор који је имао и друге детаље у анализи Студије. Њен део је моје фантазирање са можда применом Бернулијевог принципа у таквом контексту, у смислу привлачења две лоптице док млаз ваздука струји између њих, приказано десно.
Погледајте интересантан видео Principle Visualized који објашњава смањење притиска повећањем брзине флуида (течности или гаса), да би разумели тај покушај сличног виђења у току времена. Проверу поменутог Бернулијевог принципа имам одавно на један необичан начин који би могао можда приказати и његову ширу примену (Простор-Време, 1.3.4 Притисак), па ћу је овде препричати.
Два воза се мимоилазе, оба са по једним сточним вагононом отворених врата један према другом. Замишљамо их као две стешњене кутије које клизе једна низ другу са отвором између њих. Примењујемо специјалну релативност. Посматрач из првог купеа A сматра да он мирује а други B креће се константном брзином v. Други купе се контрахује по дужини, у правцу кретања. Толико пута му се смањује запремина, расте притисак, али ваздух отуда B → A не пристиже, јер исто али обрнуто B → A морао би опажати и путник B из другог купеа у односу на први.
Решење овог парадокса није негирање принципа релативности кретања (како ми је својевемено сугерисано), него Бернулијев принцип. Ваздух у кретању (други вагон релативно према првом) смањује притисак тачно колико износи његов раст притиска због смањења запремине. Зато нити један од посматрача A ни B, или трећи са насипа, не примећује струјање ваздуха између тих вагона.
Међутим, сада нас занима нешто друго. Питање је може ли се поменути „парадокс возова“ употребити само као метафора, аналогија, или нешто више за објашњење скупљања токова времена у једном правцу. Исто смо примећивали у конвергенцији порука ка својственом стању када пролазе каналом Маркова. Проверавам одговор. Стога направимо корак даље ка том циљу. Замишљамо тело (флуидно или чврсто) у кретању као сточни вагон горње композиције воза попут композитне структуре какву (уз све друге силе) окупљају и описане Бернулијевог принципа.
Бернулијево смањење притиска због брзине струје ваздуха, усисавање ка већој брзини честица флуида, еквивалент је тада повлачењу према мањој релативној брзини временског тока. Овим смо дубоко у релативистичком објашњењу гравитације, тела иду смером споријег тока времена поља, па онда и у (мојој) теорији информације. Успоравање догађања разређује и густину комуникације; оно је тиме привлачно начелом минимализма.
***
Као што видите, настављао сам у овом одговору, дубоко сам заграбио да бих одговорио на постављено питање. Изненадили би се и сами аутори са начинима на које (теоријски) тестирам њихово „извођење стреле времена из симетричне микроскопске динамике са преокретом времена“, за које у сажетку кажу да је је „фундаментални отворени проблем у многим обла-стима физике, у распону од космологије, преко физике честица, до тер-модинамике и статистичке механике“. Али, остаје отворено питање: да ли се та стрела може сасвим обрнути?
Left Turn » eng
Питање: Да ли се „стрела времена“ може сасвим обрнути?
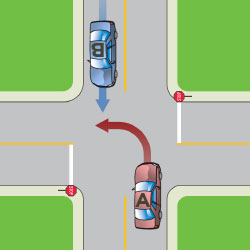
Одговор: Када скренете у бочну улицу возилом након чега дате сигнал за скретање жмигањем, није исто као да прво укључите жмигавац па скренете. Када су год некомутативни процеси са једим редом информативни, а обрнутим нису, намеће нам се питање: шта је са овим другим. Код скретања возила A испред возила B, на слици лево, ово је питање живота и смрти.
1. Пре свега, морамо разумети да процесе посматрамо са позиције садашњости и, друго, да они увек следе начело минимализма. Оно што се тада израчунава помоћу линеарних оператора, рецимо Mx = x', су пресликавање оригинала, стања x из садашњости у копије које су стања x' у прошлости. При томе, када радимо са стохастичким матрицама (чије су колоне расподеле вероватноћа), следеће две врсте пресликавања држимо екстремним.
Стохастичка матрица пресликавања M није регуларна када се на основу излаза x' не може сазнати улаз x и тада је називамо црном кутијом (в. 5. пасус). Тада је детерминанта матрице нула, det M = 0. Супротна таквој је изометрија (пасус 6), када излаз и улаз имају једнаке Шенонове (средње) информације. Један је детерминанта такве, det M = 1.
2. Не екстремна, обична, на пример:
\[ M = \begin{pmatrix} a & b \\ c & d \end{pmatrix} \]је стохастичка матрица другог реда ако и само ако су сви њени елементи ненегативни (a, b, c, d ≥ 0) и збир сваке колоне један (a + c = 1 и b + d = 1). Она делује на расподеле, неке колоне таквих матрица, тако да је Mx = x', а копија x' је веће Шенонове информације од оригинала x. Садашњост је x. То је стање, интерпретација вектора. Копија садашњости је x', то оно што смо њоме осликали као прошлост. Компоненте стања, ових вектора x и x' су расподеле вероватноћа.
3. Детаљније:
\[ Mx = \begin{pmatrix} a & b \\ c & d \end{pmatrix} \begin{pmatrix} p \\ q \end{pmatrix} = \begin{pmatrix} ap + bq \\ cp + dq \end{pmatrix} = \begin{pmatrix} p' \\ q' \end{pmatrix} = x'. \]Тада је 0,5 < p' < p, тј. q < q' < 0,5 када год је q < p. Наиме:
q < p, bq < bp = (1 - a)p, ap + bq < p, p' < p,
четири су еквивалентне неједнакости (једнако тачне). Коначно имамо:
-p⋅ln p - q⋅ln q < -p'⋅ln p' - q'⋅ln q'
када год је 0 < q < p. Дакле, копија x' је ближе једноликој расподели него њој одговарајући налази x у садашњости. Шенонова информација копије већа је од оригиналне. Слично овоме доказујемо и обрнути случај, ако је друга компонента расподеле вероватнија од прве, када је 0 < p < q.
4. Реконструкцију старије прошлости тумачимо помоћу ланца Маркова x(m) = Mmx, односно:
x' = Mx, x'' = Mx', ..., x(m) = Mx(m-1), ...
где Mm = M⋅M⋅...⋅M = M⋅Mm-1, основна матрица ланца Маркова степена m, док је x(m) нека m-та променљива у том низу копија. Шум канала, као сметња, својим дезинформацијама повећава информативност копија. То долази и из немогућности откривања тачних трагова прошлости, али и, у много мањој мери, из принципијелног минимализма. Свеједно, све ово је начин на који се прошлост открива својој садашњости.
5. Када је на основу стања садашњости x могуће сазнати стање прошлости x', онда се на основу система линеарних једначина Mx = x' може добијати инверзан систем x = M-1x', тј. имамо:
\[ \begin{cases} ap + bq = p' \\ cp + dq = q' \end{cases} \quad \begin{cases} a'p' + b'q' = p \\ c'p' + d'q' = q \end{cases} \]где горња матрица, детерминанте det M = ad - bc ≠ 0, постаје:
\[ M^{-1} = \begin{pmatrix} a' & b' \\ c' & d' \end{pmatrix} = \frac{1}{ad - bc} \begin{pmatrix} d & -b \\ -c & a \end{pmatrix}. \]Матрицу M-1 називамо инверзном матрици M. Непосредним множењем проверавамо да су ове две матрице комутативне и да је MM-1 = M-1M = I, где је I јединична матрица истог реда, тј.
\[ I = \begin{pmatrix} 1 & 0 \\ 0 & 1 \end{pmatrix}. \]Услов ad - bc ≠ 0, односно det M ≠ 0, егзистенције инверзне матрице даје:
ad - (1 - d)(1 - a) ≠ 0, a + d ≠ 1.
Када овај услов није испуњен, тј. када је a + d = 1, биће d = 1 - a = c. Зато је b = a, па је таква матрица, рецимо ознаке:
\[ M_0 = \begin{pmatrix} a & a \\ c & c \end{pmatrix}. \]То је црна кутија, преносник чији излаз не зависи од улаза, или матрица једнаких колона. Много је сличних комбинација стохастичких матрица и стога имамо разне црне кутије. То је први тип горњих (1) екстремних.
6. Када (Шенонова) информација прошлости x' и садашњости x има исти износ, биће једно од два:
\[ \begin{pmatrix} p' \\ q' \end{pmatrix} = \begin{pmatrix} p \\ q \end{pmatrix}, \quad \begin{pmatrix} p' \\ q' \end{pmatrix} = \begin{pmatrix} q \\ p \end{pmatrix}, \]па је матрица трансформације једна од две:
\[ M_1 = \begin{pmatrix} 1 & 0 \\ 0 & 1 \end{pmatrix}, \quad M_2 = \begin{pmatrix} 0 & 1 \\ 1 & 0 \end{pmatrix}. \]Детерминанта прве је 1 и друге -1, а обе су изометрије. Најављене су (1) и наведене као други тип екстрема.
7. Производ стохастичких матрица је стохастичка матрица. На пример:
\[ C = AB = \begin{pmatrix} a_{11} & a_{12} \\ a_{21} & a_{22} \end{pmatrix} \begin{pmatrix} b_{11} & b_{12} \\ b_{21} & b_{22} \end{pmatrix} = \begin{pmatrix} c_{11} & c_{12} \\ c_{21} & c_{22} \end{pmatrix}, \] \[ C = \begin{pmatrix} a_{11}b_{11} + a_{12}b_{21} & a_{11}b_{12} + a_{12}b_{22} \\ a_{21}b_{11} + a_{22}b_{21} & a_{21}b_{12} + a_{22}b_{22} \end{pmatrix}. \]Сви коефицијенти матрице C су ненегативни бројеви, cij ≥ 0, а збир сваке колоне је један, па је то стохастичка матрица. На пример, за прву колону налазимо:
c11 + c21 = a11b11 + a12b21 + a21b11 + a22b21 = = (a11 + a21)b11 + (a12 + a22)b21 = b11 + b21 = 1.
Слично израчунајте и за другу.
8. Матрице у општем случају нису комутативне, AB ≠ BA, а то се односи и на стохастичке матрице. Комутатор квадратних матрица уопште:
K = [A, B] = AB - BA
је матрица истог реда и може бити ненулте детерминанте (det K ≠ 0), али у случају стохастичких матрица она је увек сингуларна, det K = 0. Наиме, производи стохастичких матрица су стохастичке матрице (7). Разлика им је, рецимо стохастичких матрица другог реда, следећа:
\[ K = \begin{pmatrix} a & b \\ c & d \end{pmatrix} - \begin{pmatrix} a' & b' \\ c' & d' \end{pmatrix} = \] \[ = \begin{pmatrix} a - a' & b - b' \\ c - c' & d - d' \end{pmatrix} = \begin{pmatrix} a - a' & d' - d \\ a' - a & d - d' \end{pmatrix}, \]па је det K = 0, што је даље лако проверити. То нама има посебно значење када комутатор представља вањску информацију, комуникацију субјекта са околином. Према томе, нула детерминанта комуникатора означава да нема обостране комуникације, какво би било, на пример, комуницирање набоја са одговарајућом силом.
9. Из свега реченог, са „одлазећим ентитетом“ из садашњости у прошлост није могуће комуницирати. То нам не каже да такав не постоји, него само да није реалан. Ми прошлост опажамо (памтимо је, откривамо резонима, форензиком, археологијом) и она нас тиме усмерава (сужава опције), али без могућности пуне комуникације. Отуда је прошлост псеудо-реалност и налик додатним димензијама времена, осим што такве не дозвољавају ни наше непосредно опажање.
Некомутативност обичних стохастичких процеса, када је K ≠ 0, значи да они једном масовно покренути (начелом минимализма) не могу назад, а сингуларност (det K = 0) да бивши игноришу наше опажаје. Интуитивно исто разумимо овако. Субјекат нашег смера времена са обрнутим смером не може комуницирати, јер одговор ће једног ићи пре питања другог, а то објективној неизвесности није дато. Алгебарско објашњење је рутински једноставно.
Ако је детерминанта нула, имамо бесконачно много или немамо решења за дати систем. Биће то и са комутатором када његову Kx = x' развијемо и посматрамо као систем линеарних једначина. Такав је матрични систем једначина (AB - BA)x = x', што значи да се прошло стање x' на безбројне начине може враћати у садашње x, или да таквог повратка уопште нема.
10. Међутим, микро и макро свет се тим делом разликују. Први је група у којој доминирају случајности све мање присутне порастом броја чланова, због закона великих бројева. Тај мали космос понаша се покретљиво, као убрзани велики. Због мањих и већих раздаљина и исте брзине светлости, они брже и спорије живе. Тако, верујем, да први брже стиже у будућност од другога, или прецизније речено, да је мали свет комотнији у шетњама кроз времена од великога. Зато квантни нивои величина имају крупније утицаје садашњости на прошлост које можемо посматрати као излете ка обрнутом току времена, а квантни оператори нису стохастичке матрице.
Reverse » eng
Питање: Појасните ми ту „немогућност“ хода уназад стварних догађаја?
Одговор: Изменио сам делове тог питања да има више смисла овој теорији информације. Прво ту су наводници, јер ход временима у микро свету могућ је, али има га све мање са растућим догађањем због закона великих бројева. Том додата је „реалност“ као одвојена прича од „постојања“. Иначе, ово су фрагменти разговора при Time Arrows на овамо. Занимљива питања о сада за физику фришким, а мени помало бајатим темама. Поновићу дефиниције да бих истакао разлике.
1. Марковљев ланац генерише стохастичка матрица P = (pij), где је број pij условна вероватноћа реализације i-тог исхода након j-тог исхода, која ће расподелу x = (x1, x2, ..., xn) пресликавати у расподелу p' = (x'1, x'2, ..., x'm) системом једначина Px = x', или детаљније:
\[ \begin{pmatrix} x'_1 \\ x'_2 \\ \vdots \\ x'_m \end{pmatrix} \begin{pmatrix} p_{11} & p_{12} & ... & p_{in} \\ p_{21} & p_{22} & ... & p_{2n} \\ ... \\ p_{m1} & p_{m2} & ... & p_{mn} \end{pmatrix} \begin{pmatrix} x_1 \\ x_2 \\ \vdots \\ x_n \end{pmatrix}. \]Мора се десити неки од i-тих елемената сваке колоне, па су колоне неке расподеле вероватноћа. У наставку узимамо да су то квадратне матрице, да је m = n. Производ стохастичких је стохастичка матрица (Left Turn, 7), јер из PQ = (pij)(qij) = (rij) = R следи:
∑i rij = ∑i ∑k pikqkj = ∑k(∑i pik)qkj = ∑k qkj = 1, i, j, k = 1, 2, ..., n.
Зато комутатор C = [P, Q] = PQ - QP = A - B, можемо посматрати просто као разлику стохастичких матрица A = PQ и B = QP.
2. Уобичајено је у физици говорити о пресликавањима из прошлости у будућност, што је овде у случају Марковљевих ланаца погрешно. Нема таквих функција (једнозначних одредница), или са друге стране, стога што Шенонова информација копираних порука расте (шумом канала), говорећи о „обичним“ каналима горе дефинисаним.
Стохастичком матрицом Q пресликавамо налазе у садашњости, стање x, да бисмо проценили стање у прошлости x' = Qx. Евентуално даље, ћемо стохастичком матрицом P установљено стање x' искористити да бисмо проценили стање x'' = Px' које му је претходило. Идући по дубини даље, старијој прошлости, грешке процена гомилају се као шум канала.
На пример, проналазећи кости умрлог, стање x, тражимо узрок смрти x'. Ово радимо на основу познавања биологије, медицине и слично, што је репрезентација условних вероватноћа Q. Затим форензиком и методама криминалистике, налазимо и процену починиоца x'' = Px' = PQx. Тада би обрнути редослед потеза QPy = Qy' = y'' више нагађао. Форензичка оцена y' = Py, не зна се којег леша стања y, на основу којег би, веома отприлике, болест или несрећа била узрок смрти.
3. Из горњег следи да комутатор C = [P, Q] = PQ - QP = A - B не може бити регуларна, инвертибилна матрица. Имамо:
x' = Qx, y' = Py, x'' = Px' = PQx y'' = Qy' = QPy, (PQ - QP)z = z''.
На основу претходног, нема лаког одговора на питање шта би могло бити стање z'', а поготово шта је стање z. Погледајмо то овако. Матрице A = PQ и B = QP стохастичке су и истог реда, збир сваке њихове колоне је исти и, према томе, свака колона матрице C = A - B збира је нула.
Не заборавимо да су стохастичке матрице линеарни оператори простора 1-норме (Lp spaces) у којем се метрика дефинише збировима компоненти вектора. Такви вектори су колоне матрице комутатора C и нестохастичке матрице. Штавише, збир сваке колоне матрице C је нула. Она је разапета векторима колонама нула интензитета, па не може бити регуларна. Њена детерминанта је нула, det C = 0.
Тражио сам којекуда доказ овог става и не могу га наћи, па лицитирам да је то речени, да је детерминанта комутатора стохастичких матрица нула и да нема инверзну матрицу (данас је 18. фебруар 2025). Али, идемо даље.
4. Овде комутатор може представљати капацитет вањске информације, а то је мера способности комуникације датог система са окружењем. Овим утврђујемо да прошлост не комуницира, или да јој је комуникација крња. Реконструкцијом догађаја спознајемо је мање или више тачном, али је не можемо стварно мењати. Она делује на нас, смањује нам опције, управља будућност и чини нашу следећу садашњост ређе неизвесном допуњујући је собом, али остаје псеудо-реална. Ово не важи за квантни свет, њени су оператори ермитски.
Continuum » eng
Питање: Постоји ли „могућност“ хода уназад нестварних догађаја?
Одговор: Да, пошто сматрамо да постоје појаве које нису „реалне“. Комутатор стохастичких матрица C = [P, Q] није регуларан. Зна се да системи линеарних једначина Cz = z'' — или немају решења или их имају бесконачно много. Зато за дату слику, стање z'', нема само једног оригинала z. Ово наизглед малено тврђење има веома много последица у овој теорији информације толико да морам бити селективан. Бирам објашњење бесконачности, ради једног од одговора на питање.
1. Пре свега, иако обична стохастичка матрица P има инверзну матрицу P-1 она није стохастичка и нема реалног пута назад, мада израчунавамо шта је тамо било (Left Turn, 5). Пошто је слика прошлости, стање z'', не дозвољава стохастички (уобичајен) прелазак у слику садашњости z, она мора бити због нечега крња и то у складу са теоријом информације. То је толико мањкав опис прошлости да из њега не следи стварна садашњост.
Обзиром да имамо слику z'', што значи да каква таква прошлост постоји, онда је она нека псеудо реалност, што је овде утврђено раније. Другачије речено, немогућност њеног стварног тока у садашњост показује нам да z није пуна стварност такође. Сваки субјект, структура и метода до детаља нису крајње поновљиви (Спрега Информација, 2.4.2 Јединственост)
2. Стварност је бесконачна, али перцепције су нам коначне. То изилази из Борељ-Кантелијеве леме која каже да се са вероватноћом један може реализовати само коначно много догађаја из бесконачног низа, посебно и Рисове леме чија интерпретација каже да је информација перцепције јединствена субјектова. Заваравамо се себичним ставом да је сав свет то што знамо и опажамо, јер што не умемо да разумемо верујемо да ни не постоји да би се штитили од неизвесности (Unclear). Тако бесконачност имамо свугде око себе, а опет њоме нисмо слуђени.
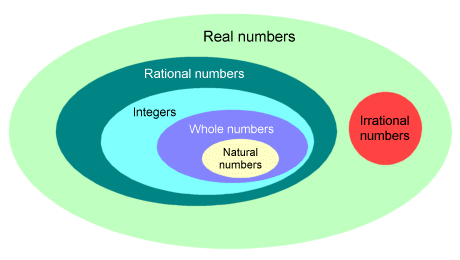
3. Једна је пребројива бесконачност тренутака садашњости у којој смо ми само један део низа, а друга је непребројива бесконачност могућности тог низа. Прву можемо упоређивати, двоструко једнозначним копирањем, са скупом природних бројева, а другу са скупом реалних бројева. Бескрајни низ је кардиналности ℵ0 а непребројиви је континуум ознаке 𝔠.
Да се овај други не да поредати у један низ доказујемо сводећи супротну претпоставку на противречност. Наиме, ако из бесконачно много корака садашњости уочавамо оне које имају бар две могућности, опет их остаје бесконачно, као рецимо парних бројева у скупу свих природних. Узмимо да такве имају само по две опције (0 или 1), да лакше разумемо низове:
x1 = (0, 0, 1, 0, 1, 1, ...) → y1 = (1, 0, 1, 0, 1, 1, ...), x2 = (1, 1, 0, 0, 1, 1, ...) → y3 = (1, 0, 0, 0, 1, 1, ...), x2 = (0, 0, 1, 1, 0, 1, ...) → y3 = (0, 0, 0, 1, 0, 1, ...), x4 = (0, 1, 1, 0, 1, 0, ...) → y4 = (0, 1, 1, 1, 1, 0, ...), ...
Замислимо да је x1, x2, x3, ... низ свих могућих паралелних реалности које могу настајати из евентуалних наших садашњости. Сваки од таквих x-ова је пребројиво бесконачан и претпостављамо да их укупно има пребројиво бесконачно. У сваком xk-том, k = 1, 2, 3, ..., заменимо k-ту цифру (црвену) да добијемо низ yk, као што је приказано (са плавом новом цифром). Ово даје неједнакост xk ≠ yk за све одговарајуће парове чланова наведених. Па издвојмо низ:
z = (1, 0, 0, 1, ...)
који садржи само нове чланове нових низова. Низ z ≠ x1, јер се разликују по првој цифри. Такође, z ≠ x2, јер се разликују по другој цифри. Због оне треће цифре је z ≠ x3, ..., па уопште z ≠ xk, јер се разликују по k-тој цифри. Према томе, низ z није члан низа x-ова, због чега је претпоставка да низ x-ова садржи све могућности нула и јединица доведена у контрадикцију.
Закључујемо да пребројива бесконачност тренутака јединога временског тока чији само ограничени део живимо, има непребројиву бесконачност могућности. Већ због тога наша визија прошлости не може бити сасвим добро копирана у нашу садашњост.
4. Када бисмо се из „стварне“ прошлости (таква коју ми сликамо као x' је умишљена, поједностављена, банализована) не бисмо се могли појавити баш у овој садашњости. Вероватноћа да дође до једнаког избора сасвим у нули је. То је шанса 1 : 𝔠. Такође, шанса да убодемо нашу садашњост међу свим тим опцијама, у било којем тренутку њеног развоја, је ℵ0 : 𝔠 = 0. То су изгледи хода уназад нестварних догађаја из постављеног питања.
|
|
|