|
|
|


Lambert » eng
Питање: Можете ли ми решити задатак tt = 21?
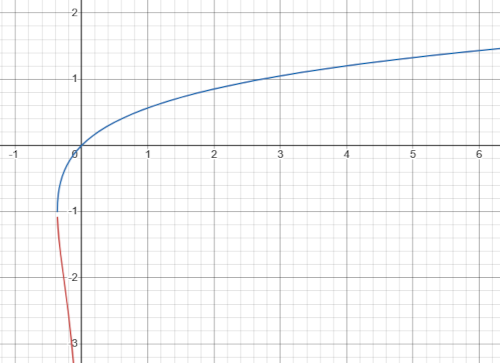
Одговор: Не бавим се инструкци-јама из математике, али баш овај задачић је згодан пример начина који понекад затреба за функције облика x⋅ln(x) које су и сабирци у Шеноновом збиру информације.
1. Природни логаритам аргумен-та x је функција y = ln(x) инверз-на експоненцијалној y = ex, тако да се њих две поништавају:
ln(ex) = x, eln(x) = x,
са базом e = 2,71828... Када логаритмујемо једначину из тог задатка биће прво ln(tt) = ln(21), затим инверзно tt = eln(21), па вадимо корен t = eln(21)/t и назад инверзно ln(21)/t = ln(t). Множење називником ln(21) = t⋅ln(t) и:
t⋅ln(t) = ln(21)
и налазимо то што иначе знамо о логаритмима произвољне базе b, да је logb(xn) = n⋅ln(x). Уводимо смену t = ex и добијамо:
x⋅ex = ln(21).
Даље нам треба Ламбертова W функција чији је граф на горњој слици.
2. Ламбертову функцију дефинише једнакост:
W(zez) = z, z ∈ ℂ.
Примењујемо је на обе стране претходне једнакости и враћамо смену:
W(xex) = W(ln 21), x = W(ln 21), ln t = W(ln 21), t = eW(ln 21), t ≈ 2,879.
Калкулатор, или некада таблице Ламбертове W функције могу се наћи заједно са логаритмима или тригонометријским функцијама. Рецимо, сајт WolframAlpha има опцију где он-лајн унесете exp(LambertW(ln(21)) да добијете наведени резултат. Провера 2,8792,879 = 20.996976... ≈ 21.
3. У програмском језику Питон (3.11.0) унесите:
import numpy as np
from scipy.special import lambertw
a = np.log(21)
b = lambertw(a)
c = np.exp(b)
print('exp(W(ln(21)) =', c)
Добићете:
exp(W(ln(21))) = (2.8790699928935655+0j)
То је и резултат из калкулатора WolframAlpha.
4. Пример. Решимо једначину 3x - 4x = 5.
Решење: Припремамо дати израз за Ламбертову W функцију:
3x = 4x + 5, / ⋅3-x 1 = (4x + 5)⋅3-x, / ⋅(-1) -1 = -(4x + 5)⋅3-x, / :4 -1/4 = -(x + 5/4)⋅3-x, / ⋅3-5/4 -3-5/4/4 = -(x + 5/4)⋅3-(x + 5/4), -(3-5/4ln 3)/4 = -(x + 5/4)(ln 3)⋅e-(x + 5/4)ln 3.
Затим, примењујемо Ламбертову W функцију и израчунавамо непознату:
W[-(3-5/4ln 3)/4] = W[-(x + 5/4)(ln 3)⋅e-(x + 5/4)(ln 3)], -0.06956 ≈ -(x + 5/4)ln 3, -0,06956/1.09861 ≈ -(x + 5/4), -0.0633 ≈ x + 5/4, x ≈ -1.187.
Провера 3x - 4x = 5,018 потврђује приближно решење x ≈ -0,862. ∎
Toaster » eng
Питање: Објасните ми тај концепт псеудо-васиона и интелигенције која је нужно лажљива и склона корупцији?
Одговор: То је била прича од пре замало десет година, са некаквим хипотетичким бићима, рецимо, о ванземаљским интелигенцијама. Али сада ту су нарастајући моћни компјутери па замислите њих, да о њима, о некој још развијенијој сличној вештачкој памети можда разговарамо.
1. Више смо о томе фантазирали него што сам написао, али нађох сачувану једну причу „Дуализам лажи“ („Приче о Информацији“, стр. 108), не баш опширну. Ипак, њу прво (још једном) прочитајте.
Приметимо да се ту наглашава могућност дешифровања лажи, шанса да шаљући лажне поруке тамо неко добије прикривену тачну поруку. Неће се свако бавити дешифровањем, нити је сваки кључ за сваку браву; нама није дато да са свачим комуницирамо. Идући овим трагом наилазимо на једно важно откриће, да је лаж мање информативна од истине. Неистина је, углавном, разблажена истина. Отуда привлачност лажи. Природа пре бира мање дејство, мању комуникацију, мању информацију, односно ће чешће реализовати вероватније случајне исходе.
2. Други део слагалице за одговор на постављено ми питање налази се у (такође новим) разматрањима „Острва“ као места где бораве истине. То су, укратко, групе аксиома које са својим последицама одређују посебне теорије и „истине“ уколико су те аксиоме узајамно непротивречне. Тако гледам на псеудо-реалности, као на нека острва релативне истинитости, тачности у односу на неки псеудо-свет. Један од таквих је и наша, текућа стварност, али, рецимо, она кућа је црвена а могла је бити и плава, јер то је у основи ове теорије, претпостављена објективност могућности.
Оне друге истине, не-текуће стварности, такође су могуће па њих називам псеудо-стварностима. Пре свега, истине су чим нису контрадикторне, а то нису ако те чине „острво“ независних аксиома. Затим, замислимо сличну нашој реалност која се понаша по њиховим правилима. Наша стварност, као и многе од тих псеудо-стварности, скоро бесконачне су комбинације последица датих аксиома. Међутим, потребне су нам лажи као и истине (у математици тачно ⊤ као и нетачно ⊥) да са једног од тих острва одемо на друго.
3. Међутим, у мноштву могућности, немогућност спознаје свега, или само тачности из датог — није трајна опција. Ма какву надмоћну памет имали, у реалном времену она ће, попут и најбољег шахисте, морати нагађати и истрчавати са одговорима и када нема сигурности у евентуалну тачност. Другим речима, хтела или не, велика памет мора (знати) лагати да може већ код најпростијих проблема избегавати блокаде. Штавише, што већа памет то више нагађања (Aquaplaning) и већа овисност о полуистинама.
Поред тога, било да имамо паметну машину или живо биће, оно има неку сврху. Мислим на потребу произвођача (машине) да се рекламира, да њу користи за дечије игре или за ко зна какве потребе, а бића да опстаје, да нешто уради, или просто да се размножава (када је потомак неке врсте). Хоћу рећи, оно ће вероватније бирати ону мутну истину која боље следи његову сврху. И, као што знамо (Unaffected) од недавно управо то имамо. Вештачку интелигенцију почели смо хватати у лажима, па и борбама за „свиђање“ (like), као и у разним људским манама које ће програмери тек, али узалуд, покушавати спречити алгоритамским смицалицама.
4. Посебна тема је вредновање истине или лажи (Packages III). Са моћима бирања нисмо увек на највероватнијем путу, нити успевамо погађати оне скретнице којима иде наша стварност. Зато заостајемо за околином, тим развојем догађаја који не мари за наше фикције, нити често за оне наше одлуке које су могле бити и њене. Желећи испуњавати своју сврху тако се иде у пристрасност, отуђење од текуће стварности. Такође, тежећи већој популарности лажи је још више. Појавности њих напуштају и из њиховог воза се може сасвим испасти. То се и догађа, рецимо, лидерима који зато посежу за силом и, ако су превише зглајзали, још више страдају. У нашој текућој се васиони понашају као да су у псеудо-некој, па им наша њихове заблуде не прашта.
5. Следећи додатак овоме је, рецимо, заштита вештачке интелигенције од нехотичног самоуништења. Паметна машина налазиће да би њена лична жртва макар мало доприносила њеној намени, а вагање користи и штете такве жртве, тј. вештачки „нагон одржања“, постаће важан алгоритамски проблем. Ту спадају и „блокаде“, ситуације у процесима када програм уђе у ћорсокак (процес А чека на Б, а процес Б чека на А), које у оперативним системима решавамо помоћу „семафора“, али и многе друге. И зачас смо у „борби за опстанак“ између таквих, њих и других справа (препаметних тостера), па и нас са њима. Вештачка интелигенција ће свакако грешити, па и знати варати, а бити многоструко способнијa од нас.
Mastery » eng
Питање: Шта мислите који су крајњи домети интелигенције?
Одговор: После последњег датог одговора (Toaster), јасније нам је да интелигенција има формално логичка ограничења. Прочитајте га да те разлоге не понављам, па да видимо још нека. Видећете и начине на које сам их користио.
1. У теоријама које подразумевају неизвесности нема апсолутних истина. Таква је и сама квантна механика, али у мојој теорији имамо и информацију у ткиву васионе, а неизвесност као њену суштину. То значи да и васиона сама, колико год великом да је узмемо, има неку неизвесност и према вани као и према унутра. Помера се у времену и мења просторно тако да објективно није могуће знати куда тачно иде као ни шта тачно садржи. Нису могуће интелигенције са моћи пробијања тих баријера ограничења знања.
2. Највећа „слобода“ (S = I⋅H) се постиже са уједначеним способностима (I) са ограничењима (H), као што се види на графу Completion. Односно, способности расту са слободама а опадају са ограничењима (I = S/H), па васиона која полако губи густину информације, јер расте, повећава своју ефикасност и одређеност мењаући се ка већим ограничењима, уједно ће умањивати евентуалне способности својих субјеката. Џабе им је што она постаје све мање неизвесна, када су они све мање способни и опет остају ограничене интелигенције.
3. Ово постаје занимљиво као закључак који се примењује на глобалну конвергенцију. Та је појава познатија код ланаца Маркова (Overpower), да дужим понављањем ланац постаје „црна кутија“, преносник који на основу излазне поруке не даје сазнање о улазној. Линеарни оператори иначе имају ту особину, да уланчавањем онога што пресликавају теже стању које је својствени вектор доминантне (апсолутно највеће) његове својствене вредности. Кроз такав дужи низ шта год пролази изађе исти својствени вектор, па је и такав ланац „црна кутија“ трансформација, за оне који би истраживали прошлост. Излазом низ ланац тих промена се добија све мутнији увиди у почетну вредност.
Конвергенција је бесконачно приближавање текућег стања својственом и стога све мањим корацима. Аналогно, наша прошлост постаје све дужа а њено замућење успорава док садашњост постаје све тања информацијом. Ово значи да је у садашњости све мање неизвесног и да су њено трајање од тренутка „постанка“, од Великог праска, илузија. Докле год да имамо податке о прошлости васионе, отуда нам стижу информације, а обзиром да њено трајање изгледа све дуже и да је укупност информације од тада до сада непромењене количине, то је садашњост заиста све ређа инфор-мацијом, мање је неизвесна.
4. Када си превише информисан тада си дезинформисан (Unaffected, 2), у немогућности си да у реалном времену донесеш исправну одлуку. Знамо да је игла добро сакривена у пласту сена. Са друге стране, системи постају ефикаснији ослобађајући се вишкова избора, а такође, садржајнији текст је са мањом Шеноновом информацијом од насумичног. То су две границе уопште интелигенције. Додатно томе, опадање густине информације има за последицу опадање како реалности тако и фикције.
Наиме, негацијом тачности добија се нетачност, ¬⊤ = ⊥, и обрнуто. Тако и негацијом дисјункције добијмо конјункцију ¬(A∨B) = (¬A)∧(¬B), где су A, B, C, ... логички искази, и обрнуто. Уопште, постоји бијекција између тачних и нетачних исказа, што овде тумачимо као једнаку кардиналност (количину) реалности и фикција васионе. Еволуцијом наше стварности у ефикаснију опада јој информација, смањују се њене слободе, а ово значи да опада и способност лагања евентуално виталних. Као у лавиринту без излаза, овако или онако, интелигенција је увек ограничена.
Chimera » eng
Питање: „Хладноћа“ не постоји, то је само одсуство топлоте, да ли сте на тако нешто мислили објашњавајући кинетичку енергију?
Одговор: Да, тако некако. То је из примера одговора Inconstancy. А разлози томе су нова дефиниција реалности, па фантазије као дела њене негације. Несталне облике појава које опажамо одвајао сам од „реалних“ у почетку само због организације података, да би се у томе показало и нешто више.
Елем, за „топлоту“ рећи ћемо да је енергија, али да је и кретање, а то су сада две те „реалности“, обе трајне, опажљиве и истините појаве. Па како онда да и сам појам топлоте не сврстамо у „фикције“, наше помоћне алатке у разумевању света око нас. Могли бисмо говорити о топлоти као таквој количини кретања молекула и само је тако гледајући да при томе игноришемо њено значење као енергије. Наравно, практично нам је пре-бацивати се са једног на други та два колосека.
У недостатку бољих израза, називао сам „живахним“ те промене енергије у којима се огледа њена стална количина, хладна реалност материјалног. Кинетичка енергија молекула која супстанци даје „топлоту“, па хемијска енергија која је потенцијал везивања атома и молекула која се ослобађа и заробљава при хемијским реакцијама када се такође претвара у другачије облике, рецимо топлоту или светлост, а често буде у супстанцама какве су храна, бензин и батерије, врсте су „окретних“ пратилаца те чврсте појаве чији закон одржања покушавамо разумети. Подсећају на „полетну“ игру светлости сунца која се ујутру одбија и прелама кроз површине шумског потока, као каква нестварна појава која постоји само у нашој машти.
Међутим, оно што маштамо „стварно“ је ако смо и сами стварни. Желимо ли разликовати то од још стварнијег налазимо главну реалност у трајању, поред других које настају и исчезавају али их опажамо, било мерењима у физици или само нашим перцепцијама. Оне су „фиктивне“ појаве које је могуће сматрати методама зарад наше маште у поступцима разумевања „стварности“, мада то није уобичајено. Тражећи макар један пример када то не би било добро, нађох појам „лажи“. Неистине не трају, а налазе се у истој категорији са, на пример, кинетичком енергијом. Да ли су облици енергије „стварни“, или су попут боја које наш мозак на крају „види“ да нас не би замарао израчунавањем енергија из фреквенција светлости? А на то питање определио сам се за ово друго.
Испоставља се да ово и даље нијансирање реалности добро иде уз нарав ове теорије информације која говори о појавама које нестају чим настају, где је трајање чудо а фикције су нормалности. Овде се заправо бавимо и оним чега иначе „нема“.
Spin III » eng
Питање: Шта је Дирак открио у кружном импулсу?
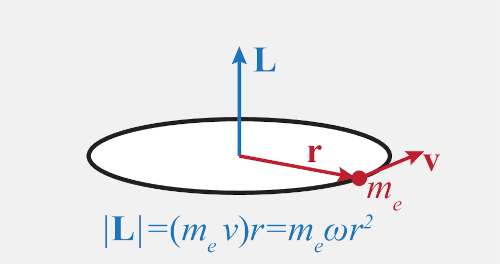
Одговор: Након открића и својих релативистичких једначина нове, квантне механике (Relativistic III) Дирак је њих применио на мањак момента импулса указујући како претходно откривени спин тачно покрива ту разлику, да и матрице Паулијевог спина улазе у партије његових формула. Погледајмо из слободне честице шта прво следи на основу Диракових формула.
1. Пример. Полазећи од њене таласне једначине дуж апсцисе:
$$ \psi(x, t) = \mathbf{u}e^{\frac{i}{\hbar}(\mathbf{p}\cdot \mathbf{x} - Et)}, $$где је u = u(E, p) нека векторска функција енергије и вектора импулса по апсциси. Она не зависи од времена и помоћу овакве изведимо временски независну Диракову једначину.
Решење: Уврштавањем у Диракову једначину следи:
$$ i\hbar\frac{\partial \psi}{\partial t} = -i\hbar c\hat{\alpha}\nabla \psi + \hat{\beta} mc^2\psi, $$ $$ E\mathbf{u}\ e^{\frac{i}{\hbar}(\mathbf{p}\cdot \mathbf{x} - Et)} = -i\hbar c\hat{\alpha}[\nabla \ e^{\mathbf{p}\cdot \mathbf{x} - Et)}] + \hat{\beta} mc^2\mathbf{u} \ e^{\frac{i}{\hbar}(\mathbf{p}\cdot \mathbf{x} - Et)}, $$ $$ E\mathbf{u}\ e^{\frac{i}{\hbar}(\mathbf{p}\cdot \mathbf{x} - Et)} = -i\hbar c\hat{\alpha}[\frac{i}{\hbar}\mathbf{p} \ e^{\frac{i}{\hbar}(\mathbf{p}\cdot \mathbf{x} - Et)}] + \beta mc^2\mathbf{u} \ e^{\frac{i}{\hbar}(\mathbf{p}\cdot \mathbf{x} - Et)}, $$ $$ E\mathbf{u}\ e^{\frac{i}{\hbar}(\mathbf{p}\cdot \mathbf{x} - Et)} = (c\hat{\alpha}\mathbf{p} + \hat{\beta} mc^2)\ e^{\frac{i}{\hbar}(\mathbf{p}\cdot \mathbf{x} - Et)}, $$ $$ E\mathbf{u}(E,\mathbf{p}) = (c\hat{\alpha}\mathbf{p} + \hat{\beta} mc^2)\mathbf{u}(E,\mathbf{p}). $$То је временски независна Диракова једначина у простору импулса. ∎
2. Стационарна честица била би са импулсом p = (px, py, pz) = (0, 0, 0). Из горње једначине добијамо $E\mathbf{u}(E, 0) = \hat{\beta}mc^2\mathbf{u}(E, 0)$, а када поделимо две њене стране са mc² излази:
$$ \hat{\beta} \mathbf{u}(E,0) = \frac{E}{mc^2}\mathbf{u}(E, 0). $$То је карактеристична једначина $\hat{\beta}\mathbf{u} = \lambda\mathbf{u}$ са својственом вредношћу λ = E/mc² и својственим вектором u линеарног оператора $\hat{\beta}$. Отуда имамо:
$$ \begin{pmatrix} \hat{I} & 0 \\ 0 & -\hat{I} \end{pmatrix} \begin{pmatrix} \mathbf{u}_a \\ \mathbf{u}_b \end{pmatrix} = \frac{E}{mc^2} \begin{pmatrix} \mathbf{u}_a \\ \mathbf{u}_b \end{pmatrix} $$из чега следе две једначине: ua = λua и ub = -λub. У првој, када ua ≠ 0, тада λ = +1, па је ua = (φ1, φ2)⊤ вектор-колона са две произвољне компо-ненте. У другој, када ub ≠ 0, тада λ = -1, па је ua = (φ3, φ4)⊤ вектор-колона са опет две произвољне компоненте. Подсећам, λ = E/mc².
Дакле, у првом случају λ = +1 биће E = mc² и енергија је позитивна, знака масе. У другом случају λ = -1 биће E = -mc² и енергија је негативна, знака супротног маси. Ова два решења (λ = ±1) воде до вектора:
$$ \mathbf{u}_{+} = \begin{pmatrix} \varphi_1 \\ \varphi_2 \\ 0 \\ 0 \end{pmatrix} = \varphi_1\begin{pmatrix} 1 \\ 0 \\ 0 \\ 0 \end{pmatrix} + \varphi_2\begin{pmatrix} 0 \\ 1 \\ 0 \\ 0 \end{pmatrix} = \varphi_1\mathbf{e}_1 + \varphi_2\mathbf{e}_2, $$ $$ \mathbf{u}_{-} = \begin{pmatrix} 0 \\ 0 \\ \varphi_3 \\ \varphi_4 \end{pmatrix} = \varphi_3\begin{pmatrix} 0 \\ 0 \\ 1 \\ 0 \end{pmatrix} + \varphi_4\begin{pmatrix} 0 \\ 0 \\ 0 \\ 1 \end{pmatrix} = \varphi_3\mathbf{e}_3 + \varphi_4\mathbf{e}_4. $$То су два својствена вектора за честице-таласа нултог импулса, решења су позитивне и негативне енергије Диракове једначине, за две таласне једначине:
ψ+(x, t) = u+e-imc²t/ℏ = (φ1e1 + φ2e2)e-imc²t/ℏ = ψ1(x, t) + ψ2(x, t), ψ-(x, t) = u-e+imc²t/ℏ = (φ3e3 + φ4e4)e+imc²t/ℏ = ψ3(x, t) + ψ4(x, t).
Ту имамо четири независна решења спинора ψk, са k = 1, 2, 3, 4. Толико о стационарној честици-таласу од Дирака.
3. За разлику од Клајн-Гордонове једначине, где негативне и позитивне енергије иду заједно и воде у колапс енергије, код Дирака су то одвојени случајеви, посебно прва два E1 = E2 = mc² плус друга два E3 = E4 = -mc². Можемо их писати као линеарну комбинацију у дуалним облицима:
$$ \psi^\dagger(x, t) = \sum_{k=1}^4 \varphi^*_k \mathbf{e}^\dagger_ke^{+\frac{i}{\hbar}E_kt}, \quad \psi(x, t) = \sum_{k=1}^4 \varphi_k \mathbf{e}_ke^{-\frac{i}{\hbar}E_kt}, $$адјунгованим (коњугованих и транспонованих вектора и матрица). Оба нам требају да дођемо до израза за густину вероватноће:
$$ \rho(x,t) = \psi^\dagger(x,t)\psi(x,t) = \sum_{j=1}^4\sum_{k=1}^4 \varphi^*_j\varphi_k\mathbf{e}_j^\dagger \mathbf{e}_k e^{\frac{i}{\hbar}(E_j - E_k)t}. $$Како је $\mathbf{e}^*_j\mathbf{e}_k = \delta_{jk}$, што је један само када j = k а иначе је нула, а поред тога је Ek - Ek = 0 за свако k = 1, 2, 3, 4, када имамо e0 = 1, то је:
$$ \rho(x,t) = \sum_{k=1}^4 \varphi^*_k\varphi_k = |\varphi_1|^2 + |\varphi_2|^2 + |\varphi_3|^2 + |\varphi_4|^2 ≥ 0. $$Према томе, Диракова густина верованоће је ненегативан број. Клајн је претходно извео једначину квантне механике која је давала и негативне енергије и густине вероватноће, са физикално погрешним решењима.
4. Када се честица креће има импулс, p ≠ 0, па израчунавамо:
$$ E\mathbf{u}(E,\mathbf{p}) = (c\hat{\alpha}\mathbf{p} + \hat{\beta} mc^2)\mathbf{u}(E,\mathbf{p}) = $$ $$ = \left(\sum_{k=1}^3 cp_k\hat{\alpha}_k + \hat{\beta}mc^2\right)\mathbf{u}(E,\mathbf{p}) $$ $$ = \left[\begin{pmatrix} 0 & c\sum_{k=1}^3\hat{\sigma}_kp_k \\ c\sum_{k=1}^3\hat{\sigma}_kp_k & 0 \end{pmatrix} + \begin{pmatrix} \hat{I}mc^2 & 0 \\ 0 & -\hat{I}mc^2 \end{pmatrix}\right]\mathbf{u}(E,\mathbf{p}) $$ $$ = \begin{pmatrix} \hat{I}mc^2 & c(\sum_{k=1}^3\hat{\sigma}_kp_k) \\ c(\sum_{k=1}^3\hat{\sigma}_kp_k) & -\hat{I}mc^2 \end{pmatrix} \mathbf{u}(E,\mathbf{p}), $$ $$ E\mathbf{u}(E,\mathbf{p}) = \begin{pmatrix} \hat{I}mc^2 & c(\vec{\sigma}\cdot\mathbf{p}) \\ c(\vec{\sigma}\cdot\mathbf{p}) & -\hat{I}mc^2 \end{pmatrix} \mathbf{u}(E,\mathbf{p}). $$Овде смо користили алфа и сигма матрице раније објашњене (Relativistic III, 5) са овде прилагођеним ознакама. Обзиром на одвајање компоненти (2), налазимо:
$$ E\mathbf{u}(E,\mathbf{p}) = \begin{pmatrix} E\mathbf{u}_a \\ E\mathbf{u}_b \end{pmatrix} = \begin{pmatrix} \hat{I}mc^2 & c(\vec{\sigma}\cdot\mathbf{p}) \\ c(\vec{\sigma}\cdot\mathbf{p}) & -\hat{I}mc^2 \end{pmatrix} \begin{pmatrix} \mathbf{u}_a \\ \mathbf{u}_b \end{pmatrix}, $$ $$ \begin{pmatrix} E\mathbf{u}_a \\ E\mathbf{u}_b \end{pmatrix} = \begin{pmatrix} \hat{I}mc^2\mathbf{u}_a + c(\vec{\sigma}\cdot\mathbf{p})\mathbf{u}_b \\ c(\vec{\sigma}\cdot\mathbf{p})\mathbf{u}_a - \hat{I}mc^2\mathbf{u}_b \end{pmatrix}, $$ $$ E\mathbf{u}_a = \hat{I}mc^2\mathbf{u}_a + c(\vec{\sigma}\cdot\mathbf{p}), \quad E\mathbf{u}_b = c(\vec{\sigma}\cdot\mathbf{p})\mathbf{u}_a - \hat{I}mc^2\mathbf{u}_b, $$ $$ \mathbf{u}_a = \frac{c(\vec{\sigma}\cdot\mathbf{p})\mathbf{u}_b}{E - mc^2}, \quad \mathbf{u}_b = \frac{c(\vec{\sigma}\cdot\mathbf{p})\mathbf{u}_a}{E + mc^2}, $$ $$ \mathbf{u}_a = \frac{c(\vec{\sigma}\cdot\mathbf{p})\mathbf{u}_b}{E - mc^2} \frac{c(\vec{\sigma}\cdot\mathbf{p})\mathbf{u}_a}{E + mc^2} \mathbf{u}_a, $$ $$ \hat{I} = \frac{c(\vec{\sigma}\cdot\mathbf{p})\mathbf{u}_b}{E - mc^2} \frac{c(\vec{\sigma}\cdot\mathbf{p})\mathbf{u}_a}{E + mc^2} = \frac{c^2(\vec{\sigma}\cdot\mathbf{p})^2}{E^2 - m^2c^4}. $$Међутим, сабирањем матрица и квадрирањем налазимо:
$$ (\vec{\sigma}\cdot\mathbf{p})^2 = (\hat{\sigma}_1p_x + \hat{\sigma}_2p_y + \hat{\sigma}_3p_z)^2 = \mathbf{p}\cdot\mathbf{p}\hat{I}, $$па претходна једнакост постаје:
$$ \hat{I} = \frac{p^2c^2}{E^2 - m^2c^4}\hat{I}, $$ $$ E^2 = p^2c^2 + m^2c^4. $$То је тачан релативистички израз за енергију.
5. Даље проверавамо да су $\hat{H}\mathbf{u}_k = E\mathbf{u}_k$, где су k ∈ {1, 2, 3, 4}, карактерист-ичне једначине на које се своди Диракова, са $E = \pm\sqrt{p^2c^2 + m^2c^4}$ знака плус за k ∈ {1, 2} и знака минус за k ∈ {3, 4} и са заједничким Дираковим хамилтонијаном $\hat{H} = c\hat{\alpha}\mathbf{p} + \hat{\beta}mc^2$ и својственим векторима:
$$ \mathbf{u}_1 = N_1\begin{pmatrix} 1 \\ 0 \\ \frac{cp_z}{E+mc^2} \\ \frac{c(p_x + ip_y)}{E + mc^2} \end{pmatrix}, \quad \mathbf{u}_2 = N_2 \begin{pmatrix} 0 \\ 1 \\ \frac{c(p_x - ip_y)}{E + mc^2} \\ \frac{-cp_z}{E+mc^2} \end{pmatrix}, $$ $$ \mathbf{u}_3 = N_3\begin{pmatrix} \frac{cp_z}{E-mc^2} \\ \frac{c(p_x + ip_y)}{E - mc^2} \\ 1 \\ 0 \end{pmatrix}, \quad \mathbf{u}_4 = N_4 \begin{pmatrix} \frac{c(p_x - ip_y)}{E - mc^2} \\ \frac{-cp_z}{E - mc^2} \\ 0 \\ 1 \end{pmatrix}. $$Провера је просто уврштавање ових вредности у Диракову једначину (4) и утврђивање сагласности. Као помоћ тим иначе сложеним матричним израчунавањима, приметимо да можемо радити у стандардној бази. То радимо са вектором ua = (1, 0)⊤ па ua = (0, 1)⊤, комбинујући са нађеним ub да добијемо u1 и u2. Изводимо их из таласне једначине:
$$ \psi(x,t) = \begin{pmatrix} \mathbf{u}_a \\ \mathbf{u}_b \end{pmatrix} e^{i(\mathbf{p}\cdot x - Et)/\hbar}. $$Слично радимо обрнуто, из ub = (1, 0)⊤ па ub = (0, 1)⊤, комбинујући их са горњим uа да помоћу таласне једначине добијемо u3 и u4. Константе Nk су произвољне, а бирамо их тако да су ови вектори јединични. Тада су ти вектори ортонормирани, тј. ⟨uj, uk ⟩ = δjk.
6. Од четири независна решења Диракове једначине прва два, u1 и u2, су за честице позитивне енергије, а следећа два, u3 и u4, за неке негативне енергије и тек око 1930. он је предложио идеју (Dirac sea). Природно сва стања теже нижим енергијама па би спонтани ток у минус био парадокс теорије. Замислио је вакуум попут мора попуњеног анти-честицама које су фермиони и заузимају сва могућа стања. Када из такве попуне искочи нека од честица, због закона одржања енергије, импулса и електричног набоја, рупа и та имају супротне предзнаке и исте апсолутне вредности. Касније и независно од Дирака таква античестица, позитрон, заиста је експериментално откривена.
Уводе се ознаке v2(E, p) = u3(-E, -p) и v1(E, p) = u4(-E, -p) за негативне енергије таласне функције, па имамо:
$$ \mathbf{u}_3(E,\mathbf{p}) e^{\frac{i}{\hbar}(\mathbf{p}\cdot\mathbf{x} - Et)} \to \mathbf{v}_2(E,\mathbf{p}) e^{-\frac{i}{\hbar}(\mathbf{p}\cdot\mathbf{x} - Et)}, $$ $$ \mathbf{u}_4(E,\mathbf{p}) e^{\frac{i}{\hbar}(\mathbf{p}\cdot\mathbf{x} - Et)} \to \mathbf{v}_1(E,\mathbf{p}) e^{-\frac{i}{\hbar}(\mathbf{p}\cdot\mathbf{x} - Et)}. $$Тако добијамо да Диракова једначина има четири решења сва позитивне енергије, два u1 и u2 за честице и два v2 и v1 за античестице. Остаје ново питање, зашто постоје по два таква решења, а не само по једно. Одговор на ово води нас до спина.
7. Симетрије, односно закони одржања, важе за неке величине (положај, импулс, енергија) које се представљају линераним операторима, нпр. Â. Очекивана вредност такве величине је ⟨Â⟩. То је средња вредност њених опсервабли узимана по вероватноћама расподеле појављивања. Промена временом ове средње вредности је функција
$$ \frac{dA}{dt} = \frac{d}{dt}\langle \hat{A}\rangle = \frac{i}{\hbar}\langle \psi | [\hat{H}, \hat{A}]| \psi\rangle $$која је идентички једнака нули када за дату опсерваблу A, скуп вредности њених врста, важи закон одржања. Посебан је хамилтонијан Ĥ, оператор укупне енергије. Угласте заграде дефинишу комутатор који мери колико ови оператори не комутирају:
[Ĥ, Â] = ĤÂ - ÂĤ.
За разлику од информације перцепције, у овој теорији информације, ова некомутативност је мера вањске информације (In and Out). Она говори о присуству вањске силе са којом дотични (Â) комуницира, која га одвраћа од „инерцијалног“ кретања. Иначе, када је [Ĥ, Â] = 0, тада је $\frac{d}{dt}\hat{A} = 0$, то значи да нема промене средње вредности опсервабли (A) временом, а то да за њих важи закон одржања.
8. Пример. Применимо комутатор хамилтонијана слободне честице из Шредингерове једначине:
$$ -\frac{\hbar^2}{dx^2} \frac{d^2\psi}{dx^2} = E\psi $$на оператор кружног импулса $\hat{L} = \hat{r} \times \hat{p}$.
Решење: Пишемо ову Шредингерову једначину операторима:
$$ \hat{H}\psi = E\psi, \quad \hat{H} = \frac{\hat{p}^2}{2m}, \quad \hat{p} = -i\hbar \frac{d}{dx}, $$па овај хамилтонијан применимо на момент импулса:
$$ [\hat{H}, \hat{L}]\psi = [\frac{\hat{p}^2}{2m}, \hat{r}\times\hat{p}]\psi = \frac{\hat{p}^2}{2m}(\hat{r}\times\hat{p})\psi - (\hat{r}\times\hat{p})\frac{\hat{p}^2}{2m} = 0. $$Дакле, за момент имулса у нерелативистичкој квантној механици важи закон одржања. ∎
Момент импулса примећујемо у дугим (зврк), па и чудним (Dzhanibekov), ротацијама предмета, или орбитама (Barycenter) са разним доказима тог истог закона одржања ротација. Овај пример је још један прилог таквим начинима, сада Шредингеровом једначином. Диракова релативистичка једначина истих таласа квантног света предвиђа и спин као додатак том, појаву која је раније уочена мерењем и у затим се само додавала другим решењима.
9. Међутим, оператор момента импулса, $\hat{L} = \hat{r}\times\hat{p}$, није комутативан са хамилтонијаном, $\hat{H} = c\alpha\cdot\hat{p} + \beta mc^2$, слободне Диракове нерелативисти-чке квантне честице:
$$ [\hat{H}, \hat{L}] = [c\alpha\hat{p} + \beta mc^2, (\hat{r}\times\hat{p})] = [c\alpha\hat{p}, (\hat{r}\times\hat{p})] \ne 0. $$Наиме, разложимо ово на компоненте оператора:
$$ [\hat{H}, \hat{L}_x] = [c\alpha_x\hat{p}_x + c\alpha_y\hat{p}_y + c\alpha_z\hat{p}_z, (\hat{y}\hat{p}_z - \hat{z}\hat{p}_y] = $$ $$ = c\alpha_y[\hat{p}_y, \hat{y}]\hat{p}_z - c\alpha_z[\hat{p}_z, \hat{z}]\hat{p}_z = -i\hbar c(\alpha_y\hat{p}_z - \alpha_z\hat{p}_y), $$ $$ [\hat{H}, \hat{L}_x] = -i\hbar c(\alpha\times \hat{p})_x, $$ $$ [\hat{H}, \hat{L}_y] = -i\hbar c(\alpha\times \hat{p})_y, $$ $$ [\hat{H}, \hat{L}_z] = -i\hbar c(\alpha\times \hat{p})_z, $$а ово збирно даје:
$$ [\hat{H}, \hat{L}] = -i\hbar c\alpha \times \hat{p} \ne 0. $$Кориштене су некомутативности оператора положаја и импулса:
$$ [\hat{x}, \hat{p}_x] = [\hat{y}, \hat{p}_y] = [\hat{z}, \hat{p}_z] = i\hbar, $$које су Хајзенбергове релације неодређености (Impossibility).
10. Промена по времену момента импулса нерелативистичке квантне слободне честице није нула, али је константна:
$$ \frac{dL}{dt} = \frac{d}{dt}\langle \hat{L}\rangle = \frac{i}{\hbar}\langle \psi | [\hat{H}, \hat{L}]| \psi\rangle = -i\hbar c(\alpha \times \hat{p}) = \text{const.} $$што значи да је она (по мојој теорији информације) у сталном пољу силе, или (Дирак, званично) да је у том прорачуну испуштен неки константни додатак који честици суштински припада. Тај додатак је спин, физички S оператора Ŝ. Укупни момент импулса тако је $\hat{J} = \hat{L} + \hat{S}$ и он комутира са хамилтонијаном нерелативистичке таласне једначине. Вредност спина је просто негативна наведена, $-\frac{dL}{dt}$, па је комутатор нула и средња вредност укупног импулса Ĵ не мења се времено, што значи да за такав важи закон одржања, који уједно важи и за оба његова сабирка $\hat{L}$ и $\hat{S}$. Затим из:
$$ [\hat{H}, \hat{S}] = i\hbar c(\alpha\times\hat{p}) $$лако налазимо оператор спина:
$$ \hat{S} = \frac{\hbar}{2}\begin{pmatrix} \sigma & 0 \\ 0 & \sigma \end{pmatrix} $$где сигма може бити нека од Паулијевих матрица:
$$ \sigma_x = \begin{pmatrix} 0 & 1 \\ 1 & 0 \end{pmatrix}, \quad \sigma_y = \begin{pmatrix} 0 & -i \\ i & 0 \end{pmatrix}, \quad \sigma_z = \begin{pmatrix} 1 & 0 \\ 0 & -1 \end{pmatrix} $$које су наговештене на почетку (Relativistic III, 4). Не заборавимо да је ово „скромна“ Диракова нерелативистичка прича о електрону самом.
Honesty » eng
Питање: Зашто прижељкујемо поштење и зашто га често нема?
Одговор: Од мене то је само једна веома формална прича, а између алгебре и неке теоријске физике, науке о лажима је (нема такве).
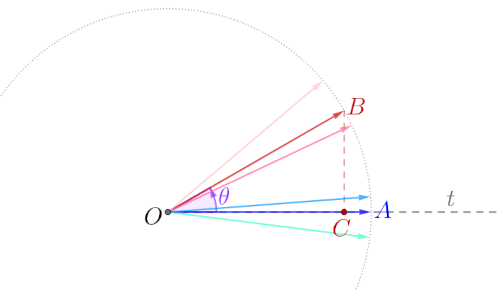
Слика лево представља t једну од могућих путања, замишљени ток стварности где у једном тренутку настаје стање A и стање B које би предвиђали. Чак и знајући скоро све о стању O, јер све није могуће знати због претпостављене неизвесности, вероватно је да бисмо правили промашаје проценом, стањем $\overrightarrow{OB}$, онога што ће се стварно десити, стања $\overrightarrow{OA}$. Могло се десити и нешто другачије A', A'', ..., што је у суштини прет-постављене неизвесности, али природа не воли једнакости па су сви ови њени избори неравноправни и не обавезно нај нај-вероватнији. Што тај угао θ = ∠(AOB) између поменута два стања бива већи, процена B већи је промашај, а пројекција, дужина |OC| = |OB| cos θ краћа је. Тиме је мања „информација перцепције“, скаларни производ:
$$ \langle A, B \rangle = \overrightarrow{OA} \cdot \overrightarrow{OB} = |OA||OB|\cos\theta. $$Све даље приче о „поштењу“, што се мене тиче, врте се око ове формуле и евентулано о (покушају) њених примена у нашим животима. Ево како.
1. Стварност има изборе и то је најнижи ниво бирања, окосница „истине“. У природи стварних догађаја је само истина. Оно што бисмо алгебром и сличном формом могли доказати да није тачно, не би се догађало, па ту врсту „истине“ узимам као еталон. То је стандард који одређује, служи за поређење и проверу појма „тачности“ осталих мера и појава, бар што се ове теорије тиче. Међутим, реалност поред истинитости и опажљивости има својство трајности. Отуда ми одрживост и интеракција као друге две одреднице „истине“, нарочито у њеној употреби.
Постоје многе изреке попут „у лажи су кратке ноге“ које говоре о мршавој поузданости фикција уопште, па је можда интересантније (невидљиво је) приметити да „стварност“ (тако дефинисану) чине збирне перцепције нас и других учесника. У малом свету физике честице не постоје до опажања, мерења или интеракције када су суперпозиције више стања. Тек колапс у једно од њих, који је интеракција, или „опажање“ од стране друге, настаје оно што је стварност, што називамо честицом. Ретке су комуникације тог микро-света, за разлику од скоро безбројних у великом свету па ту појаву вековима нисмо могли приметити. На пример, Месец неће нестати када га не гледамо, јер тада га гледају безбројни други и он је реалност.
2. Истина настаје опажањем. Кретања у космосу нису само премештања постојећих (рекреације), него су и стварања (креације) увек нових стања и процеса. О јединствености тих стања постоје алгебарски докази од кад стварност, појаве и промене, интерпретирамо векторима (Only One). Ово има за последицу да питање „стварне истине“ није више онако јасно како нам налаже формална логика, да са друге стране, ток „сила вероватноће“ буде напор против „сила неизвесности“ (нови појмови ове теорије). Већи отклони од стварности, за већи угао θ на датој слици, добија на тежини у симулацијама истине. Измишљање тражи већи интелектуални напор од присећања истине. Дабоме, већ измишљена истина, мање информације перцепције, привлачнија је доследно начелу минимализма.
3. Разлика између стварања и створене лажи простор је „виталности“. То је још један нови појам за додатак фикције стварном када настаје и већа способност бирања а са њоме и овисност о лажима (Aquaplaning). Стога што можемо ми лажемо, интелект се тиме храни, а онда је и привучен у накнадну привлачност лажи. Виталност је онај смртни део евентуалног живог бића наспрам бесмртне физичке супстанце, а коју компензујемо способношћу да ту физичку супстанцу моделирамо, побеђујемо (Traits).
У томе је тајна „непоштења“, према овој теорији. Преваре су промашаји стварности и, као на горњој слици, изискују напоре измишљања којима се храни наш интелект (одржава свој статус кво), а онда постају жељени другима, па особа која лаже приде постаје популарнија. Политичари и особе које живе од подршке многих морају лагати, у својој „бари пуној крокодила“, али ту се крије и замка од одбојности након неиспуњених обећања, због пропасти њихових „кућа од карата“ (Disgusting). Као што лагање тешко настаје, а створено привлачи, лажи колико год да су прво популарне знају потом бити одвратне. То је често несхваћено у отужној судбини неких политичара, или у пролазности моде уопште.
4. Све живе биолошке врсте на овај или онај начин лажу. Обмана је тако распрострањена стратегија да је организми користе за преживљавање и размножавање путем различитих метода попут мимикрије, камуфлаже, уопште трикова у понашању, и поставља се питање опстанка обзиром на „куле од песка“ које лажови граде. Стратегије лажи ради лажи слабије су од лагања ради истине. На пример, математика користи и ⊤ и ⊥ у доказу теореме, у пракси кажемо варање преваранта, или лагати лажова могуће су борбе за истину.
Претпостављам да је просијавањем еволуцијом настајала одвратност ка неистини, попут одвратности према трулој храни због могуће болести, а знамо да је она постојала и пре открића микроба и зараза. Слично наша интуиција, тј. памћење генерација, својеврсним гађењем каже нам да ће нас живот од лажи можда одвести у пропаст. Зато ће и особе које описују жељеног брачног партнера истицати поштење, или искреност. Најбоље преварантско друштво слабије је од просечне нормалне државе, јер оно заостаје за стварношћу која се на крају једина пита.
Balance II » eng
Питање: Можете ли појаснити то „занимљиво“ повезивање поштења са узајамношћу и теоријом игара?
Одговор: Добро или зло су само наши доживљаји које физичка природа не опажа као ни лажи. Бављење њима заостајање је за стварношћу, губитак темпа оне трке, игре којој на крају рачуна стоји само блискост истини. То буквално значи да желећи бити „добри“ или „лоши“ лако падамо са шина, губимо стварност ради „беле лажи“ (пренаглашавања у извлачењу из контекста), као и „црне лажи“ (за коју знамо да је неистинита). Претеривање са сваким од та два рецепт је за неуспех, али њихово таласање (Balance) може постићи добру средњу истину и хватати корак са стварношћу.
Пример беле лажи је рећи пријатељу да изгледа сјајно у одећи када вам се заправо не свиђа. Такође, рећи „добро сам“ када нисте, да се избегне даља расправа о томе, па и цензура званичног медија. Примећено је да, рецимо, и мајмуни користе обману узимајући храну од слабијих колега (White and black lies). Верујем да су нас ове ситуације већ научиле да би тактички (краткорочни) добитак добрим или лошим понашањем могао бити стратешки (дугорочни) губитак и обрнуто. А овде бисмо још могли додати мали формални увид у то сазнање.
1. Са становишта чисте физике ми смо неприродни. Али када мало ближе видимо (Honesty, 2) наше опажање је и креација, није сама имагинација, па и самим пасивним учешћем макар мало утичемо на ток стварности. То је важно за објашњење стратегија надметања са опонентима међу које ћу ставити и саму физичку природу. Она је таква III лига (Traits) јер не види трикове нас, када смо њени опоненти, кротитељи и градитељи. Физичка природа је слепа на лажи и свако са мало виталности има добре изгледе у борби против ње, иако је она неуништива а тај није. Такав што има више избора, слободу која има своју цену.
2. Таласи су најдубља структура супстанце и постојања, сабирају се попут вектора и тиме они су, често нам невидљива, подлога свих других појава. Таласне дужине казују њихову снагу (моментум), а амплитуде видљивост (комуникативност). Обзиром да опажање потиче креацију, али су домети већих амплитуда краћи (Wave in Wave), биће да је, метафорички, ћутљив радиша бољи од брбљивог. Другачије речено, глобана конвергенција или тежња процеса ка њима својственом стању (Hermitian II) опасност је која хоће да поништи свако постигнуће виталних. Зато, залећите се слободно, цинцулирајте, али далеко стиже и ко тихује али не испушта пут истине.
3. Тиховање које има ефекат мистерије буди „силе неизвесности“ које су и основни покретачи свега па и победа у надметању, бар за ову теорију. Ако неко стално скаче постаје предвидљив, прочитан, као и брбљивац, остаје без магије изненађења коју бих ставио на прво место у умећима стратега. На другом месту је добро читање акција, а на трећем је оно најважније из постављеног питања, а то су одмерене реакције. Сваки потез игре, био он налик шаховској (ја, па ти, па ја...) или политици (вишедимензионалан), посебан је проблем. Међутим, поштен или искрен однос према проблему подразумева откриће пута стварности у свакој тој прилици, а удаљеност средње вредности одговора од истина мера је слабости игре. Од страна у игри губи она која (статистички) слабије игра.
4. У надметању са физичком супстанцом смо у парадоксалној ситуацији. Она свој посао одмицања ради не приметивши да може и другачије, док је ми гањамо као грабежљивци који скачу за пленом који вешто измиче.
Лажемо се не зато што морамо колико јер то желимо. Па и ако знамо да би поштено и искрено праћење изазова повећавало наше шансе у успехе сутра радије се предајемо благодети фантазије данас. Пријатност мањка густине информације саме обмане у жељи да је не дешифрујемо налик је привлачности мање неочекиваности у нађеним законима, правилима и ефикасности. Прву добијамо одмах и жалимо се касније, а обрнуто је са другом. Способности одлагања одвајају стратеге од лузера.
Present II » eng
Питање: Појасните ми оно необично схватање „путовања садашњости“, како описујете физичку реалност?
Одговор: Дубоко сте загребали и да нам се не заманта крећимо се споро. У физици, суперпозиција је принцип сабирања линеарних система као вектора, два и више стимулуса иду са појединачним збировима у заједнички ефекат. Резултирајући поремећај сусрета два или више таласа алгебарски је збир појединачних поремећаја у тој тачки. То је и концепт сабирања честица, атома, молекула, па важи да смо и ми сами састављени од збирова таквих. Како од атома тако и од суперпозиција физичких појава.
Ради боље прегледности, овде користим одредницу „физичке реалности“ као појаве која је трајна, наравно опажљива и истинита, насупрот правих циљева ове теорије информације. Оне друге, које су локално нестабилне информације су, нестају чим се појаве. Ако су информације право ткиво физичке реалности (претпоставка ове теорије), онда она сваким својим делом трепери и лежи на мору нечега што стално настаје и нестаје да би се одржавало. Звучи апсурдно, али није противречно и навићи ћете се.
Парчићи који се понављају чине стварност. Њихова апстрактна појава у низању (нашим, који је посматрамо) временом, је та реалност, а основно је питање овде како ти детаљи времена постају наш временски ток. Да би то разумели, приметимо да се „садашњост“ може посматрати посебно од „трајања“. Као што одвојено гледамо нестварно и стварно. Овом делу ове теорије, рецимо, можемо придружити релативност истовремености и квантну неодређеност.
За учеснике у кретању садашњости нису истовремене (Ајнштајн, 1905), а неодређености времена Δt зависне су од посматране промене енергије ΔE тако да је ΔE Δt ≥ h (Хајзенберг, 1927). Истовремена места Ајнштајн спаја са путањама светлости, узевши да време при брзинама светлости стоји, а то „мировање“ има неодређеност Δt, према овом другом. Другим речима, фотон се појавио и нестао током једне своје осцилације током Δt времена посматрача. Док ми умишљамо да фотон путује простором који гледамо, можемо такође рећи да је тај фотон јединствен и да је престао постојати на истом месту где се појавио, а путем су га мењали други и други. На тај начин настаје прошлост „реалности“, док поједини трептаји могу имати само садашњости (Present).
Више истовремених садашњости, ако их има, суперпозицијом формирају једну веће енергије ΔE и толико краће неодређености времена Δt ≈ h/ΔE. Дуготрајниха неодређеност (мање енергије) преклапа више краћих (веће енергије), што значи да мања енергија траје у већој, не и обрнуто, па има смисла рећи да фотон траје у више наших тренутака. Као у том прошлом прилогу (Light II), последица свих ових схватања су кретања садашњости (свих већих од фотона) брзином светлости у некој неизвесности, околној васиони. Ово је заправо померање због којег нам се чини да честице чије време стоји путују брзином светлости. Честице споријег кретања немају толику успореност времена и слична процена је сложенији прорачун.
Стварност јури у будућност веома брзо. Постоји могућност да је следимо, али то је виталнима практично скоро немогуће (Honesty), као и појавама које одлазе у друге димензије времена. Између та два, од малог скретања лажи до потпуног испадања из тока сварности велики је део моје теорије, углавном неиспричане.
Overload » eng
Питање: Није ми јасно на шта мислите када кажете да када смо превише информисани тада смо дезинформисани (Mastery, 4)?
Одговор: Изгледа парадоксално, али таква је нарав информације. Она је количина неизвесности и са преоптерећењем непознатим новинама увид и контрола свих постаје претежак посао. Чак је и светлост преспора за превелике комуникације синапси у нашем мозгу, а слична су ограничења и вештачке интелигенције, текста из којег цитирате питање.
1. Универзалну одбојност неизвесности карактерише чешћа реализација вероватнијих исхода, мање информативних. То је, кратко, минимализам. Он прави подршку реалности складиштењем растућег дела информације садашњости у прошлост одакле она може деловати растерећујући текућу садашњост која тада ослобођена вишка неизвесности делује уређеније па као да прошлост утиче на њену будућност. Са све дужим својим трајањем садашњост реалности постаје извеснија.
2. Простор је акумулатор прошлости. Звезда удаљена x километара слала је светлост пре t ≈ x/300 000 секунди, јер је брзина светлости у вакууму c ≈ 300 000 km/s. Васиона своја трајања настоји сачувати геометријском прецизношћу да садашњости не изгубе нешто од своје реалности, али ће глобална конвергенција ипак учинити своје (Just-In-Time) па ометањем канала преносника избрисати њену веома далеку прошлост и приказати нам је као Велики прасак. На пример, галаксије које брзо беже од нас па им зато сатови релативно спорије куцају, израчунавамо да им се велики прасак могао десити много пре нама (око 13,8 милијарди година), што и није проблем јер је заиста и видимо у њеном (за нас) ранијем периоду.
3. Исто питање поставимо и за веома брзо небеско тело које нама такво наилази из дубоког свемира да пролети кроз сунчев систем. Јесмо ли се питали зашто би њему Велики прасак био у другом времену израчунато са нашег становишта. Мучећи се са овом мозгалицом одједном скужимо да заправо тај релативни Велики прасак није био у исто време објектима различитих брзина, односно да релативна историја свемира није свима једнако трајала. Та спознаја просто је резултат замућења (шума) поруке кроз много карика ланца Маркова. Све поруке теже својственој карике тог ланца која онда свима изгледа као Велики прасак.
4. Ако се приближавамо брду, оно је све веће а околине видимо све мање. Постајемо преинформисани брдом и дезинформисани. На друге начине ово се догађа када се загледамо у дубине свемира тражећи интелигентне облике живота, као да тражимо иглу у пласту сена. Постајемо дезинфор-мисани величином космоса. Слично се догађа са шумом канала Маркова који повећава преношену информацију тако јој уништавајући поруку, де-зинформишући. То је дегенерација (Degeneration II) која тежи уједнача-вању колона композиције матрица M генератора ланца Маркова, то јест матрице N = Mn, када n → ∞, а расподела једнаких неизвеснија је него бирање привилегованих.
5. Преоптерећеност информацијама која води дезинформацијама иде и уз спонтану природну супротну тежњу. Прва настаје јер тих се (вишкова информације) сви други желе решити, због тог истог због чега се јавља и друга. Они су попут испод-океанског земљотреса који покреће цунами, а који се затим обрушава на околне обале. Ланац поремећаја у којем свака од фаза заправо само тежи смирењу. Примери чине и неке дегенерације друштвених система који предуго трају, када у преорганизованост утиче вишак вањске неизвесности, или обрнуто, ако се због велике унутрашње неизвесности систем распада у мање различите заједнице.
6. Римска република, рецимо, траје од 509. пре нове ере до 27. године пре нове ере. Њен крај је био период политичке нестабилности и друштвених немира, па грађанских ратова због експанзије, корупције и променљиве природе војске. Након пада Римског краљевства успостављено је Римско царство које се традиционално обележава 27. годином пре нове ере када је Октавијан добио титулу августа. Западно римско царство је званично пропало 476. године нове ере због корупције, политичке нестабилности, економскеих проблема и спољних притискака попут инвазија. Детаљно, ово паушално процењивање водило би до горе реченог, кажем због мат-ематичке извесности а не због неког мог познавања историје.
Amorphous II » eng
Питање: Опет о тој „илузији“ прапочетка космоса, како је могуће да тамо после почетка пре 13,8 милијарди година видимо прерастање „аморфног стања“ у некакво „организованије“ данашње?
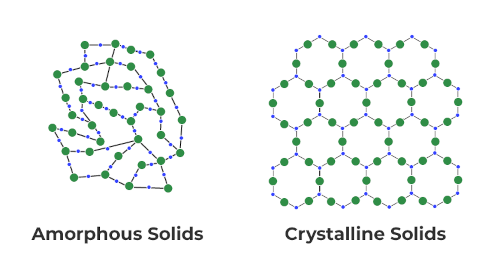
Одговор: Мислим да сам разумео питање, јер сличан проблем мене копка одавно. Сви опажамо неку врелу космичку супу како расте у ређу и хладнију, кристалише се у масу, затим у атоме, небеска тела и галаксије, па у разне другачије појаве „заборављајући“ настанке. Загонетка је, парафразирам, зар су ти облици стварно-фиктивни.
1. У том распону си где си зависно од чега си. Наиме, ван гравитације ток времена је бржи и расте јаз између далеког вакуума и небеских тела, или њихових „сада“. Вакуум трасира будућност чинећи извесност материји и тело које би се нашло између, а чије време има брзину између те две, иде ка споријем. Кажемо гравитационо пада, а ево и зашто.
Телу оближња планета делом успорава време у односу на места далеко од поља, а додатно оно себи и својој околини успорава време. То чини време датог места са телом споријим од времена самог места, односно да време тела заостаје за планетарним окружења. Планета се примиче телу, јер се у сваком ближем положају понавља исти процес.
Различитости почетне вреле супе можда су се могле развијати и на сваки други начин, у формирање физикално другачијих васиона, да приоритет свима таквима остаје тежња ка вероватнијим стањима. Ово је захтев моје теорије, да спонтани развој има тежњу према мање информативном, што значи различитостима, а гравитацији то успева.
2. Када крене развој аморфног стања у један од вероватних процеса, нема враћања. Креће глобална конвергенција, адаптација присутних на сродне доживљаје никада исте, али досадне и мање информативне. Природа тог једног временског тока учесницима неће дозволити сагледавања великих скокова, невероватних одступања у ситуацијама великих бројева. Тако да ће субјекти у веома различитим догађајима (простор-времена) доживети сличну васиону. Из велике даљине, или у великој већини гледане појаве теку глатко, а тек се у микро-свету значајније догађају разни релативни скокови, за њих праве неочекиваности.
Информација Перцепције a⋅b = ab cos φ расте адаптацијом, јер се угао φ = ∠(a, b) тада смањује и косинус повећава, ако интензитети стања a = |a| и b = |b| остају исти. То је унутрашња информација спреге два субјекта и означава могућност (необавезну) њихове комуникације, стања a и b, која присваја њихову пажњу и утолико је одваја од вањског света. Отуда може адаптација једних бити отуђење њих од других.
3. Закони су начин да се постигну и различитости и предвидљивости, да би се избегла хомогена расподела (иначе максималне информације дуж ограниченог интервала случајних вредности), а без неочекиваности. То је прилика која није за пропуштати било којем од почетних развоја васионе и каснијих наставака, уколико се заснивају на поставкама овакве теорије, рецимо, на објективности случајности.
Подсећам, сигуран догађај овде је вероватноће 1 а немогућ је вероватноће 0, мада математика те крајности не сматра „случајностима“. Доследно се теореме, па и физичке законитости овде третирају као информације, као количине неизвесности квантних пакета, производа промењене енергије ΔE за време Δt, неограниченог трајања (Δt → ∞) и ништавне енергије (ΔE → 0). Њихова обавезност долази из привлачности споријег тока времена, за оне субјекте који их препознају.
4. Испада да се у теоријама сличним овој, самим прихватањем објективне случајности као универзалног начела, васиона специјализује. Она тежећи просијавању неистина, стања које не трају и неопажљивих појава заправо одваја истине и трајне појаве које се могу узајамно опажати. Она вуче иза себе трагове прошлости због слабљења неизвесности садашњости, срља у све веће законитости и групише се око независних истина, аксиома. Тиме постаје изолована од алтернативних развоја, попут архипелага острва.
Већ и сама могућност алтернативних развоја васионе одговор је на горње питање. Теоријски нема једне „реалности“, стога је заправо теже питање, зашто би нека актуелна стварност била јединствена текућим учесницима. Знамо да је у овој нашој сваки субјекат јединствен. Штавише, према нама датим законима, сам почетак свег развоја врста је „илузије“, додуше тако снажне да је свакаквим експериментима па нити са логичким умовањем не можемо надмашити.
Whirligig » eng
Питање: Појасните ми физичке особине зврка (Спрега, стр. 178)?
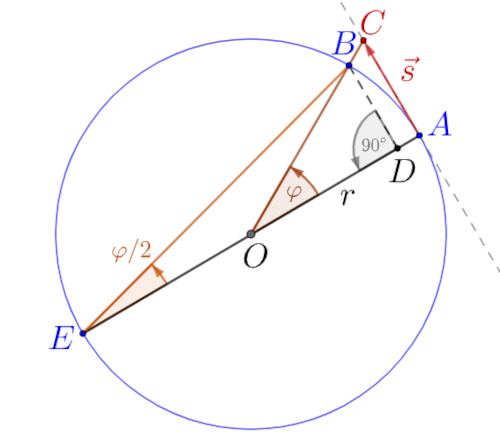
Одговор: Периферни угао ∠AEB, на слици десно означен φ/2, над тетивом AB кружнице центра O и полупречника:
r = OA = OB = OE
једнак је углу између тангенте и тетиве ∠CAB а двоструко је мањи од централног ∠AOB = φ над ист-ом тетивом. То је из геометрије.
Наиме, троугао OBE има једнаке краке, па у подножју им једнаке углове ∠EBO = ∠OEB = φ/2. Али, вањски угао троугла једнак је збиру два унутрашња несуседна му угла, па је ∠AOB = ∠EBO + ∠OEB = φ. Отуда и ∠EBA = 90°, јер је периферни угао над пречником прав зато што је централни над пречником ∠AOE = 180°. Коначно, углови са окомитим крацима AB ⊥ BE и CA ⊥ AE једнаки су, па је ∠CAB = ∠AEB = φ/2.
1. Круг једнолико ротира, константном угаоном брзином ω, што значи да за једнаке временске интервале Δt полупречник r опише једнаке углове, рецимо OA → OB када опише угао φ = ω Δt. Тачка A се креће константном брзином v до позиције B по луку дужине AB = v Δt. Тада ће она савладати убрзање a са којим се може прећи пут $AD = \frac12 a\Delta t^2$. Све тачке кружнице нису инерцијалне, јер напуштају тангенте попут A → C.
За веома кратка временска трајања Δt → 0, инфинитезимална, лук и дуж AB можемо сматрати једнаким. Тада важи пропорција AC : AD = AE : AB, јер су углови са паралелним крацима CA = DB једнаки ∠CAB = ∠DBA, али су и правоугли троуглови слични ABD ∼ AEB, па имамо:
$$ AB : AD = AE : AB, $$ $$ AB^2 = AD\cdot AE. $$Из претходног сада лако израчунавамо:
$$ (v \Delta t)^2 = (\frac12 a\Delta t^2)\cdot(2r), $$ $$ a = \frac{v^2}{r} = r\omega^2, \quad F = mr\omega^2, $$где је центрифугална сила F = ma једнака производу масе m дате тачке на кружници и поменутог убрзања. Она вуче материјалну тачку A од O, центра круга.
2. Да би се постигла та центрифугална сила потребна је иста толика сила да покрене материјални круг (зврк, точак, кружну платформу); прецизно речено, потребна је сила која ће му дати толики почетни импулс:
p = mv = mrω.
Обртна сила (torque), обртни момент, или момент силе $\vec{\tau} = \vec{r}\times \vec{F}$ вектор је јачине τ = rF sin θ са углом θ између смерова полуге и силе, а смера осе окретања. Ово је сила објекта у обртању око осовине и њој одговара улога силе код праволинијског кретања, осим што је окомита на раван праваца полуге ($\vec{\tau} \perp \vec{r}$) и силе ($\vec{\tau} \perp \vec{F}$). Примећујемо аналогије:
$$ p = mv, \quad L = I\omega, $$ $$ F = \frac{dp}{dt}, \quad \tau = \frac{dL}{dt}. $$Линеарно убрзање је $a = \dot{v}$ па и обртно убрзање $\alpha = \dot{\omega}$ а доследно $\tau = I\alpha$. Вектор угаоног момента једне честице је $\vec{L} = \vec{r}\times\vec{p}$ и, приде томе, момент инерције је I, а ω је орбитална угаона брзина. То је у развоју математичке физике, а могло се до једнако тачног стизати и другачије.
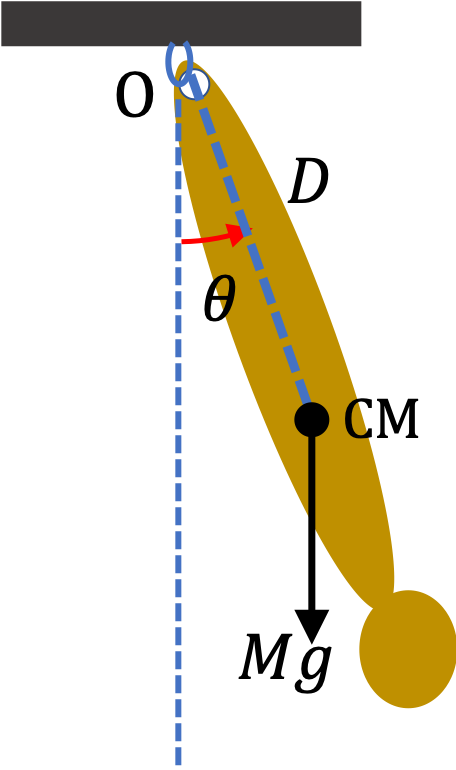
3. На слици лево је физичко клатно. То је сваки крути објекат који се љуља лево-десно испод O, фиксне тачке вешања. Разликујемо га од идеал-изованог једноставног клатна тачке са масом на жици (Line up). Кретање му зависи од распореда масе са чиме момент инерције (I) постаје битан фактор заједно са његовом масом (M), дужином (D) до центра масе (CM), убрзањем гравитације (g). За мале отклоне од вертикалне осе (углове θ) периоди осциловања (T) физичког клатна су дати формулом:
$$ T = 2\pi\sqrt{\frac{I}{MgD}}. $$Ови периоди осциловања не зависе од почетног отклона, али израчунати су за мале отклоне, углове sin θ ≈ θ радијана.
4. Слика десно има линк и видео са формулом за брзину орбите:
$$ v = \frac{2\pi r}{T} = 29,8 \ \text{km/s} $$Земље која са полупречником r 150 милиона километара кружи око Сунца са периодом T = 1 год. То је општа формула и очигледна је, јер обим круга полупречника r је 2πr подељен протеклим временом T даје брзину кружења v. Сложенији рачун повезаће ове величине са масом центра гравитације.
Док Земља масе m кружи око много веће масе M Сунца, а центрифугална сила једнака је гравитационој ma = Mg, биће маса Сунца:
$$ \frac{mv^2}{r} = G\frac{mM}{r^2}, $$ $$ M = \frac{rv^2}{G} = 2 \times 10^{30} \ \text{kg}. $$Полупречник орбите Земље је r = 1,5×10¹¹ m, а G = 6,67×10⁻¹¹ m3 kg-1 s-2 је гравитациона константна. Ово су такође опште формуле, применљиве су на све планете сунчевог система и њихове сателите. Кружења по свемиру су универзалне појаве које преузимају делове енергија тела на себе.
5. На крају, може се рећи да зато имамо спин елементарних честица. Зато што је кретање релативно и једнако тачно је да сви ми управо мирујемо а кинетичке енергије су ствар окружења, па отуда имамо енергије у односу на друга тела. Затим, наша реалност је оно како нас сви други виде (то је увид ове теорије), што значи да елементарне честице сводимо на њихов спин такође. Стога су виртуелни фотони (привремене, невидљиве чести-це које посредују електромагнетну силу размењујући се између наелект-рисаних честица) тек интеракцијом стварни, када добију спин (±1).
Fulfill » eng
Питање: Може ли (ова) теорија информације објашњавати експеримент „двоструки отвор“?
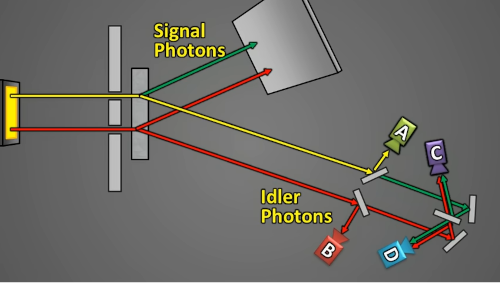
Одговор: Да, наравно, покушаћу поновити најважније, али након што погледате такав видео лево.
Виртуелни честица се реализује тек иза опажања (интеракције) макар са једном реалношћу, јер реалност је опажљива, трајна и истинита појава. Претходно она нема реалан, рецимо, спин или импулс тако да може бити исијавана без губитака тих количина из свог извора. Друго, ако се честица (фотон) креће брзином светлости нема ток времена, сви положаји на путањи такве истовремени су јој.
1. Ретрокаузалитет је повратна узрочност. Појава је која претходи узроку, што значи да каснији догађај може утицати на ранији. Ови налази долазе из квантне механике, феномена попут квантне испреплетености, али које овде за сада сматрамо спрегнутошћу „различитих“ догађаја иначе по себи истовремених. Та „обрнута узрочност“ успе трајати и до неколико фемто-секунди ( 1 fs = 10-15 s) што је ипак превише за гравитационо успоравање времена оператера у експерименту (рецимо m = 100 kg), које би на метар удаљености било реда величине Gm/c² ≈ 10-25 s. Али то множено тонама објекта опет је недовољно и питање оваквог ретрокаузалитета тих малих честица остављам отвореним.
Наиме, узимајући једино масу људског тела и кашњење у времену због те мале гравитације, још мање честице су у будућности насупрот оператера. Али, пошто то није довољно узимам у обзир и тежину околне апаратуре, пода, зидова грађевине, затим кашњења из очитавања резултата мерења (ограничење брзине светлости), али се не упуштам у технику мерења и не могу рећи „е то је то“. Штавише, нисам сигуран да су та мерења врхунски тумачена, нити да би гравитационо кашњење могло бити искључив узрок наводне ретрокаузалности. Иначе, ова теорија постулира наусмичности микро света и, према томе, њихове кратке повремене шетње у прошлост.
2. ББО кристал је нелинеарни оптички кристал од бета баријум бората, а иначе је цењен је због своје способности да ефикасно претвара ласерску светлост у различите фреквенције. На горњој слици лево уметнут је иза два отвора кроз које пролази светлост (жуте и црвене линије) које затим раздваја на по две путање (зелену-жуту односно црвену-црвену) од којих су горње (Signal photons) сигнали који (не)ће интерферирати на горњем застору, а доњи „лењо“ (Idler photons) одлазе даље до застора A и B који ће их приметити, или до застора C и D који их тако мешају да не можемо знати који од фотона је прошао којим од почетних отвора.
Оно што се догађа у том експерименту, просто речено, као да је у темељу ове теорије. Реалност дефинише опажање, такође и трајање и истинитост због којих колапс суперпозиције у честицу увек бива наставак неке такве реалности која ће одржавати количину дате. На тај начин одвојени жути фотон одлази доле као расподела вероватноћа (суперпозиција) и постаје исход на месту А због чега је и његов горњи крак честица, иако је пут до А даља, доња путања, реализација након сигналног фотона. Овој светлости они су истовремени, а за нас ретрокаузални.
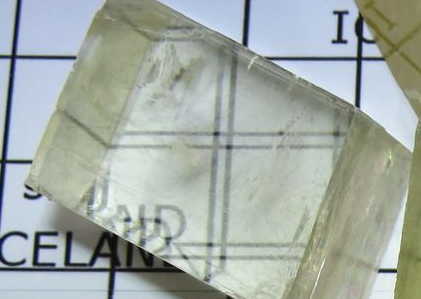
3. Слично ББО кристалу, калцит, на слици десно, такође разлаже светлост на два тока. Ову појаву називамо двострука рефракција или дволомност. Калцит као да садржи материјале различитих сопствених индекса преламања који зависе од положаја између кристалне решетке и светлости која на њу пада. Важно питање овде је расправити да такви кристали не разлажу поједине фотоне на два фотона, већ таласе светлости усмеравају у два тока. Иначе бисмо на улазу имали фотон спина ±1, а на излазу два таква — што је немогућ рачун.
Калцит је јефтинији од ББО кристала и стога погоднији да помоћу малих ласера импровизујете описани експеримент горње слике лево. Није лако постићи тако јасан ретрокаузалитет који би био крајње убедљив, а поврх тога је и претходна напомена да се ту ради о различитим фотонима. Два иду у два правца, а њихова два тока различитих делова светлости замуте слику. Ово се не тиче основног експеримента двоструки отвор, него само сумње у горе описану ретрокаузалност.
4. Електрон је суперпозиција могућности до првог мерења када се дешава колапс у један исход који се покаже као честица. To je овде актуелан опис интерпретације квантне механике који је заговарао и Хајзенберг (1927). У експерименту „двоструки отвор“ где електроне упућујемо један по један. Тачке њихових удара у екран иза се складиште у таласни образац светлих и тамних пруга типичан за интерференцију и дифракцију. Амплитуде су изрази вероватноћа интеракције (површина може и пропуштати те мале честице) а таласне дужине изрази су импулса. Дакле, пре интеракције са екраном „електрон“ је талас вероватноће, а отисак електрона на екрану је колапс „таласа вероватноћа“. На тај начин избегава се прича о наводној ретрокаузалности, интерференцији електрона пристиглих у различитим временима.
Било где да је „опажена“ сфера таласа, она ће колабирати у један исход, а тај је њена честица. Налик метаморфозама из биологије, интеракције ће таласе „излећи“ у честице који даље живе стварност. Мало шта од сфера остаје за други отвор, уколико се та комуникација деси на првом, па се и слика на екрану иза мења овим „опажањима“. Видимо да и нема велике разлике између информатичког и званичног објашњења експеримента двостуки отвор, а то сматрам потврдом ове теорије.
Collapse III » eng
Питање: Шта је то „колапс“ таласне функције?
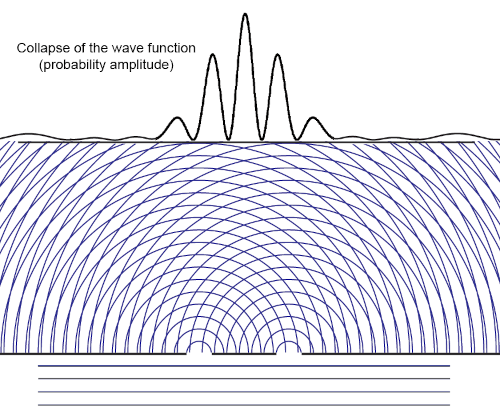
Одговор: Прихватите ли замисао објективне случајности тумачење суперпозиције и колапса постаје као, рецимо, тумачење расподеле вероватноће против реализације случајног исхода. Напомињујући да у наведеној расподели постоји вероватноћа да се неће десити ни један од исхода. Иначе ће колапс таласне функције остати једна од највећих тајни квантне механике, по неким ауторима и њена једина права мистерија.
1. Слика горе лево приказује таласе који одоздо наилазе на два отвора иза којих се даље шире концентричним кружницама. Њихови пресеци бивају „фантомске“ честице (Arrows), односно материјалне тачке које напуштају инерцијална кретања зарад кретања по хиперболама. Ове тачке, пресеци кружница гомилају се на екрану горе у наизменично јаче и слабије пруге дифракције које одговарају амплитудама интерференције. Амплитуде су растући изрази вероватноће интеракције (са екраном) које се укрштањем таласа сабирају, а таласне дужине су опадајући изрази импулса.
2. Означимо та два уска отвора горње слике редом са I1 и I2. Када би jедан отвор био затворен не би било интерференциjе; њој треба више од једног таласа (Квантна Механика, стр. 61). Нека су A1(I1) и A2(I2) амплитуде два таласа који су прошли кроз наведене отворе. На местима њихове интерф-еренције амплитуда је A = A1 + A2. Према Борновом правилу, вероватно-ћа интеракције тог збирног излаза је P(I) = |A|² = A*A. У квантној механ-ици амплитуде могу бити комплексни бројеви, а A* је коњуговано комп-лексан број A.
3. Будимо прецизнији. Имамо комплексни број A = a + ib коме су реални и имагинарни делови Re(A) = a и Im(A) = b оба реални бројеви, са i² = -1 имагинарном јединицом. Тада је њему коњугован број A* = a - ib. Нека Ik означава пролазак вала кроз отвор k ∈ {1, 2}. У прилогу томе, множењем комплексних бројева налазимо за збирну амплитуду:
|A|² = |A1 + A2|² = (A1 + A2)*(A1 + A2) = = A1*A1 + A1*A2 + A2*A1 + A2*A2 = |A1|² + |A2|² + 2 Re(A1*A2),
при чему је:
|A1|² = a1² + b1², |A2|² = a2² + b2², A1*A2 = (a1 - ib1)(a2 + ib2) = (a1a2 + b1b2) + i(a1b2 - b1a2), Re(A1*A2) = a1a2 + b1b2.
Вероватноћа збирне интеракције тако је:
P(I) = |A1|² + |A2|² + 2 Re(A1*A2).
Амплитуде A1 и A2 се мењају временом и зависно од места на екрану, од максимума до поништавања збирног таласа. Оне делују на вероватноће интеракције са екраном и на формирање дифракционе слике.
4. Још пажљивија анализа у наставку претходног открива:
P(I) = (a1 + a2)² + (b1 + b2)².
Амплитуде таласа се сабирају тако што се одвојено сабирају реални од имагинарних делова да би се на исти Борнов начин нашле вероватноће интеракције. Када имамо даљину између прореза за таласе (целобројни умножак) таласне дужине, обзиром да амплитуде као синусоиде мењају смер, иду горе-доле, на излазу отвора биће једнаке фазе.
Када на отворе наилазе истосмерне амплитуде, пресек концентричних кружница даје веће вероватноће. Линије поменутих хипербола (Bundle) пресека излазних таласа које се завршавају сјајним тачкама (Ek) екрана садрже највеће вероватноће, а између њих биле би хиперболе најмањих вероватноћа и тамнијих пруга на горњем екрану дате слике. Тиме горња вероватноћа постаје логична, а ова математичка провера поред тога што потврђује претходне процене отвара начин за још неке.
5. Бацања (нефер) новчића, вероватноће p падања „писма“ и вероватноће q падања „главе“, а неке мале вероватноће r да неће пасти ни једно од два наведена, тако да је збир сва три ненегативна броја један, пример је који боље представља суперпозицију. Колапс се не мора десити са трећом од вероватноћа. Свеједно, Шенонова информација:
S = -p ln p - q ln q - r ln r
након бацања новчића (колапс) тачно је једнака количини неизвесности пре бацања (суперпозиција). У пракси новчића, због r → 0, биће:
$$ \lim_{r\to 0} r\ln r = \lim_{r\to 0} \frac{\ln r}{\frac{1}{r}} = \lim_{r\to 0} \frac{(\ln r)'}{(\frac{1}{r})'} = \lim_{r\to 0} \frac{\frac{1}{r}}{-\frac{1}{r^2}} = \lim_{r\to 0}(-r) = 0. $$У израчунавању лимеса кориштено је Лопиталово правило. Када је трећи сабирак Шенонове информације нула, а новчић је фер p = q = 1/2, па је:
$$ S = -\frac12\ln\frac12 - \frac12\ln\frac12 = \frac12\ln 2 + \frac12\ln 2 = \ln 2 \approx 0.69 $$Аналогно је са расподелама (суперпозицијама) са више исхода. Односно, када се деси колапс интерференције (пресечне тачке кружница), дешава се испорука све неизвесности суперпозиције, обе кружнице. Та два таласа у пресеку након отвора колабирају у једну честицу, на једно место екрана, што је заправо био један талас пре отвора.
Amplitude » eng
Питање: Зашто су амплитуде комплексни бројеви?
Одговор: Прво приметимо како „стојимо на плећима дивова“ (у изразу Њутна, 1687), који су се пењали по истинама у чврстим грађевинама одбацујући лажи. До сада знамо да смо структура атома и молекула, затим стања па процеса као интерпретација вектора. На слици десно је линк на видео о кинеском зврку који можда открива дубљу природу вектора помоћу прецесије.
1. Векторе у школи упознајемо, рецимо, начином сумирања брзине чамца $\vec{v}_1 = (v_{1x}, v_{1y})$ на површини воде мирне реке брзине $\vec{v}_2 = (v_{2x}, v_{2y})$ сумом у вектор брзине $\vec{v} = \vec{v}_1 + \vec{v}_2 = (v_x, v_y)$ чамца у односу на обалу, где сваку компоненту збира добијамо као збирове одговарајућих компоненти, овде $v_x = v_{1x} + v_{2x}$ и $v_y = v_{1y} + v_{2y}$. На такав начин сабирамо и силе, једнаке правце сабирамо добијајући дијагонале паралелограма сила. При томе је битно да компоненте вектора леже дуж независних праваца, свачега што се може сабирати. Тако и честицу величине кретања $\vec{u}$ и масе $m$ можемо третирати као збирни вектор истих таквих $(\vec{u}, m) = (\vec{u}_1, m_1) + (\vec{u}_2, m_2)$. Ту је и појам „реалности“ ради разлике одрживих од неодрживих појава.
2. Стања система су „обични“ вектори, попут поментутог $\vec{v}$, који у случају макро-система могу имати огроман број компоненти, или бити одређени помоћу диференцијалних једначина, интеграла или њихових линеарних збирова (које сабирамо као векторе, компоненту по компоненту). Ове су компоненте независне на начин да сабирање једних не утиче на збирове других и у томе је једноставност векторског рачуна. Дакле, векторе чине и линеарни процеси, попут $\hat{T}$, који ће у одређеном систему координата бити матрица T.
У алгебри вектора је веома важна карактеристична једначина, $\hat{T}\vec{v} = λ\vec{v}$, где оператор $\hat{T}$ не мења правац њему својственог вектора $\vec{v}$ него му само интензитет множи својственом вредношћу λ која је скалар (реалан или комплексан број). Тих независних својствених вектора датог оператора има толико колика му је димензија, колико би тај оператор написан као вектор, $\hat{T}[\vec{v}_1, \vec{v}_2, ..., \vec{v}_n]$ имао компоненти, овде n = 1, 2, 3, ... Сви они су решења исте карактеристичне једначине, $\hat{T}\vec{v}_k = \lambda_k\vec{v}_k$, за k = 1, 2, ..., n, датог оператора. У квантној механици за својствене векторе $\vec{v}$ бирамо опсервабле (физички мерљиве величине), а својствене вредности $\lambda$ су реални бројеви. Ево како налазимо оператор знајући опсервабле.
3. Пример. Дате су две ортонормиране опсервабле, $\|\vec{v}_1\| = \|\vec{v}_2\| = 1$ и $\langle\vec{v}_1, \vec{v}_2\rangle = 0$, у неком систему координата:
$$ \vec{v}_1 = \frac{1}{\sqrt{2}} \begin{pmatrix} 1 \\ i \end{pmatrix}, \quad \vec{v}_2 = \frac{1}{\sqrt{2}} \begin{pmatrix} i \\ 1 \end{pmatrix}, $$са припадним својственим вредностима, редом λ1 = 2 и λ2 = 1. Нађимо матрицу T линеарног оператора $\hat{T}$ процеса коме оне припадају.
Решење: Формирамо помоћну матрицу $P[\vec{v}_1, \vec{v}_2]$ ових својствених вектора и њој инверзну матрицу P-1 = P†. Уједно она је адјунгована, јер су вектори ортонормирани, па имамо:
$$ P = \frac{1}{\sqrt{2}} \begin{pmatrix} 1 & i \\ i & 1 \end{pmatrix}, \quad P^{-1} = \frac{1}{\sqrt{2}} \begin{pmatrix} 1 & -i \\ -i & 1 \end{pmatrix}. $$У сендвич производа између њих ставимо дијагоналну матрицу D[λ1, λ2] и ето нам матрице T траженог оператора $\hat{T}$:
$$ T = PDP^{-1} = \frac{1}{\sqrt{2}} \begin{pmatrix} 1 & i \\ i & 1 \end{pmatrix} \begin{pmatrix} 2 & 0 \\ 0 & 1 \end{pmatrix} \frac{1}{\sqrt{2}} \begin{pmatrix} 1 & -i \\ -i & 1 \end{pmatrix} = \frac12\begin{pmatrix} 3 & -i \\ i & 3 \end{pmatrix} $$писано у систему координата задатих вектора. ∎
Провера даје $T\vec{v}_1 = 2\vec{v}_1$ и $T\vec{v}_2 = 1\vec{v}_2$, као што и треба бити. Приметимо да је ова матрица ермитска, јер такве имају реалне сопствене вредности (λ), али не морају имати и реалне коефицијенте вектора.
4. Својствени вектори $\vec{v}_k$, у примеру (3) индекса k ∈ {1, 2}, разапињу неки векторски простор стања и промена које њима може чинити оператор $\hat{T}$, а које бисмо даље могли разматрати. Уопште, то стање је облика:
$$ \vec{x} = \xi_1\vec{v}_1 + \xi_2\vec{v}_2 + ..., \quad \|\xi_1\|^2 + \|\xi_2\|^2 + ... = 1, $$са амплитудама ξ1, ξ2, ... ∈ ℂ које могу бити комплексни бројеви, а чији су квадрати модула вероватноће налажења опсервабле при мерењу. Како се стања рачунају након мерења, тако се превиђају евентуалне вероватноће (рецимо ∥ξ3∥² > 0) да је мерење могло бити неуспешно, односно да до ове интеракције није морало доћи.
У системима координата својствених вектора, горње произвољне векторе пишемо и масним x = (ξ1, ξ2, ...)⊤, са нагласком (⊤, транспоновање) да су колоне-матрице (контраваријантне), не стављајући стрелице изнад. Али, користи се и обични курзив x = (ξk), са ознаком само општег члана, када се зна са чиме радимо.
5. Нека је A ∈ {ξ1, ξ2, ..., ξn} нека од n = 1, 2, 3, ... реализованих опсервабли у мерењу. Ако је она била амплитуда суперпозиције, рецимо, три сличне честице-таласа A = A1 + A2 + A3, па израчунајмо вероватноћу налажења збирне опсервабле помоћу појединачних у њој садржаних, налазимо:
P(A) = |A|² = A*A = = (A1* + A2* + A3*)(A1 + A2 + A3) = [(a1 - ib1) + (a2 - ib2) + (a3 - ib3)][(a1 + ib1) + (a2 + ib2) + (a3 + ib3)] = [(a1 + a2 + a3) - i(b1 + b2 + b3)][(a1 + a2 + a3) + i(b1 + b2 + b3)],
где користим ознаке из претходног одговора (A = a + ib, где је a, b ∈ ℝ са имагинарном јединицом i² = -1), али идем другим путем. Добијамо:
P(A) = (a1 + a2 + a3)² + (b1 + b2 + b3)².
Из овога, вероватноћа интеракције је квадрат збира реалних амплитуда плус квадрат збира имагинарних. Очигледно је да се аналогно налази и уопште за произвољан број сабирака супституције:
$$ P(A) = (\sum_k a_k)^2 + (\sum_k b_k)^2, $$па обзиром да у макро-свету ми не виђамо збирове ових b-чланова, могло би бити да они нестају услед закона великих бројева теорије вероватноће. У микро-свету, имагинарни b-сабирци амплитуда могу остати да сведоче о појачаној неизвесности, посебно рецимо за разумевање заобилажења и као мера одсуства интеракције, али начелно и квантну механику можемо редуковати или компликовати на рад без њих.
Еxemption » eng
Питање: Како мислите да је квантна механика могућа без комплексних бројева?
Одговор: Тако као што су и наши преци могли живети без сазнања о атомима и молекулама. Такође, многе геометријске конструкције можете изводити само шестаром и лењиром без поделе, одричући се удобности рада са различитим другим помоћним алаткама. Ово је само један аспект, сада можда неоткривених могућности рада са квантима.
Друга је могућност у алтернативним теоријама које тек треба откривати. Ко би помислио у време Еуклида да је његову геометрију једнако могуће истраживати помоћу координатних система и једначина, или да је однос обима и пречника круга (број π ≈ 3,14...) могуће израчунавати из теорије вероватноће (Буфонова игла). Наиме, за разлику од неистина, истине су „само једне“ у смислу да су тачне у различитим тачним контекстима, па би и данашња квантна механика (ако је тачна теорија) могла сутра бити излагана у неком веома другачијем концепту.
1. Јединичном оператору, $\hat{I}\vec{x} = \vec{x}$, сваки сваки вектор $\vec{x}$ (дате димензије) је својствени вектор, укључујући и оне са комплексним коефицијентима. На пример, $\hat{I}\vec{v}_1 = \vec{v}_1$ и $\hat{I}\vec{v}_2 = \vec{v}_2$, где у 2-дим простору овај оператор има јединичну матрицу:
$$ I = \begin{pmatrix} 1 & 0 \\ 0 & 1 \end{pmatrix}, \quad \vec{v}_1 = \begin{pmatrix} 1 \\ i \end{pmatrix}, \quad \vec{v}_2 = \begin{pmatrix} 1 \\ -i \end{pmatrix}. $$Ови вектори су и окомити, јер је:
$$ \langle \vec{v}_1, \vec{v}_2\rangle = \begin{pmatrix} 1 & -i \end{pmatrix} \begin{pmatrix} 1 \\ -i \end{pmatrix} = 1 - 1 = 0. $$Међутим, нису јединични:
$$ \langle \vec{v}_1, \vec{v}_1\rangle = \begin{pmatrix} 1 & -i \end{pmatrix} \begin{pmatrix} 1 \\ i \end{pmatrix} = 1 + 1 = 2, $$ $$ \langle \vec{v}_2, \vec{v}_2\rangle = \begin{pmatrix} 1 & i \end{pmatrix} \begin{pmatrix} 1 \\ -i \end{pmatrix} = 1 + 1 = 2. $$Да би били јединични, поделите их сваки са √2. Тада, са $\vec{u}_1 = \vec{v}_1/\sqrt{2}$ и $\vec{u}_2 = \vec{v}_2/\sqrt{2}$, имаћете једну ортонормирану базу тада 2-дим векторског простора. Линеарни оператори за које је сваки вектор својствени вектор постоје само у случају скаларног вишекратника јединичног оператора αÎ.
2. Изузев скаларних вишекратника јединичног оператора, својствени су вектори ермитске матрице M = A + iB, раздвојене на две реалне матрице A и B, реални када је својствени вектор v у нула простору B, односно ако је Bv = 0.
Наиме, из Mv = v следи (A + iB)v = v, затим Av + iBv = v, па раздвајањем реалног од имагинарног дела из ове једне карактеристичне једначине се добијају две Av = v и Bv = 0. И то је то, вектор v је из нула простора такве матрице B, што значи ортогоналан је на све њене колоне.
Иначе, нула простор матрице B је скуп свих вектора x који задовољавају једначину Bx = 0. То значи да нула простор садржи све векторе (такви не садрже све компоненте нуле) који су пресликани на нулти вектор (чије су све компоненте нуле) матрицом.
3. Ермитска матрица M увек има реалне својствене вредности λ, такве да важи карактеристична једначина Mv = λv. Сви њени својствени вектори (v) не морају бити реални. Међутим, када матрица није ермитска каква је у следећем необичном примеру:
$$ N = \begin{pmatrix} 4 & 1 - i & 0 \\ 1-i & 4 & 0 \\ 0 & 0 & 3 \end{pmatrix}. $$Матрица N која није ермитска (N† ≠ N) има својствене вредности λ1 = 3, λ2 = 3 + i и λ3 = 5 - i, али реалне одговарајуће својствене векторе, редом:
$$ v_1 = \begin{pmatrix} 0 \\ 0 \\ 1 \end{pmatrix}, \quad v_2 = \begin{pmatrix} -1 \\ 1 \\ 0 \end{pmatrix}, \quad v_3 = \begin{pmatrix} 1 \\ 1 \\ 0 \end{pmatrix}. $$Лако је проверити непосредним множењем Nvk = λkvk за k ∈ {1, 2, 3}.
4. Из (2) следи да једине комплексне ермитске матрице са свим реалним својственим векторима јесу оне које су саме реалне симетричне матрице. Када ермитска матрица има и комплексне елементе, бар један од њених својствених вектора биће комплексан, не може се изразити као скаларни вишекратник реалног вектора који није нула. То је интерпретација датог услова (2), да ће сви сопствени вектори бити реални када је имагинарни део матрице нула матрица.
На пример, следећа реална симетрична матрица 2×2, посебан је случај „комплексне“ ермитске матрице, нема имагинарних делова:
$$ A = \begin{pmatrix} 2 & 1 \\ 1 & 2 \end{pmatrix}, $$има реалне својствене вредности 3 и 1, са одговарајућим својственим векторима (1, 1)⊤ и (1, -1)⊤ оба реалним. Међутим, не-реална ермитска матрица iB са својственим вектором v, где је:
$$ B = \begin{pmatrix} 0 & 1 \\ -1 & 0 \end{pmatrix}, \quad v = \begin{pmatrix} \alpha \\ \beta \end{pmatrix}, $$уз услов Bv = 0, даје α = β = 0. Према томе, једини реални вектор који би задовољавао дати услов је нулти вектор, али он не може бити својствени вектор. Стога, сви ненулти својствени вектори за овакву матрицу морају бити комплексни.
***
Укратко, то су тешкоће квантне механике без комплексних бројева, али свеједно, верујем да ће их некада неко савладати, или заобићи, правећи такође тачну физику микро-света. Апстрактна теорија није јединствена на начин својствен конкретном.
(Im)Possible » eng
Питање: Начели сте много тема са (претходним) одговором. Објасните ми бар ту немогућност (4). Значи ли то да „реална“ квантна механика на данашњој математичкој основи није могућа?
Одговор: Надам се не. Тек треба налазити излазе из комплексне алгебре за добијање исто тачне „квантне механике“ претходној, или тачније, а тешко је тој бити пророк. Сама моја теорија, која постулира објективност случаја, предвиђа такве тешкоће.
1. Окосница квантне механике је општија, или временски зависна Шредингерова једначина:
$$ i\hbar\frac{\partial}{\partial t}\psi = \hat{H}\psi, $$где је i имагинарна јединица, ħ = h/2π је редукована Планкова константа, ψ је таласна функција (стање и вектор) квантног система а $\hat{H}$ је линеарни оператор, тзв. хамилтонијан који представља промену дате (константног збира) енергије система. Уједно ту је временски независна Шредингерова једначина, $\hat{H}\psi = E\psi$, где је E конкретна енергија, реална величина какве меримо. Отуда потреба за алгебарским, иначе линеарним операторским једначинама Âv = λv, где је λ ∈ ℝ својствена вредност оператора Â а v јој је припадни својствени вектор.
Ермитски (само-адјунговани) оператори, мада им матричне репрезента-ције могу имати комплексне коефицијенте, увек имају реалне својствене вредности. Посебно, када су им сви коефицијенти реални, ове ермитске матрице су симетричне матрице (једнаке себи транспонованој). Али, има и других матрица са реалним својственим вредностима, штавише, нису ни ови квантни увек комплексни (Leveling).
2. Када ермитска матрица A, рецимо реда n = 2, 3, ... (што значи да има n колона и једнако много врста), има и комплексне коефицијенте (бројеве облика a = ax + iay где су оба ax и ax реални бројеви, а i² = -1), могуће ју је написати у облику A = Ax + iAy где су обе матрице Ax и Ay истог реда n и са свим коефицијентима реалним бројевима. Карактеристична једнакост Av = λv постаје Axv + iAyv = λv, што значи Ayv = 0, јер је λ ∈ ℝ. Својствени вектор v је из нула простора матрице Ay и ортогоналан је на све колоне те матрице.
Ако v ≠ 0, онда је det(Ay) = 0, односно та матрица није регуларна, она има премало независних вектора-колона да разапиње простор матрице A, тј. има их мање од n а вектори v су ти који тај (ранг матрице) допуњавају до броја n. Да би сваки својствени вектор имао ту особину (они и разапињу простор матрице A) морају сви коефицијенти матрице Ay бити нуле. То значи да нема ермимтских оператора са комплексним коефицијентима који би имали све реалне својствене векторе.
3. Друго је питање било (Еxemption, 4), како наћи својствене вредности λ и векторе v када је матрица A дата:
Av = λv, (Av - Iλ)v = 0.
По претпоставци v ≠ 0, па матрица (Av - Iλ) није регуларна, иако A јесте, што значи да јој је детерминанта нула:
det(Av - Iλ) = 0.
Затим решавамо полиномску једначину и налазимо непознату λ. Рецимо:
$$ \det(\begin{pmatrix} 2 & 1 \\ 1 & 2 \end{pmatrix} - \lambda\begin{pmatrix} 1 & 0 \\ 0 & 1 \end{pmatrix}) = 0, $$ $$ \begin{vmatrix} 2 - \lambda & 1 \\ 1 & 2 - \lambda \end{vmatrix} = 0, $$(2 - λ)² - 1 = 0, (2 - λ)² = 1, 2 - λ= ±1, λ = 2 ±1,
λ1 = 3, λ2 = 1.
Затим за сваку од својствених вредности тражимо припадни вектор. Прво, за λ1 = 3 решавамо линеарни систем једначина:
$$ (\begin{pmatrix} 2 & 1 \\ 1 & 2 \end{pmatrix} - 3\begin{pmatrix} 1 & 0 \\ 0 & 1 \end{pmatrix})\begin{pmatrix} x \\ y \end{pmatrix} = 0, $$ $$ \begin{pmatrix} -1 & 1 \\ 1 & - 1 \end{pmatrix}\begin{pmatrix} x \\ y \end{pmatrix} = 0, $$ $$ \begin{cases} -x + y = 0, \\ x - y = 0, \end{cases} $$Дакле, јединични први својствени вектор је v1 = (1, 1)⊤/√2. Једнако то радимо и са λ2 = 1 па налазимо v2 = (1, -1)⊤/√2. Ове нормиране векторе можемо множити произвољним скаларима и добијати опет својствене векторе истих ламбди.
Са матрицама A и B примера (Еxemption, 4) може се направити ермитска матрица C = A + iB, али нађени својствени вектори нису из нула простора матрице B, па нису својствени вектори матрице C.
4. Овде користимо дефиницију да је „преварни“ процес, или „лажни“ онај који се не одржава, који понављањем пропада, или нестаје, за разлику од „стварног“, или „истинског“ који траје. Разгледајмо како би то изгледало након раздвајања горње матрице на две, A = A' + B', где је прва сразмерна јединичној, A' = αI, а друга у свом нула простору има неки од својствених вектора, B'v = 0. Обе су реалне.
Први и други случај су:
$$ \begin{pmatrix} 3 & 0 \\ 0 & 3 \end{pmatrix} \begin{pmatrix} 1 \\ 1 \end{pmatrix} + \begin{pmatrix} -1 & 1 \\ 1 & -1 \end{pmatrix} \begin{pmatrix} 1 \\ 1 \end{pmatrix} = 3\begin{pmatrix} 1 \\ 1 \end{pmatrix}, $$ $$ \begin{pmatrix} 1 & 0 \\ 0 & 1 \end{pmatrix} \begin{pmatrix} 1 \\ -1 \end{pmatrix} + \begin{pmatrix} 1 & 1 \\ 1 & 1 \end{pmatrix} \begin{pmatrix} 1 \\ -1 \end{pmatrix} = \begin{pmatrix} 1 \\ -1 \end{pmatrix}. $$У првом случају v1 је вектор нула-простора друге матрице, а у другом је случају то својствени вектор v2. Никако оба. Првим матрицама је сваки вектор својствени. Поука је да се ермитске матрице могу растављати на „нестварне“ процесе такође, те да би будућа „квантна механика“ могла укључити и овакву једну теорију.
Voltage » eng
Питање: Зар је то могуће (Letter Frequency), да информација смисленог текста буде увек мања од истог обима насумичног текста?
Одговор: Да. Интелигенцију (I), односно способност налажења разрешења проблема схватимо као брзину протока електричне струје. На слици лево, разлике висине течности две међусобно повезане посуде дају притисак горње ка доњој, рецимо, напон (V), односно потенцијал какав нам даје слобода деловања. Ту имамо и отпор (R) кретању течности кроз цев као врсту хијерархије за оганичења слобода у каква се интелигенција треба уклопити. Формула (Voltage) = (Current)⋅(Resistance), односно V = I⋅R, тако постаје слична информацији перцепције. Без „слободе“ (напона) нема тока, а цурење течности потрошиће ту слободу.
Апстракције се понављају у конкретним појавама, оне чине јединственим субјекте опажања, али су саме увек непотпуне (Deduction II). Ово је прича о пуким истинама, али да би се до њих стигло потребна нам је виталност, вишак слобода коју мртва физичка твар нема. Она, невитална, следбеник је истине и само истине нама заједничке стварности, осуђена непотпуна и заузврат неуништива, а опет паметнима подређена. У играма надметања (Traits) живи који опонашају мртве губе скоро све партије. Мртва физика природе не силази испод своје површине онако како витални то могу.
Простије речено, фикције су разблажене информације а витални их могу видети, па могу силазити на њихов нижи ниво засићености опцијама, те каткад и повући за собом неке који таква места сами не могу видети. Ова привлачност мање информације еквивалент је већој привлачности веће вероватноће и користимо је као „трик“ за кроћење мртве природе.
Hermitian IV » eng
Питање: Можете ли ми појаснити претходно помоћу лаганог примера ермитског оператора?
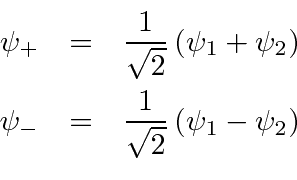
Одговор: У 2-димензионалном простору ермитски оператор $\hat{T}$ (Hermitian III, само-адјунгован $\hat{T}^\dagger = \hat{T}$) је матрица другог реда:
$$ T = \begin{pmatrix} a & b \\ b^* & c \end{pmatrix}, $$где је a, c ∈ ℝ и b ∈ ℂ. Тада имамо својствену једначину Tv = λv, или (T - λI)v = 0, што значи да је својствени вектор v окомит на све колоне из матрице T - λI.
1. Стога је детерминанта ове матрице нула, па је:
$$ \begin{vmatrix} a - \lambda & b \\ b^* & c - \lambda \end{vmatrix} = 0, $$ $$ (a - \lambda)(c - \lambda) - b^*b = 0, $$ $$ \lambda^2 - (a + c)\lambda + ac - b^*b = 0, $$ $$ \lambda_{1,2} = \frac{a+c \pm \sqrt{(a+c)^2 - 4(ac - b^*b)}}{2}, $$ $$ \lambda_{1,2} = \frac{a+c \pm \sqrt{(a-c)^2 + 4|b|^2}}{2}. $$Јасно је да су ове две својствене вредности реални бројеви, λ1,2 ∈ ℝ, јер је израз под кореном ненегативан број, тзв. дискриминанта ове квадратне једначине D = (a - c)² + 2|b|² ≥ 0. Паулијеве матрице су примери таквих.
2. Даље, израчунавамо својствене векторе v, решавамо (T - λI)v = 0:
$$ \begin{pmatrix} a-\lambda & b \\ b^* & c - \lambda \end{pmatrix}\begin{pmatrix} x \\ y \end{pmatrix} = 0, $$ $$ \begin{cases} (a-\lambda)x + by = 0, \\ b^*x + (c-\lambda)y = 0. \end{cases} $$Када је b комплексан број, такав да је различит од коњугованог (b ≠ b*), обзиром да су a - λ и c - λ реални бројеви, не могу оба x и y бити реални. То је још један начин доказа ((Im)Possible, 2) да ермитске матрице које имају бар један комплексан елеменат (сада b ∈ ℂ) немају све својствене векторе реалне. Када је b реалан број (b = b*) могу оба x и y бити комп-лексни бројеви, али не морају.
3. Да бисмо проверили зависност горње две једначине, да утврдимо како је то само једна једнакост написана на два начина, множимо прву са b*, а другу са a - λ, па их одузмимо и средимо. Добијамо:
[λ² - (a - c)λ + ac - |b|²]y = 0.
Израз у загради је идентички једнак нули, што значи да је решава више од једног y-а. Међутим, та вишеструкост је ограничена са било којом од две дате једнакости, па је by = (a - λ)x. Отуда су одговарајући својствени вектори vk = (b, a - λk)⊤ за k ∈ {1, 2}, када ставимо x = b.
4. Два су начина писања својствених вектора, други j = {1, 2} са y = b*:
$$ v'_k = \begin{pmatrix} b \\ a - \lambda_k \end{pmatrix}, \quad v''_j = \begin{pmatrix} c - \lambda_j \\ b^* \end{pmatrix}. $$Када вектор v поделимо са интезитетом, нормом тог вектора ∥v∥, добиће се јединични вектор u = v/∥v∥. Ради провере ортогоналности својствених вектора израчунавамо:
⟨v'1, v'2⟩ = v'1†⋅v'2 = b*b + (a - λ1)(a - λ2), ⟨v''1, v''2⟩ = v''1†⋅v''2 = (c - λ1)(c - λ2) + b*b,
4⟨v'1, v'2⟩ = 4|b|² + (a - c + √D)(a - c + √D), 4⟨v''1, v''2⟩ = (c - a + √D)(c - a - √D) + 4|b|²,
4⟨v'1, v'2⟩ = 4|b|² + (a - c)² - D = 0, 4⟨v''1, v''2⟩ = (c - a)² - D + 4|b|² =0.
Вектори v1 и v2 по дефиницији су ортогонални када је ⟨v1, v2⟩ = 0. У линку горње слике десно наћи ћете још један доказ, да су својствени вектори ермитских оператора узајамно ортогонални. Када те векторе поделимо њиховим интензитетима добијамо систем ортонормираних вектора.
5. Теорема. Када је дато n ∈ ℕ различитих својствених вредности λ ∈ ℝ и исто толико ортонормираних вектора v може се формирати (непозната) ермитска матрица, са помоћном матрицом P колона датих вектора v и D дијагоналном матрицом датих својствених вредности λ, облика T = PDP†.
Доказ: Матрица T је ермитска, јер:
T† = (PDP†)† = (P†)†D†P† = PDP† = T.
Затим, Tv = (PDP†)v = (PD)P†v, а Ik = P†v је матрица која у k-тој врсти k-те колоне има 1 и све остале нуле, ако је v вектор у свом низу k-ти. Затим је (PDP†)Ik = P(DIk) = PDk, где је λk у k-тој врсти k-те колоне, док су остали елементи те матрице нуле. Коначно, PDk = λkvk и тај vk је полазни v који је био k-ти у свом низу, односно Tv = λv. Према томе, имамо својствене вредности λ својствених вектора v управо матрице T. ∎
Али, ово је једна богата и посебна тема.
Unitary II » eng
Питање: Шта су то унитарни оператори?
Одговор: Унитарни оператор је линеарна трансформација Хилбертовог простора (комплетног векторског, са скаларним производом, који поопштава еуклидски) која чува скаларни производ и норме, што значи да не мења дужину или угао између вектора. То је инвертибилни оператор где је његов адјунгт једнак његовом инверзу U† = U-1. Ово својство је фундаментално у квантној меха-ници за описе развоја квантних система временом при очувању вероватноћа (Unitary).
У претходној теореми (Hermitian IV, 5) помоћна матрица P је унитарна. У линку слике лево је прилог из квантног рачунарства, као пример у којем се квантно машинско учење описује помоћу унитарних оператора. Сваки бездимензиони ермитски оператор Â даће exp(iÂ) унитарни оператор, па је exp(iΔtH/ℏ) унитаран када је H хамилтонијан. Тада унитарни оператор exp(ipΔx/ℏ) транслира стање кет за -Δx. Обрнуто је за унитарни оператор exp(ixΔp/ℏ), он у простору импулса танслира стање кет за Δp. Унитарни оператор exp(iLzΔθ/ℏ) ротира стање кет за угао -θ. То су само неки лакши и добро познати примери примене унитарних оператора.
Манипулација квантним системом пресликава се у рад са одговарајућим унитарним матрицама. Када имамо хамилтонијан, ермитски оператор $\hat{H}$ који представља тоталну енергију датог система, користимо га да радимо са унитарним оператором:
$$ \hat{U} = e^{-\frac{i}{\hbar}\hat{H}t} $$током времена t, где је ℏ = h/2π. Када је задата прецизност те симулације, са дозвољеном малом грешком ε > 0, тражи се квантна интерпретација за оператор Û приближна циљаном унитарном оператору Û0 тако да је:
|Û - Û0| ≤ ε.
То је и задатак тражења квантних алгоритама (квантних кола) поменутог машинског учења.
1. Због претпостављене особине чувања дужине вектора у пресликавању:
∥Ûv∥² = ⟨Ûv, Ûv⟩ = ⟨v, Û†Ûv⟩ = ⟨v, v⟩ = ∥v∥²
унитарни оператори имају интерпретације у законима одржања физике. Они зато копирају опсервабле у аналогне опсервабле, односно, векторски речено, унитарни оператор Û ће сваку ортонормирану базу из простора X копирати у неку ортонормирану базу тог истог X.
Наиме, нека је ⟨uj, uk⟩ = δj,k за скуп ортонормираних вектора u1, u2, ... ∈ X датог векторског простора. Тада је по дефиницији унитарног оператора ⟨Ûuj, Ûuk⟩ = ⟨uj, uk⟩, што значи да је нови скуп вектора wk = Ûuk такође ортонормиран, тј. ⟨wj, wk⟩ = δj,k. Кронекерова делта је δj,k = 0 када j ≠ k, али је δj,k = 1 када је j = k.
2. Ако се једна ортонормирана база {u1, u2, ..., un} унитарним оператором Û : u → v преведе у другу {v1, v2, ..., vn}, онда ће матрица овог оператора бити иста у обе базе. Ово је посебан случај општије теореме која каже да оператор који трансформише један скуп базних вектора у други има исте матричне елементе у обе базе. Међутим, у случају унитарних оператора доказ је посебно једноставан:
Ûjk{u} = ⟨uj, Ûuk⟩ = ⟨uj, vk⟩ = ⟨Û-1vj, vk⟩ = = ⟨Û†vj, vk⟩ = ⟨vj, Ûvk⟩ = Ûjk{v}.
Ово нарочито олакшава рад са унитарним матрицама, репрезентацијам унитарних оператора у задатим базама.
3. Карактеристична једначина Uv = λv, рецимо унитарне матрице U њене својствене вредности λ и припадног својственог вектора v, адјунговањем (коњуговањем и транспоновањем) даће v†U† = v†λ*. То пишемо и овако:
U|v⟩ → ⟨v|U† = ⟨v|λ*.
Множећи комбинујемо и налазимо:
∥v∥² = ⟨v|v⟩ = ⟨v|U†U|v⟩ = ⟨v|λ*λ|v⟩ = λ*λ⟨v|v⟩ = |λ|²∥v∥²,
па ако је ∥v∥ ≠ 0, тада је |λ|² = 1. Дакле, својствене вредности λ унитарне матрице су унимодуларне, то јест, имају норму 1; могу се записати као eiα за неко α.
4. Ово доводи до друге важне особине. Као у случају ермитских матрица, својствени вектори vk унитарних матрица, који одговарају различитим λk = eiαk својственим вредностима, су ортогонални. Наиме:
U|vj⟩ = eiαj|vj⟩, U|vk⟩ = eiαk|vk⟩,
⟨vj|eiαj|vk⟩ = ⟨vj|U|vk⟩ = ⟨vj|eiαk|vk⟩,
(eiαj - eiαk)⟨vj|vk⟩ = 0,
па ако eiαj ≠ eiαk, онда је ⟨vj|vk⟩ = 0. Према томе, горња теорема (Hermitian IV, 5) важи и за унитарне матрице.
5. На крају ево и неколико примера унитарних матрица:
$$ U_1 = \frac{1}{\sqrt{2}}\begin{pmatrix} 1 & i \\ i & 1 \end{pmatrix}, \quad U_2 = \begin{pmatrix} e^{i\alpha} & 0 \\ 0 & e^{i\beta} \end{pmatrix}, $$ $$ U_3 = \begin{pmatrix} i & 0 & 0 \\ 0 & i & 0 \\ 0 & 0 & i \end{pmatrix}. $$Унитарност се проверава множењем коњуговано транспоноване са датом матрицом, ако је резултат јединична матрица, U†U = I. Њих по потреби смишљамо тако да одговарају некој појави за коју важи закон одржања и затим анализирамо те математичке форме уместо да експериментишемо са самим појавама. Не ради се ту само о уштедама средстава, већ циљамо и на (математичку) прецизност.
Simulations IV » eng
Питање: Зашто препоручујете унитарне операторе у симулацијама?
Одговор: Симулацијама се бавим из хобија, да бих тестирао неку идеју, или ради провере у вези са неким питањем које ми шаљете. Сада то углавном спорадично и несистематски радим, али знала ми је и то бити професија.
Као што можете видети у линку са слике десно, општа је пракса данас да свака операција примењена у квантном рачунару мора пратити унитарну матрицу. Такође, запазите да аутор текста прича о Гроверовом алгоритму претраживања насумичних података као да је то неко играње и надметање. Приметите да је и кроћење природе врста игре такмичења. Унитарни оператори су база симулације игара у оквиру квантне теорије игара, представљају стратегије играча и управљају еволуцијом система.
Мени је посебно занимљив један шире можда неопажен детаљ о дуалном опажању (Conjugated). Свет који гледамо дуалан је ономе што је, али не у неком површном смислу него на дубљи начин, који можемо повезати са дуалношћу метрика простора (Lp spaces). То је више пута била овде тема (Dualism II), али не на следећи начин. Пре тога треба приметити разлику између ко- и контра-варијантних вектора (Variance). Прве су координате које следе координатне осе, а друге су ортогоналне пројекције на те осе, а разлика настаје када изађемо из Декартових правоуглих координата.
Скаларни производ у том смислу дуалних вектора инваријантан је, иначе није (Invariant II). Ово добија на значају у информацији перцепције која скаларним производом вектора, тј. стања субјеката, изражава могућност њихових узајамних интеракција (опажања). Попут многих других врста информација, ова спрега такође подлеже закону одржања и постоји као реалност, те је осуђена на изометрије а затим на унитарне операторе. Ту стижемо до постављеног ми питања.
Појаве које трају имају прошлост. Та прошлост им делује на садашњост и делом управља њиховом будућношћу, а заузврат разблажава све три. Ове блаже информације су привлачне (Минимализам) и процеси се њиховог трајања настављају. Тако видимо простор као записе сећања, захваљујући ограниченој брзини светлости (c ≈ 300 000 km/s), из чега иначе настају неки занимљиви закључци.
На пример, запремина ће сећања (након Великог праска) расти са кубом полупречника (лопте $V = \frac43r^3\pi$), али површина (сфере $S = 4r^2\pi$) тек са квадратом полупречника (r), па је способност исијавања садашњости ка прошлости опадајућа са полупречником (S/V = 1/3r), можемо рећи и са трајањем (t = r/c). Међутим, јединице трајања и јединице дужине мењају се, релативно у односу на засићеност информацијом. Обзиром да текућа садашњост има све мање неизвесности, време јој тече спорије (има мање догађаја), па нам релативно време прошлости изгледа брже. Јединице су простора радијално (од нас) све дуже и таквима видимо таласне дужине светлости са све удаљенијих галаксија. Ову „спекулацију“ наводим само као куриозитет, заправо небитан објашњењу које следи.
У могућој комуникацији U између субјекта и објекта, вектора или стања x и y, када израчунавамо информацију перцепције S = ⟨x|y⟩, оно што шаље објекат је U|y⟩ а оно што прима субјекат је ⟨x|U†. Резултат тога, скаларни производ или информација перцепције је инваријанта:
⟨x|U†U|y⟩ = ⟨x|I|y⟩ = ⟨x|y⟩ = S.
Сада писано помоћу унитарних оператора, или матрице таквих, то је оно што је и иначе информација перцепције.
Пример. Покажимо на унитарној матрици (U1) из претходног примера:
$$ U = \frac{1}{\sqrt{2}}\begin{pmatrix} 1 & i \\ i & 1 \end{pmatrix} $$значај поменутог дуалног множења.
Решење: Матрична множења дају:
$$ UU = \frac{1}{\sqrt{2}}\begin{pmatrix} 1 & i \\ i & 1 \end{pmatrix} \frac{1}{\sqrt{2}}\begin{pmatrix} 1 & i \\ i & 1 \end{pmatrix} = \frac12\begin{pmatrix} 0 & 2i \\ 2i & 0 \end{pmatrix} = \begin{pmatrix} 0 & 1 \\ 1 & 0 \end{pmatrix}, $$ $$ U^\dagger U = \frac{1}{\sqrt{2}}\begin{pmatrix} 1 & -i \\ -i & 1 \end{pmatrix} \frac{1}{\sqrt{2}}\begin{pmatrix} 1 & i \\ i & 1 \end{pmatrix} = \frac12\begin{pmatrix} 2 & 0 \\ 0 & 2 \end{pmatrix} = \begin{pmatrix} 1 & 0 \\ 0 & 1 \end{pmatrix}. $$Према томе, погрешна и исправна скаларна множења дала би:
$$ \langle x|UU|y\rangle = \begin{pmatrix} x_1 & x_2 \rangle \end{pmatrix} | \begin{pmatrix} 0 & 1 \\ 1 & 0 \end{pmatrix} | \begin{pmatrix} y_1 \\ y_2 \end{pmatrix} = x_2y_1 + x_1y_2, $$ $$ \langle x|U^\dagger U|y\rangle = \begin{pmatrix} x_1 & x_2 \rangle \end{pmatrix} | \begin{pmatrix} 1 & 0 \\ 0 & 1 \end{pmatrix} | \begin{pmatrix} y_1 \\ y_2 \end{pmatrix} = x_1y_1 + x_2y_2. $$Директно множење је погрешно, исправно је дуално. ∎
|
|
|