|
|
|


Овде покушавам да послажим одговоре на пристигла питања о законима одржања, Хамилтонијану и Лагранжијану, принципу најмањег дејства и одржавању статуса кво у тим ситуацијама. То су познате ставке теоријске физике, а толико су важне јер се из њих изводе сви њени остали закони. Посебно ћу се освртати на теорију информације, па и на моју, тамо где и како то буде могуће.
Mass IV » eng
Питање: Како извести релативистичку промену масе?
Одговор: Погледајте видео линка слике десно који изводи израз за релативистичку масу из судара и одржање импулса уз кориштење Лоренцових трансформација за брзину. На другачији начин исти израз за масу и овде сам изводио (Mass III, 3), али израчунавајући трошење енергије (dE = F dx) са радом силе на путу. Појаснићу та два и навести још један начин извођења релативистичке промене масе.
1. У видеу, систем S' одмиче од система S апсцисом (x-осом) једнолико са брзином v. У том систему S' два тела једнаких маса m' клизе дуж апсцисе једноликом брзином u' и -u' до судара када се зауставе. Из система S ове се брзине u1 и u2 могу наћи из Лоренцових трансформација, а масе m1 и m2 израчунавамо користећи закон одржања количине кретања:
$$ m_1\ u_1 + m_2\ u_2 = (m_1 + m_2)\ v $$ $$ m_1\ \frac{u'+v}{1 + \frac{u'v}{c^2}} + m_2\ \frac{-u'+v}{1 - \frac{u'v}{c^2}} = (m_1 + m_2)\ v $$ $$ m_1 \left(\frac{u'+v}{1 + \frac{u'v}{c^2}} - v\right) = m_2 \left(v - \frac{-u'+v}{1 - \frac{u'v}{c^2}}\right) $$ $$ \frac{m_1}{m_2} = \frac{1 + \frac{u'v}{c^2}}{1 - \frac{u'v}{c^2}} = \frac{1 + \eta}{1 - \eta}. $$Уводимо скраћену ознаку, η = u'v/c², за прегледније израчунавање:
$$ u_1^2 = \left(\frac{u'+v}{1 + \eta}\right)^2 = \frac{u'^2 + v^2 - c^2 - c^2\eta^2}{(1 + \eta)^2} $$ $$ u_2^2 = \left(\frac{u'+v}{1 + \eta}\right)^2 = \frac{u'^2 + v^2 - c^2 - c^2\eta^2}{(1 - \eta)^2} $$ $$ \frac{(1 + \eta)^2}{(1-\eta)^2} = \frac{u_2^2 - c^2}{u_1^2 - c^2} = \frac{1 - \frac{u_2^2}{c^2}}{1 - \frac{u_1^2}{c^2}} $$ $$ \frac{m_1}{m_2} = \frac{1 + \eta}{1 - \eta} = \frac{\sqrt{1 - \frac{u_2^2}{c^2}}}{\sqrt{1 - \frac{u_1^2}{c^2}}}. $$Бирамо брзину v тако да у систему S друга маса мирује, m0 = m2, па је:
$$ m_1 = \frac{m_0}{\sqrt{1 - \frac{v^2}{c^2}}} $$јер тада је u1 = v. Маса у мировању m0 у кретању брзином v биће m1. То је тражено релативистичко повећање масе тела у кретању брзином v, где је c ≈ 300 000 km/s брзина светлости у вакууму.
2. Исту релативистичку промену масе често пишемо, m = m0γ, где се:
$$ \gamma = \frac{1}{\sqrt{1 - \frac{v^2}{c^2}}} $$назива Лоренцов параметар гама. Лоренцове трансформације дају нам и контракцију дужине Δℓ = Δℓ0/γ и дилатацију времена Δt = Δt0γ, где су Δℓ0 и Δt0 јединице дужине и времена у мировању. Сличност ових формула са релативистичком масом последица је истог. Успоравање времена система у кретању компензује се његовим повећањем масе. У том je судару маса m таман толико увећана колико је време успорено како би се две масе тачно зауставиле у систему S'.
Наиме, рад силе F на путу x једнак је промени кинетичке енергије Ek, па:
$$ E_k = \int_{x_1}^{x_2} F\ dx = \int_{x_1}^{x_2} \frac{dp}{dt}\ dx = (m - m_0)c^2. $$Релативистички импулс p = mv еквивалентан је Њутновом другом закону са релативистичком масом, чија промена временом је сила. Разлика маса у загради је поменути прираштај масе који је, дакле, кинетича енергија и релативистичка формула о еквиваленцији масе и енергије, E = mc². Тако, укупна енергија тела је збир ове кинетичке и енергије мировања:
E = (m - m0)c² + m0c² = mc².
То даје горњи интеграл у поменутом израчунавању (Mass III, 3), иначе у којем је енергија била тема.
3. Исто може још мало другачије. Сила $\vec{F}$ је векторска величина, импулс $\vec{p} = m\vec{v}$ је векторска величина, брзина $\vec{v}$ такође, а маса m је скалар. Тако, обзиром да је сила промена импулса временом, деривирамо:
$$ \vec{F} = \frac{d(m\vec{v})}{dt} = m\frac{d\vec{v}}{dt} + \vec{v}\frac{dm}{dt}. $$Ту су вектори истог правца, рецимо апсцисе, а сила на путу врши рад. Даље је то енергија у инфинитезималним порцијама dE = Fdx, затим имамо:
$$ dE = F\ dx = m\frac{dx}{dt}dv + v\frac{dx}{dt}dm = mv\ dv + v^2dm, $$ $$ dE = c^2dm = mv\ dv + v^2dm. $$Наставак је ствар сређивања и интегрирања:
$$ (c^2 - v^2)dm = mv\ dv $$ $$ \frac{dm}{m} = \frac{v}{c^2 - v^2}dv $$ $$ \int_{m_0}^m \frac{dm}{m} = \int_0^v \frac{v}{c^2 - v^2}dv $$ $$ \ln m \Bigg|_{m_0}^m = -\frac12\ln(c^2 - v^2)\Bigg|_0^v $$ $$ \frac{m}{m_0} = \sqrt{\frac{c^2}{c^2 - v^2}} $$ $$ m = \frac{m_0}{\sqrt{1 - \frac{v^2}{c^2}}}. $$То m је иста горња релативистичка маса тела које се креће брзином v, а чија маса у мировању је m0.
4. Информације имају структуру пакета. Нарочито истицани такви овде су кванти, тачније производи промене енергије током промене времена (ΔE⋅Δt) који су реда величине Планкове константе. Са горњим изразима их можемо видети у облику прозвода силе са променом положаја током времена (F⋅Δx⋅Δt), посебно због силе вероватноће. Физика информације прича је о дејству, бар што се тиче ове (моје) теорије информације. Зато имамо чешће вероватније исходе, јер су мање информативни и преносе мања дејства, или обрнуто. Бржа кретања стварају већа упоришта маса у додатним димензијама времена, губитке догађаја и успоравања времена, а то је такође жилава (хипо)теза ове теорије.
Relativity II » eng
Питање: Какав је однос теорије информације и теорије релативности?
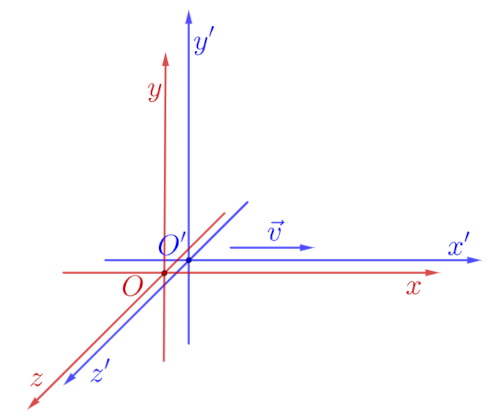
Одговор: На слици лево су, нпр. два инерцијална система Oxyz и O'x'y'z' чије се координатне осе у „почетном“ тренутку поклапају. Када је t = t' = 0, тада x = x', y = y' и z = z', али други систем се креће једноликом брзином v дуж x-осе (апсцисе), као у горњем одговору. Ово је „десни“ систем Декартових правоуглих коорината; ако прсти десне руке иду смером x → y, од апсцисе ка ординати, онда палац показује смер апликате (z-осе).
1. Први систем се креће брзином -v апсцисом у односу на други. Принцип специјалне релативности (Ајнштајн, 1905) каже и нешто више, када су та кретања једнолика v = const. и у одсуству вањских сила, природни закони једнако важе у односу на сваки од система. Посебно је брзина светлости у вакууму c = 299 792 458 m/s иста у оба. Из ова два Ајнштајнова принципа (релативност и константне брзине светлости) могу се извести Лоренцове трансформације (Простор-Време, стр. 86):
$$ x'_0 = \gamma(x_0 - \beta x_1), \quad x'_1 = \gamma(x_1 - \beta x_0), \quad x'_2 = x_2, \quad x'_3 = x_3, $$ $$ \beta = \frac{v}{c}, \quad \gamma = (1 - \beta^2)^{1/2} = \frac{1}{\sqrt{1 - \frac{v^2}{c^2}}}. $$Овде сам ставио уобичајене ознаке теорије релативности, x0 = ct, x1 = x, x2 = y и x3 = z. Време t замењено је путем x0 који светлост пређе брзином c за то време, чиме су избегнуте разлике физичких димензија (секунда и метар), а приметна је и симетрија правца кретања и таквог „времена“. Те трансформације чине инваријантним Максвелове једначине (Простор-Време, стр. 88), што се показује великом потврдом Ајнштајнових начела специјалне релативности.
2. Лоренцове трансформације нису инваријанте у убрзаним системима, посебно у гравитационом пољу и тај проблем је Ајнштајна мучио неких десетак година док није изашао са једначинама опште релативности:
$$ R_{\mu\nu} - \frac12 R g_{\mu\nu} + \Lambda g_{\mu\nu} = \kappa T_{\mu\nu}, $$где се користе горњи индекси координата, или је само временска x0 = ct замењена са имагинарном x4 = ict, што не смета јер је та свугде у развоју квадрирана, а i² = -1. Константа κ = 8πG/c4 ≈ 2,07665×10-43 N-1 је нова, a G је гравитациона константа.
У слабом гравитационом пољу, кажемо Њутновом и не јачем од сунчевог система, важи Шварцшилдова метрика:
$$ ds^2 = \left(1 - \frac{r_s}{r}\right)c^2dt^2 - \left(1 - \frac{r_s}{r}\right)^{-1}dr^2 - r^2d\Omega^2, $$ $$ d\Omega^2 = d\theta^2 + \sin^2\theta \ d\phi^2, \quad r_s = 2GM/c^2, $$у сферном систему координата $Or\theta\phi$, а M је маса тела извора поља и rs је Шварцшилдов радијус, или полупречник унутар којег влада гравитација црне рупе. Наведени систем једначина Ајнштајн је нашао (1916) тражећи инваријанте помоћу тензорског рачуна, а развијајући галилејево начело инерције у принцип еквиваленције.
Ајнштајнов, тзв. јаки принцип еквиваленције каже да је исход било којег локалног, негравитационог тест експеримента независан од брзине експ-ерименталног апарата у односу на гравитационо поље и независан је од тога где и када се у гравитационом пољу експеримент изводи. „Локално“ значи да експериментална поставка треба бити мала када се упореди са варијацијама гравитационог поља. То је „јаки“ принцип еквиваленције, проширење је претходног сада назива „слаби“ принцип еквиваленције, познат и као универзалност слободног пада, или Галилејев принцип.
3. Ако говоримо о мојој теорији информације, онда је неизвесност једна објективна појава, неотклоњива је и мора бити видљива у основама све физике, укључујући и теорију релативности. Међутим, она до сада није била ту. Према неједнакости Чебишева:
\[ \Pr[|X - \mu|\ge r] \le \frac{\sigma^2}{r^2}, \]вероватноћа опада са квадратом удаљености. Овде, када су X случајне варијабле произвољне расподеле вероватноћа, r је једна од вредности, где је μ средња вредност, тзв. математичко очекивање, а σ² варијанса, односно средње квадратно одступање од средње вредности.
Овакве неједнакости великих бројева теорије вероватноће (има их више) упућују нас како треба разматрати силе вероватноће. Додатно, у скрипти Спрега Информација (1.2.4 Конусни пресеци, па даље) навео сам теореме у вези са темом, од којих су многе познате мада не овако поредане, да све централне константне силе опадају са квадратом удаљености. Затим, оне гурају набоје по коникама (елипсама привлачне, хиперболама одбојне, а правим линијама нулте). Гравитација је таква ненулта привлачна сила, а специјална релативност говори о нултим силама.
4, Такво „вероватносно окружење“ има статус кво стања, када су или-или једнако вероватни избори. Међутим, хомогене расподеле шанси природа спонтано избегава, јер су најинформативније. Она их трпи као уосталом и информацију саму као основно своје ткиво без којег не би ни постојала, или спонтано налази излаз у раслојавању. Нема суштинске разлике међу једноликим кретањима, осим што за дугорочно гледање (у милијардама година) васиона није симетрична у времену. Она се стално развија током из мање у више извесну садашњост следећи начело минимализма.
Hyperspace » eng
Питање: Шта добијамо са имагинарним временом у овим једначинама?
Одговор: Још увек разговарамо о односима теорије информације и релативности. Временска ознака x0 = ct преводи време на дужину, а ознака x4 = ict, са имагинарном јединицом, i² = -1, уводи рачун у хиперпростор који у математици и физици представља димензије ван опсега директног опажања.
1. Први је простор Минковског са 4-дим инваријантном дужином:
ds² = dx1² + dx2² + dx3² + dx4² = = dx² + dy² + dz² + (icdt)² = dℓ² - c²dt² = -c²(1 - v²/c²), ds² = -c²γ².
Отуда је овај интервал имагинаран број, ds ∈ ℂ, јер су брзина светлости и Лоренцов коефицијент реални. Ово избегавамо са ds² = c²dt² - dℓ² = c²γ², али се тада замагле неке занимљивости о којима ћемо овде причати. Оба случаја за ову нулту хипер удаљеност, ds = 0, дају згодно поређење за два система, тела које мирује у S и креће се брзином v у односу на S'. Кратимо предзнаке, па израчунавамо:
ds² = ds'², c²dt² = c(1 - v²/c²)dt'², dt' = dt/(1 - v²/c²),
а то је позната формула за дилатацију времена, где у S часовник мирује, а из S' се та трајања виде издужена.
2. Лоренцове трансформације постају хиперболне ротације у равни Ox1x4 након смене ct → ict, тј. x0 → x4:
x' = γ(x - βct), ct' = γ(-βx + ct), x'1 = γ(x1 - βx4), x'4 = γ(-βx1 + x4), x'1 = ch(φ) x1 - sh(φ) x4, x'4 = -sh(φ) x1 + ch(φ) x4, ch(φ) = γ, sh(φ) = βγ, ch²(φ) - sh²(φ) = 1.
Уведене су функције косинус хиперболни и синус хиперболни, иначе:
$$ \text{ch}(\varphi) = \frac{e^\varphi + e^{-\varphi}}{2}, \quad \text{sh}(\varphi) = \frac{e^\varphi - e^{-\varphi}}{2}, $$које се на западу означавају и са cosh(φ) и sinh(φ). Сада лако налазимо:
eφ = γ(1 + β), e-φ = γ(1 - β),
па је збиља eφ e-φ = 1. Са друге стране, имамо:
$$ \begin{pmatrix} x'_1 \\ x'_4 \end{pmatrix} \begin{pmatrix} \text{ch}\ \varphi & -\text{sh}\ \varphi \\ -\text{sh}\ \varphi & \text{ch}\ \varphi \end{pmatrix} \begin{pmatrix} x_1 \\ x_4 \end{pmatrix} $$ротацију у хиперболном простору, x' = Rh(φ) x за „угао“ φ. Детерминанта те матрице, хипер-ротације, такође је један, det(Rh) = 1. Она је изометрија уједно и стога израз закона одржања кретања.
Код обичне ротације (просторних координата) време t може бити фактор угла и то обртање траје и траје, она је изометрија која одржава ангуларни моменат. Код ове, хипер ротације време x4 = ict је координата која ротира и нема одржавања трајања, јер би то било одржавање спонтаног убрзања. Ове трансформације се не мењају када задржимо x0 уместо x4.
3. Једнолико праволинијско кретање је у условима једнаких вероватноћа, рецимо једнаких таласних дужина тела у кретању, јер им такве трасирају неордеђености положаја. Зато су Лоренцове трансформације задате само једним параметром, брзином v, може и количником бета (v/c). Међутим, инерцијално кретање кроз гравитационо поље је у окружењу неједнаких вероватноћа које треба одређивати бар са два параметра. Изаберимо пад из мировања изван поља у централно гравитационо поље, односно нулту почетну брзину у бесконачности, прецизније v → 0 када r → ∞.
Користимо Шварцшилдову метрику, па унапред можемо претпоставити потребу за коефицијентом γ = 1/(1 - rs/r) и коефицијентом χ који зависи од брзине такође. Ово је била новина када сам је навео у књизи Простор-Време (2017) стр. 95-97, а сада ћу је само препричати. Идеја је превођење Лоренцових трансформација у локалне поља гравитације планете масе M на даљини r од центра. У том сферном систему координата $Or\theta\phi$ можемо занемарити углове $\theta$ и $\phi$ који се тада не трансформишу. Обратимо пажњу само на радијус $r$ и време $t$. Када пођемо од:
dr = αrrdr' + αrtcdt', cdt = αtrdr' + αttcdt',
сменом у Шварцшилдов интервал и тражећи инваријантност, ds'² = ds², након квадрирања, сабирања и изједначавања коефицијената налазимо систем једначина:
$$ \begin{cases} dr = \chi\ dr' + i\gamma^{-1} \sqrt{1 - \gamma^2\chi^2}\ cdt' \\ cdt = i\gamma \sqrt{1 - \gamma^2\chi^2}\ dr' + \gamma^2\chi\ cdt' \end{cases} $$Детаљи решавања су у поменутој књизи, али подразумевајући их лакше се примети аналогија инваријантности интервала Минковског (који је раван простор-време) на Лоренцове трансформације и инваријантност Шварцшилдовог интервала на ове трансформације. Башка је што су ове трансформације директни превод Лоренцових у гравитационе.
4. Трансформације гравитације су изометрија, али нису ротације осим за M = 0. То нам показује да материјална тачка у свом инфинитезималном окружењу гравитације није под дејством вањских сила. Апсурдно је али заправо и није, јер у слободном паду је тело у бестежинском стању. То је потврда горе поменутог принципа еквиваленције. Узимати имагинарно време (x4 = ict) или не (x0 = ct) у овим прорачунима, чини се, бар за сада, ствар је методе рада пре него крајњих резултата.
Holonomy » eng
Питање: Можете ли ми простим речима рећи зашто је и како то простор закривљен гравитацијом?
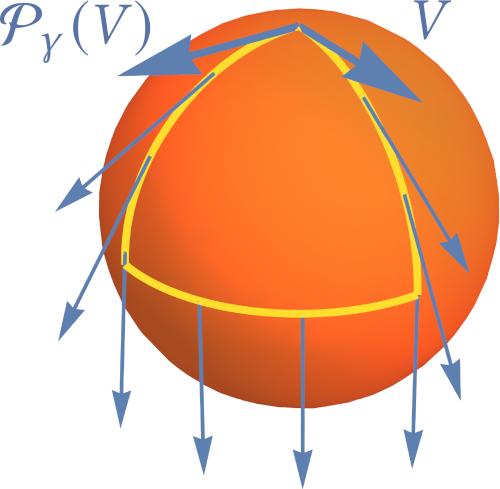
Одговор: Када ходамо по сферној планети и при томе држимо неко копље увек у истом правцу, може се догодити да ће након обиласка пуне затворене путање ово копље показати неки другачији правац. То видимо на слици лево, а линк објашњава холономију.
Концепт математике холономије описује промену вектора који се транслира дуж затворене петље, враћајући се у почетну тачку. То је начин мерења закривљености простора, мењањем оријентације објекта након померања. Рецимо, два тела у слободном паду на различитим местима планете могу држати своје орјентације у односу на линију понирања (нпр. окомито на радијус) али ће се ти правци узајамно мењати. Обзиром да су тела при слободном паду у бестежинском стању, као изван сила, промена речене орјентације казаће им да су у закривљеном простору.
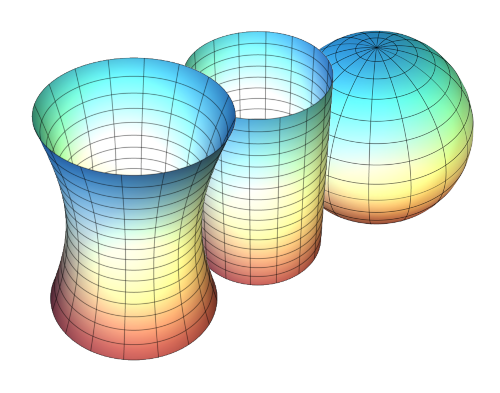
Уз слику десно линк објашњава закривљене површи са начином Гауса (1827). Када у некој тачки површи поставимо две окомите кружнице полупречника r1 и r2 да је (локално) тангирају број:
$$ K = \kappa_1\kappa_2 = \frac{1}{r_1}\frac{1}{r_2} $$биће Гаусова кривина проврши. На слици, прва је хиперболна а друга цилиндрична, па је трећа сферна површ. Прва је негативне Гаусове кривине, јер предзнаци κ1 и κ2 су супротни (кружнице су са различитих страна хиперболоида). Друга је нулте кривине због бесконачног полупречника једне од кружница. Трећа је позитивне кривине. Ову идеју је разрадио Риман (1854) и применио на кривину простора произвољне димензије. На пример, сферну површ није могуће представљати на равној карти без деформација, јер су им кривине различите, нити ће у гравитационом пољу инерцијално кретање бити као праволинијско изван.
Показује се да разилажење вектора у слободном паду, који глаткоћом иду низ геодезијске линије остајући паралелни себи локално, значи исто што и холономија, да се они глобално разилазе и обрнуто. Галилејев, Њутнов и Ајнштајнов физикални концепт овога је кретање по инерцији, односно недавно поменуто начело еквиваленције (локално, нема разлике између убрзања на горе и гравитације). То је познато у физици, али не и начело минимализма са којим теоретишем и којим је природа саморегулишућа. Избегавајући неизвесности она равна вероватноће или њихове промене тако постепено мењајући их, па постижући да нас инерцијално кретање „заварава“ са утисцима лебдења, било непокретности или клизења „без вањских сила“.
Manifold » eng
Питање: Након ових прилога (Invariant III) напокон сам укапирао ко- и контра-варијантне векторе. Можете ли ми тако објаснити и коваријантно диференцирање?
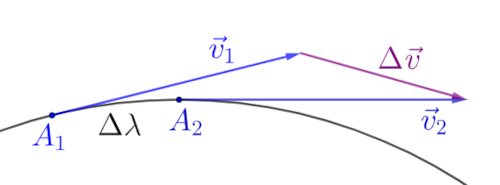
Одговор: Замислимо једну инфи-нитезималну ситуацију попут ове на предимензионираном цртежу десно. Вектор $\vec{v} = \vec{v}(A)$ клизи по тачкама (A) криве линије и када пређе пут Δλ из тачке A1 у тачку A2 промени се за $\Delta\vec{v} \approx \vec{v}_2 - \vec{v}_1$, а та промена је вектор којим дати вектор тангира дату криву у датој тачки A ∈ (A1, A2) тог веома малог интервала (A1 ≈ A2). Вектор $\vec{v}$ није обавезно тангентни, али $\Delta\vec{v}$ биће. Друго, величина $\Delta\vec{v}/\Delta \lambda$ није инфинитезимала, иако бројник и називник јесу такви. Коваријантно диференцирање биће налажење промена тангентног вектора $\Delta\vec{v}$ на путу $\Delta\lambda$.
1. Ову промену чини парцијални извод датог вектора по ламбда, кажемо и деловање оператора диференцирања ∂/∂λ, или краће ∂λ:
$$ \frac{\partial \vec{v}}{\partial \lambda} = \frac{\partial}{\partial \lambda}\vec{v} = \partial_\lambda \vec{v}. $$У коваријантном диференцирању путање оваквих ламбди су геодезијске линије (најкраћи путеви између датих тачака, по метрици тог простора). Представљамо их и помоћу вектора $\vec{e}_\mu$ индекса координата, рецимо ct, r, θ, ϕ сферног система са, на пример μ = 0, 1, 2, 3 ако имамо простор-време теорије релативности. Уопште оператори, па и ови $\partial/\partial \vec{e}_\mu$, или просто ∂μ чине векторски простор у којем су они вектори. Ове операторе пишемо:
$$ \vec{e}_\mu = \frac{\partial}{\partial x^\mu} = \partial_\mu $$и третирамо као коваријантне векторе.
2. Функција s(x1, x2, ..., xn) задатог n-дим простора има диференцијал:
$$ ds = \frac{\partial s}{\partial x^1}dx^1 + \frac{\partial s}{\partial x^2}dx^2 + ... + \frac{\partial s}{\partial x^n}dx^n, $$који у овом случају можемо разумети као линеарну комбинацију:
$$ d\vec{s} = \vec{e}_1dx^1 + \vec{e}_2dx^2 + ... + \vec{e}_ndx^n, $$ $$ d\vec{s} = \sum_{k=1}^n \vec{e}_k dx^k = \vec{e}_\mu dx^\mu. $$Овај крајњи запис је по Ајнштајновој конвенцији о сабирању тензора по поновљеном доњем и горњем индексу. Тензоре користимо да описујемо инваријантне величине, на пример, релативна кретања у којима једнако важе физички закони. Подразумева се да је у простору у којем се изводи коваријантно диференцирање дато унутрашње (скаларно) множење, па онда такав има и интензитет вектора:
$$ \|ds\|^2 = \langle d\vec{s}| d\vec{s}\rangle = \sum_{j,k = 1}^n \langle \vec{e}_j | \vec{e}_k\rangle dx^j dx^k = g_{\mu\nu}dx^\mu dx^\nu. $$Ове величине:
$$ g_{\mu\nu} = \langle \vec{e}_\mu | \vec{e}_\nu\rangle $$називају се метрички тензори и, као што видимо, дефинишу интензитет вектора у простору коваријантног диференцирања.
3. Пример. Покажимо да је мали интервал dℓ² = dx² + dy² + dz², односно Питагорина теорема 3-дим, у сферним координатама (Orθϕ) облика:
dℓ² = dr² + r² dθ² + r² sin²θ dϕ²,
дакле, са ненултим метричким коефицијентима:
grr = 1, gθθ = r², gϕϕ = r² sin²θ.
Сви остали (мешовити) метрички коефицијенти су нуле.
Упутство: Познате су нам трансформације координата:
$$ \begin{cases} x = r \sin\theta\cos\phi & x = x'^1 & r = x^1 \\ y = r\sin\theta \sin\phi & y = x'^2 & \theta = x^2 \\ z = r\cos\theta & z = x'^3 & \phi = x^3 \end{cases} $$затим израчунавамо:
$$ g_{\mu\nu} = \frac{\partial x'^1}{\partial x^\mu}\frac{\partial x'^1}{\partial x^\nu} + \frac{\partial x'^2}{\partial x^\mu}\frac{\partial x'^2}{\partial x^\nu} + \frac{\partial x'^3}{\partial x^\mu}\frac{\partial x'^3}{\partial x^\nu} $$редом за све μ, ν ∈ {1, 2, 3}. Међутим, ове координате су ортогоналне, што значи да су сви мешивити скаларни производи нуле, ⟨r|θ⟩ = 0, ⟨r|ϕ⟩ = 0 и ⟨θ|φ⟩ = 0, заједно са симетријом у обрнутим редоследом. Увек је gμν = gνμ, а мешовити, μ ≠ ν, су у ортогоналним системима нуле. ∎
4. Видели смо да принцип еквиваленције (Relativity II, 2) локално, унутар малих регија простор-времена каже да је слободан пад исто што лебдење у свемиру инерцијалног система. Односно, да се тада маса у гравитацији понаша исто као да је у ракети која убрзава. У малим простор-временима не можемо установити присуство гравитације, тј. појаву гравитације увек можемо приписати неком инерцијалном или не-инерцијалном систему, а присуство гравитација можемо открити евентуално у великим областима простор-времена.
Ово је у складу са „незгодом“ гравитона (Graviton II, 4) да има спин 2 који не може интераговати са малим фермионима спина 1/2. Такође се слаже са вероватносним објашњењем гравитације и начела минимализма. Тако је специјална релативност локално неразлучива од опште, па има смисла и проширење Лоренцових трансформација (Hyperspace, 3). То су особине тзв. „многоструког“, закривљеног простора који се понаша равно у малом локалном региону. На пример, површина земље је таква многострукост а глобално она је закривљена.
Geodesic » eng
Питање: Рекосте (Manifold), коваријантно диференцирање даје промена тангентног вектора $\Delta\vec{v}$ на путу $\Delta\lambda$, али не наведосте и формулу?
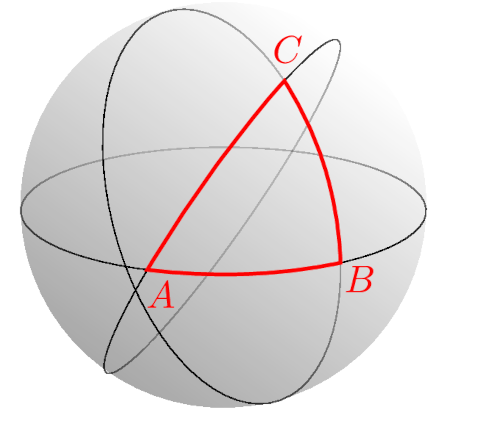
Одговор: Да, та формула захтева више знања, али покушаћу да је објасним што лакше. Прво ћемо разумети геодетску линију, да је она најкраћа линија између две тачке, а сва унутар закривљене површи. Њен посебан случај је „права линија“ равног простора (еуклидског). Други пример су лукови, попут AB, BC или CA на слици лево, највећих кружница сфере. Имитираће их затегнути конопац између парова њених тачака. Грубо, површина земље је таква и можемо је узимати за пример у наредном разумевању.
1. Када аутом скрећемо лево или десно мењајући смер брзине појављује се (центрифугално) убрзање и кретање није по геодезијској линији. Али, када савлађујемо узвисину или пролазимо удубљење и идемо најкраћим путем, убрзање бива окомито на површину, прво ка доле и друго на горе, које јесте кретање по геодезијској линији. Дакле, тражећи те геодезике, тражимо убрзања окомита на површину.
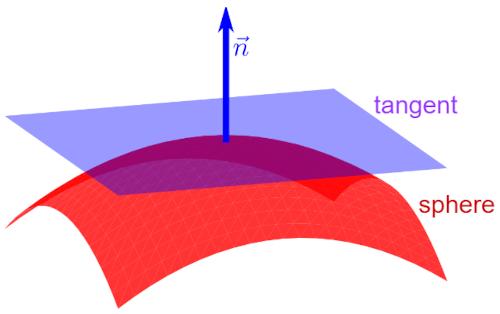
На слици десно видимо црвену површину сфере, па тангентну раван и $\vec{n}$ нормалан вектор над обе, сфером и тангентом. Значи, убрзања a = d²f/dλ², друге изводе функције f(ξ, η) кретања сфером по неким њеним координатама ξ и η, уздуж траженог геодезика λ треба раздвојити на компоненте, a = an + at, где је ова друга нула, at = 0. Функција f = f(x, y, z), при чему је свака од ових координата зависна од координата ξ и η. Ово могу бити и сферне координате којима описујемо Декартове, али не морају. У претходном одговору (3. пример) било би r = 1, θ = ξ и ϕ = η. Даље радимо са таквим векторским функцијама положаја $\vec{s} = \vec{s}(x,y,z)$.
2. За кретање по геодезику треба само један степен слободе, тада ξ = ξ(λ) и η = ξ(λ), па је x = x(λ), y = y(λ) и z = z(λ). Јединични вектори тангентног кретања, базне брзине су:
$$ \vec{e}_\xi = \frac{\partial \vec{s}}{\partial \xi}, \quad \vec{e}_\eta = \frac{\partial \vec{s}}{\partial \eta}, \quad \vec{e}_\eta = \frac{\partial \vec{s}}{\partial \lambda} $$Ова трећа је дуж тражене геодезијске линије, линеарна комбинација два базна вектора. Та трећа брзина и убрзање су:
$$ \frac{d\vec{s}}{d\lambda} = \frac{d\xi}{d\lambda}\frac{\partial \vec{s}}{\partial\xi} + \frac{d\eta}{d\lambda}\frac{\partial \vec{s}}{\partial\eta}, $$ $$ \frac{d}{d\lambda}\left(\frac{d\vec{s}}{d\lambda}\right) = \frac{d}{d\lambda}\left(\frac{d\xi}{d\lambda}\frac{\partial \vec{s}}{\partial \xi}\right) + \frac{d}{d\lambda}\left(\frac{d\eta}{d\lambda}\frac{\partial \vec{s}}{\partial \eta}\right) = $$ $$ = \frac{d^2\xi}{d\lambda^2}\frac{\partial \vec{s}}{\partial \xi} + \frac{d\xi}{d\lambda}\left(\frac{d}{d\lambda}\frac{\partial \vec{s}}{\partial \xi}\right) + \frac{d^2\eta}{d\lambda^2}\frac{\partial \vec{s}}{\partial \eta} + \frac{d\eta}{d\lambda}\left(\frac{d}{d\lambda}\frac{\partial \vec{s}}{\partial \eta}\right). $$3. Применимо даље познато правило деривирања:
$$ \frac{d}{d\lambda} = \frac{d\xi}{d\lambda}\frac{\partial}{\partial \xi} + \frac{d\eta}{d\lambda}\frac{\partial}{\partial \eta} $$два пута, па добијамо:
$$ \frac{d}{d\lambda}\frac{\partial \vec{s}}{\partial \xi} = \frac{d \xi}{d\lambda}\frac{\partial^2 \vec{s}}{\partial \xi^2} + \frac{d\eta}{d\lambda}\frac{\partial^2 \vec{s}}{\partial \xi \partial \eta}, $$ $$ \frac{d}{d\lambda}\frac{\partial \vec{s}}{\partial \eta} = \frac{d\xi}{d\lambda}\frac{\partial^2 \vec{s}}{\partial \eta \partial \xi} + \frac{d \eta}{d\lambda}\frac{\partial^2 \vec{s}}{\partial \eta^2}. $$Уврштавајући ово у претходно убрзање, налазимо:
$$ \frac{d^2\vec{s}}{d\lambda^2} = \frac{d^2\xi}{d\lambda^2}\frac{\partial \vec{s}}{\partial\xi} + \frac{d^2\eta}{d\lambda^2}\frac{\partial \vec{s}}{\partial\eta} + $$ $$ + \left(\frac{d\xi}{d\lambda}\right)^2\frac{\partial^2\vec{s}}{\partial\xi^2} + \frac{d\xi}{d\lambda}\frac{d\eta}{d\lambda}\frac{\partial^2\vec{s}}{\partial\xi \partial\eta} + \frac{d\eta}{d\lambda}\frac{d\xi}{d\lambda}\frac{\partial^2\vec{s}}{\partial\eta \partial\xi} + \left(\frac{d\eta}{d\lambda}\right)^2\frac{\partial^2\vec{s}}{\partial\eta^2}. $$Прва два сабирка су тангентни вектори, а за остала четири то не знамо.
4. Ово, ознаке ζ1 = ξ и ζ2 = η и Ајнштајнова конвенција поједностављују:
$$ \frac{d^2\vec{s}}{d\lambda^2} = \frac{d^2\zeta^\mu}{d\lambda^2}\frac{d\vec{s}}{d\zeta^\mu} + \frac{d\zeta^\mu}{d\lambda}\frac{d\zeta^\nu}{d\lambda}\frac{\partial^2\vec{s}}{\partial\zeta^\mu \partial\zeta^\nu} $$где се сабира по поновљеним индексима μ, ν ∈ {1, 2}. Први члан је збир тангентних вектора, за други не знамо, па му размотримо трећи фактор. Пишемо га у облику:
$$ \frac{\partial^2\vec{s}}{\partial\zeta^\mu \partial\zeta^\nu} = \Gamma^1_{\mu\nu}\frac{\partial \vec{s}}{\partial \zeta^1} + \Gamma^2_{\mu\nu}\frac{\partial \vec{s}}{\partial \zeta^2} + \text{II}_{\mu\nu}\vec{n}. $$Прва два члана садрже Кристофелове симболе које тек треба одредити и који дају тангенцијалне компоненте израза испред једнакости, а трећи је Друга фундаментална форма која даје нормалне компоненте. Прва гама даје компоненте првог тангентног вектора (∂s/∂ζ1), друга другог (∂s/∂ζ2), а IIμν даје окомите компоненте. Ово пишемо прегледније:
$$ \frac{\partial^2\vec{s}}{\partial\zeta^\mu \partial\zeta^\nu} = \Gamma^\alpha_{\mu\nu}\frac{\partial \vec{s}}{\partial \zeta^\alpha} + \text{II}_{\mu\nu}\vec{n} $$користећи Ајнштајнову конвенцију.
5. Нормални вектор и тангентни су окомити по дефиницији. То значи да им је скаларни произовод нула, $\vec{n}\cdot(\partial\vec{s}/\partial \zeta^\beta) = 0$, па ово искористимо за одвојање Кристофелових симбола од Друге фундаменталне форме:
$$ \frac{\partial^2\vec{s}}{\partial\zeta^\mu \partial\zeta^\nu}\cdot \frac{\partial \vec{s}}{\partial \zeta^\beta} = \left(\Gamma^\alpha_{\mu\nu}\frac{\partial \vec{s}}{\partial \zeta^\alpha} + \text{II}_{\mu\nu}\vec{n}\right)\cdot \frac{\partial \vec{s}}{\partial \zeta^\beta}, $$ $$ \frac{\partial^2\vec{s}}{\partial\zeta^\mu \partial\zeta^\nu}\cdot \frac{\partial \vec{s}}{\partial \zeta^\beta} = \Gamma^\alpha_{\mu\nu}\frac{\partial \vec{s}}{\partial \zeta^\alpha} \cdot \frac{\partial \vec{s}}{\partial \zeta^\beta}, $$ $$ \frac{\partial^2\vec{s}}{\partial\zeta^\mu \partial\zeta^\nu}\cdot \frac{\partial \vec{s}}{\partial \zeta^\beta} = \Gamma^\alpha_{\mu\nu}g_{\alpha\beta} $$јер је $(\partial_\alpha \vec{s})\cdot (\partial_\beta \vec{s}) = g_{\alpha\beta}$, односно скаларни производ тангентних вектора је метрички тензор. Такав помножен инверзним метричким тензором (са горњим индексима) поништава се, gαβ gβγ = δαγ, па је:
$$ \Gamma^\gamma_{\mu\nu} = \frac{\partial^2\vec{s}}{\partial\zeta^\mu \partial\zeta^\nu}\cdot \frac{\partial \vec{s}}{\partial \zeta^\beta} g^{\beta\gamma}. $$Тако смо одредили тзв. Кристофелове симболе $\Gamma^\gamma_{\mu\nu}$.
Са друге стране, помножена скаларно претходна једнакост са нормалним јединичним вектором, $\vec{n}\cdot\vec{n} = 1$, даје:
$$ \frac{\partial^2 \vec{s}}{\partial \zeta^\mu \partial \zeta^\nu}\cdot \vec{n} = \left(\Gamma^\alpha_{\mu\nu}\frac{\partial \vec{s}}{\partial \zeta^\alpha} + \text{II}_{\mu\nu}\vec{n}\right) \cdot \vec{n}, $$ $$ \frac{\partial^2 \vec{s}}{\partial \zeta^\mu \partial \zeta^\nu}\cdot \vec{n} = \text{II}_{\mu\nu}(\vec{n}\cdot \vec{n}), $$ $$ \text{II}_{\mu\nu} = \frac{\partial^2 \vec{s}}{\partial \zeta^\mu \partial \zeta^\nu}\cdot \vec{n} = \frac{\partial^2 \vec{s}}{\partial \zeta^\mu \partial \zeta^\nu}\cdot \frac{\vec{e}_\mu\times\vec{e}_\nu}{\|\vec{e}_\mu\times\vec{e}_\nu\|}. $$У векторском (вањском, унакрсном) производу су тангентни вектори:
$$ \vec{e}_\mu = \frac{\partial \vec{s}}{\partial \zeta^\mu}, \quad \vec{e}_\nu = \frac{\partial \vec{s}}{\partial \zeta^\nu}. $$Тиме смо одредили и тзв. Другу фундаменталну форму IIμν.
6. Да нађемо диференцијалне једначине кретања, пођимо од убрзања (4) и у другом члану (десном) сменимо трећи фактор „прегледнијим“:
$$ \frac{d^2\vec{s}}{d\lambda^2} = \frac{d^2\zeta^\mu}{d\lambda^2}\frac{d\vec{s}}{d\zeta^\mu} + \frac{d\zeta^\mu}{d\lambda}\frac{d\zeta^\nu}{d\lambda}\left(\Gamma^\alpha_{\mu\nu}\frac{\partial \vec{s}}{\partial \zeta^\alpha} + \text{II}_{\mu\nu}\vec{n}\right), $$ $$ \frac{d^2\vec{s}}{d\lambda^2} = \left(\frac{d^2\zeta^\alpha}{d\lambda^2} + \Gamma_{\mu\nu}^\alpha \frac{d\zeta^\mu}{d\lambda}\frac{d\zeta^\nu}{d\lambda}\right)\frac{\partial \vec{s}}{\partial \zeta^\alpha} + \text{II}_{\mu\nu}\frac{d\zeta^\mu}{d\lambda}\frac{d\zeta^\nu}{d\lambda}\vec{n}. $$Геодезијске криве су на путањама где вектор убрзања стоји окомито на површину. То значи да (1) из убрзања $\vec{a} = \vec{a}_t + \vec{a}_n$, што имамо и у управо изведеној формули. Први део је тангенцијално убрзање, а други члан је нормално (ортогонално), а они су узајамно окомити вектори:
$$ \vec{a}_t = \left(\frac{d^2\zeta^\alpha}{d\lambda^2} + \Gamma_{\mu\nu}^\alpha \frac{d\zeta^\mu}{d\lambda}\frac{d\zeta^\nu}{d\lambda}\right)\frac{\partial \vec{s}}{\partial \zeta^\alpha}, \quad \vec{a}_n = \text{II}_{\mu\nu}\frac{d\zeta^\mu}{d\lambda}\frac{d\zeta^\nu}{d\lambda}\vec{n}. $$Геодезијске линије су оне на којима нема тангенцијалног убрзања, па су:
$$ \frac{d^2\zeta^\alpha}{d\lambda^2} + \Gamma_{\mu\nu}^\alpha \frac{d\zeta^\mu}{d\lambda}\frac{d\zeta^\nu}{d\lambda} = 0 $$тражене диференцијалне једначине геодезијских линија. Решавајући их налазимо геодезике, тзв. најправије могуће путање закривљене површи, или простора.
Flat » eng
Питање: Вау! Затечен сам толиким диференцирањем (Geodesic). Има ли ту нечега једноставнијег?
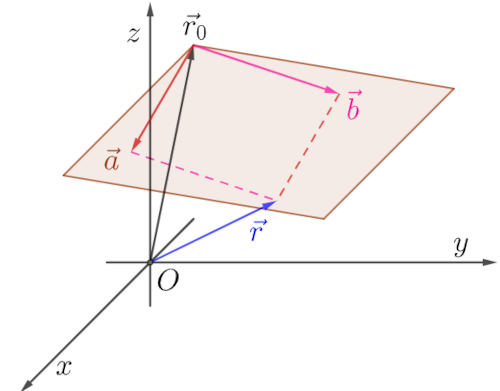
Одговор: Тензорски рачун није у програму аматера у математици, али можеш почети од рачунања геодезијских линија еуклидских равни, од провере једначина (6). Оно што би тамо био позициони вектор $\vec{s}$, на слици лево види се као радијус вектор:
$$ \vec{r} = \vec{r}_0 + \xi\, \vec{a} + \eta\, \vec{b}, $$где су $\vec{r}_0$, $\vec{a}$ и $\vec{b}$ неки константни вектори који дефинишу (смеђе шрафирану) раван чије тачке показује вектор $\vec{r}(\xi, \eta)$. Мењањем ξ, η ∈ ℝ, произвољних варијабли, добијају се све тачке те равни. Као што се зна, геодезијске линије еуклидске равни су правци и ево како се то утврђује решавањем поменутих диференцијалних једначина.
1. Дакле, на датој равни тестирамо диференцијалну једначину геодезика:
$$ \frac{d^2\zeta^\alpha}{d\lambda^2} + \Gamma_{\mu\nu}^\alpha \frac{d\zeta^\mu}{d\lambda}\frac{d\zeta^\nu}{d\lambda} = 0, $$где су променљиве ζ1 = ξ и ζ2 = η, а сва три вектора једначине тачака дате равни $\vec{r}(\xi, \eta) = \vec{r}_0 + \xi\, \vec{a} + \eta\, \vec{b}$ су константни. То је вектор положаја.
2. Први и други изводи вектора положаја су брзине, па убрзања:
$$ \vec{e}_\xi = \frac{\partial \vec{r}}{\partial \xi} = \vec{a}, \quad \vec{e}_\eta = \frac{\partial \vec{r}}{\partial \eta} = \vec{b}, $$ $$ \frac{\partial^2 \vec{r}}{\partial \xi^2} = \frac{\partial^2 \vec{r}}{\partial \xi \partial \eta} = \frac{\partial^2 \vec{r}}{\partial \eta \partial \xi} = \frac{\partial^2 \vec{r}}{\partial \eta^2} = 0. $$Брзине су константне, а убрзања нема. Речено је да је закривљена површ са окомитим убрзањима, а ова их уопште нема, што значи да она нигде и није закривљена. Наравно, то је очекивано и сада потврђено.
3. Горе (Geodesic, 5) су нађене опште формуле за Кристофелове симболе, а који су сада сви нуле, јер први фактор су убрзања која су сва нуле:
$$ \Gamma^\gamma_{\mu\nu} = \frac{\partial^2\vec{r}}{\partial\zeta^\mu \partial\zeta^\nu}\cdot \frac{\partial \vec{r}}{\partial \zeta^\beta} g^{\beta\gamma} = 0. $$Од горње (1) диференцијалне једначине геодезика остаје само први члан:
$$ \frac{d^2\xi}{d\lambda^2} = 0, \quad \frac{d^2\eta}{d\lambda^2} = 0, $$ $$ \frac{d\xi}{d\lambda} = a_1, \quad \frac{d\eta}{d\lambda} = b_1, $$ $$ \xi = a_1 + a_2\lambda, \quad \eta = b_1 + b_2\eta, $$где су aj, bk ∈ ℝ произвољне константе. А ово су параметарске једначине правих линија, параметра λ ∈ ℝ.
4. Множимо прву са b2 и другу са a2 па их одузмимо — да елиминишемо параметар λ. Добијамо:
$$ b_2\, \xi - a_2\, \eta = a_1b_2 - a_2b_1, $$а то су једначине правих, зависне од константи aj и bk. Приметимо да у овом случају, тражења геодезијских линија еуклидске равни, ни нисмо морали израчунавати метрички тензор gμν.
5. Овакав незакривљен простор еуклидске геометрије постоји локално и можда сасвим глобално до граница видљиве васионе. Између, у распону величина буду галаксије, звезде и планете, које физички простор-време чине кривудавим. Приметимо ту аналогију ових просторних величина са трајањима, надовезивањима процеса, које аналогно имају своје локалне дивергенције и глобалне конвергенције. Тешко би било разумети овакве сличности, другачије осим необавезне теоријске појаве, да није начелног минимализма и његове изведенице да природа не воли једнакости. Само помињем, као и раније, да се подсетимо домета тог начела.
Sphere II » eng
Питање: Можете ли ми решити те једначине (Geodesic, 5) и за сферу?
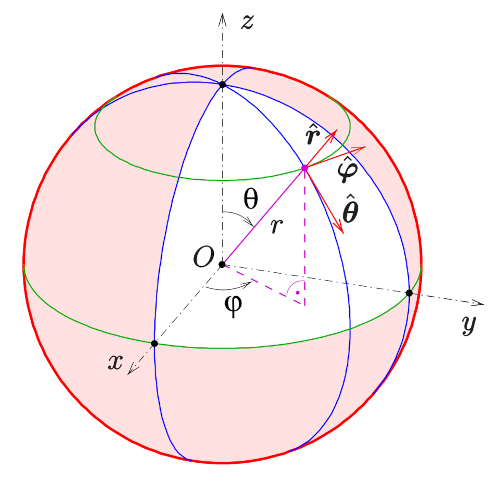
Одговор: Сфера имате на сваком кораку у уџбеницима тензорског рачуна и помало су отрцане теме за овај блог, али пристајем зарад опажања да дегенерација равног простора настаје само ако делују окомите „силе“ на површ. То као модел унутрашње информације, али и као аналогију виртуелним сферама (Spheres) које су такође изван школских рутина. Прича о неразлучивим честицама такође је аналогија овоме, на начине да локално не разликујемо убрзање од гравитације (Manifold, 4).
1. Користимо наше ознаке ζ1 = θ, ζ2 = φ и r = 1 за уобичајене параметарске формуле сферних позиција, из којих ћемо наћи брзине и убрзања:
$$ x = \sin\zeta^1\cos\zeta^2, \quad y = \sin\zeta^1\sin\zeta^2, \quad z = \cos\zeta^1, $$ $$ \frac{\partial \vec{s}}{\partial \zeta^1} = \frac{\partial \vec{s}}{\partial x}\frac{\partial x}{\partial \zeta^1} + \frac{\partial \vec{s}}{\partial y}\frac{\partial y}{\partial \zeta^1} + \frac{\partial \vec{s}}{\partial z}\frac{\partial z}{\partial \zeta^1} = \vec{e}_1, $$ $$ \frac{\partial \vec{s}}{\partial \zeta^2} = \frac{\partial \vec{s}}{\partial x}\frac{\partial x}{\partial \zeta^2} + \frac{\partial \vec{s}}{\partial y}\frac{\partial y}{\partial \zeta^2} + \frac{\partial \vec{s}}{\partial z}\frac{\partial z}{\partial \zeta^2} = \vec{e}_2, $$где је вектор положаја $\vec{s} = (x, y, z)$ тачка на сфери полупречника један са базним векторима брзине $\vec{e}_1$ у смеру екватора и $\vec{e}_2$ у смеру од северног ка јужном полу. Добијамо:
$$ \vec{e}_1 = \frac{\partial \vec{s}}{\partial \zeta^1} = \frac{\partial \vec{s}}{\partial x}\cos\zeta^1\cos\zeta^2 + \frac{\partial \vec{s}}{\partial y}\cos\zeta^1\sin\zeta^2 - \frac{\partial \vec{s}}{\partial z}\sin\zeta^1, $$ $$ \vec{e}_2 = \frac{\partial \vec{s}}{\partial \zeta^2} = -\frac{\partial \vec{s}}{\partial x}\sin\zeta^1\sin\zeta^2 + \frac{\partial \vec{s}}{\partial y}\sin\zeta^1\cos\zeta^2 + \frac{\partial \vec{s}}{\partial z}\cdot 0. $$Израчунајмо у међувремену метричке тензоре, $g_{\mu\nu} = \langle \vec{e}_\mu, \vec{e}_\nu\rangle$.
2. We find the metric tensor by scalar multiplication of the velocity vectors, with records in at least three ways:
$$ g_{\mu\nu} = \vec{e}_\mu \cdot \vec{e}_\nu = \langle \vec{e}_\mu | \vec{e}_\nu\rangle = \langle \vec{e}_\mu , \vec{e}_\nu\rangle. $$Израчунавамо прву од μ, ν ∈ {1, 2} четири компоненте:
$$ g_{11} = \begin{pmatrix} \cos\zeta^1\cos\zeta^2 & \cos\zeta^1\sin\zeta^2 & -\sin\zeta^1 \end{pmatrix} \begin{pmatrix} \cos\zeta^1\cos\zeta^2 \\ \cos\zeta^1\sin\zeta^2 \\ -\sin\zeta^1 \end{pmatrix} $$ $$ = \cos^2\zeta^1\cos^2\zeta^2 + \cos^2\zeta^1\sin^2\zeta^2 + \sin^2\zeta^1 $$ $$ = \cos^2\zeta^1(\cos^2\zeta^2 + \sin^2\zeta^2) + \sin^2\zeta^1 $$ $$ = \cos^2\zeta^1 + \sin^2\zeta^1, $$ $$ g_{11} = 1. $$Слично налазимо g12 = g21 = 0 и g22 = (sin ζ1)². Према томе, метрички тензор gμν и њему инверзни gμν су, сажето:
$$ g_{\mu\nu} = \begin{pmatrix} 1 & 0 \\ 0 & (\sin\zeta^1)^2 \end{pmatrix}, \quad g^{\mu\nu} = \begin{pmatrix} 1 & 0 \\ 0 & (\sin\zeta^1)^{-2} \end{pmatrix}. $$Као што знамо од раније dΩ² = dθ² + (sin φ)²dφ², а то имамо и овде, тј. квадрат интервала на сфери ds² = (dζ1)² + (sin ζ1)²(dζ2)².
3. Изводи брзина су убрзања:
$$ \frac{\partial^2 \vec{s}}{\partial (\zeta^1)^2} = -\frac{\partial \vec{s}}{\partial x}\sin\zeta^1\cos\zeta^2 - \frac{\partial \vec{s}}{\partial y}\sin\zeta^1\sin\zeta^2 - \frac{\partial \vec{s}}{\partial z}\cos\zeta^1, $$ $$ \frac{\partial^2 \vec{s}}{\partial (\zeta^2)^2} = -\frac{\partial \vec{s}}{\partial x}\sin\zeta^1\cos\zeta^2 - \frac{\partial \vec{s}}{\partial y}\sin\zeta^1\sin\zeta^2, $$ $$ \frac{\partial^2 \vec{s}}{\partial\zeta^1 \partial\zeta^2} = \frac{\partial^2 \vec{s}}{\partial \zeta^2 \partial \zeta^1} = -\frac{\partial \vec{s}}{\partial x}\cos\zeta^1\sin\zeta^2 + \frac{\partial \vec{s}}{\partial y}\cos\zeta^1\cos\zeta^2. $$Сада имамо све векторе за скаларне производе, Кристофелове симболе:
$$ \Gamma_{\mu\nu}^\alpha = \frac{\partial^2\vec{s}}{\partial \zeta^\mu \partial \zeta^\nu} \cdot \frac{\partial \vec{s}}{\partial \zeta^\beta} g^{\beta\alpha}. $$Сабирамо по доле и горе истом индексу (β = 1, 2), у два случаја (α = 1, 2):
$$ \Gamma_{\mu\nu}^1 = \frac{\partial^2 \vec{s}}{\partial \zeta^\mu \partial \zeta^\nu} \cdot \frac{\partial \vec{s}}{\partial \zeta^1}g^{11} + \frac{\partial^2 \vec{s}}{\partial \zeta^\mu \partial \zeta^\nu} \cdot \frac{\partial \vec{s}}{\partial \zeta^2}g^{21}, $$ $$ \Gamma_{\mu\nu}^2 = \frac{\partial^2 \vec{s}}{\partial \zeta^\mu \partial \zeta^\nu} \cdot \frac{\partial \vec{s}}{\partial \zeta^1}g^{12} + \frac{\partial^2 \vec{s}}{\partial \zeta^\mu \partial \zeta^\nu} \cdot \frac{\partial \vec{s}}{\partial \zeta^2}g^{22}. $$Мешовити коефицијенти метричког тензора су нуле, g12 = g21 = 0, па је:
$$ \Gamma_{\mu\nu}^1 = \frac{\partial^2 \vec{s}}{\partial \zeta^\mu \partial \zeta^\nu} \cdot \frac{\partial \vec{s}}{\partial \zeta^1}, \quad \Gamma_{\mu\nu}^2 = \frac{\partial^2 \vec{s}}{\partial \zeta^\mu \partial \zeta^\nu} \cdot \frac{\partial \vec{s}}{\partial \zeta^2}\frac{1}{(\sin \zeta^1)^2}, $$јер g11 = 1 и g22 = 1/(sin ζ1)². Затим израчунавамо скаларне производе, од којих једино следећа два нису нуле:
$$ \frac{\partial^2 \vec{s}}{\partial (\zeta^1)^2} \cdot \frac{\partial \vec{s}}{\partial \zeta^1} = -\cos\zeta^1 \sin\zeta^1, \quad \frac{\partial^2 \vec{s}}{\partial \zeta^1 \partial \zeta^2} \cdot \frac{\partial \vec{s}}{\partial \zeta^2} = \cos\zeta^1 \sin\zeta^1. $$Приметимо симетрију доњих индекса, $\Gamma_{\mu\nu}^\alpha = \Gamma_{\nu\mu}^\alpha$, па налазимо:
$$ \Gamma_{22}^1 = -\cos\zeta^1\sin\zeta^1, \quad \Gamma_{12}^2 = \Gamma_{21}^2 = \frac{\cos\zeta^1}{\sin\zeta^1}, $$који су једини од нуле различити Кристофелови симболи сфере.
4. Имамо све елементе диференцијалних једначина геодезијских линија сфере. Само две од осам (2×2×2) су преостале:
$$ \frac{d^2\zeta^1}{d\lambda^2} + \Gamma_{22}^1\frac{d\zeta^2}{d\lambda}\frac{d\zeta^2}{d\lambda} = 0, $$ $$ \frac{d^2\zeta^2}{d\lambda^2} + 2\Gamma_{12}^2\frac{d\zeta^1}{d\lambda}\frac{d\zeta^2}{d\lambda} = 0, $$а када уврстимо гаме то су диференцијалне једначине:
$$ \frac{d^2\zeta^1}{d\lambda^2} - \cos\zeta^1\sin\zeta^1\frac{d\zeta^2}{d\lambda}\frac{d\zeta^2}{d\lambda} = 0, $$ $$ \frac{d^2\zeta^2}{d\lambda^2} + 2\text{ctg}\, \zeta^1 \frac{d\zeta^1}{d\lambda}\frac{d\zeta^2}{d\lambda} = 0. $$Подсећам, ове ознаке обично имају називе ζ1 = θ и ζ2 = φ, а сада радимо са сфером полупречника r = 1. То се лако поопштева, као и решења која не израчунавамо (непотребно опширно је) него само проверавамо.
5. Угао ζ1 = θ је као географска ширина (латитуда је на екватору 0°), али као отклон од севера ка југу и нека је то константа, θ = θ0. Угао ζ2 = φ. То је иначе географска дужина (лонгитуда) која мери положај исток-запад, и нека она буде променљива. Тада је φ = kλ. Лако налазимо прве и друге изводе:
$$ \frac{d\theta}{d\lambda} = 0, \quad \frac{d\varphi}{d\lambda} = k, $$ $$ \frac{d^2\theta}{d\lambda^2} = 0, \quad \frac{d^2\varphi}{d\lambda^2} = 0. $$Уврштавамо их у горње диференцијалне једначине и добијамо:
$$ -\cos \theta_0 \sin \theta_0\, k^2 = 0, \quad 2\text{ctg}\, \theta_0 \cdot 0\cdot k = 0. $$Ова друга је идентитет (0 = 0), а решења прве су sin θ0 = 0 и cos θ0 = 0. То су θ0 = 0 и θ0 = 90°. Прво даје само једну тачку (северни пол), ово друго је екватор (разних вредности φ). Не долазе у обзир углови 0° < θ0 < 90°. То даје само највећу кружницу сфере као решење, а затим симетрично томе имамо и остала решења, све највеће кружнице — пресеци сфере и равни која пролази кроз њен центар.
Gravity IV » eng
Питање: Да ли је истина да се може израчунати Шварцшилдов интервал и метрички тензор Ајнштајновог поља из Њутнове гравитације?
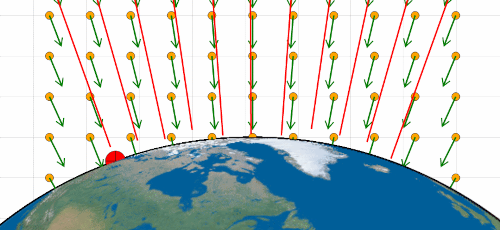
Одговор: Да, толико пута сам то писао чак и у једној књизи (Пр-остор-Време, стр. 58), можда и пре, али као да то није довољно занимљиво да се прими. Свејед-но, поновићу онај део који се тиче претходних геодезика да, надам се, буде и мало новине, а свакако на начин другачији од претходног блога (Gravity III).
Посматрамо вертикални пад малог тела масе m из почетног мировања из бесконачности према небеском телу много веће масе M. Гравитација вуче доле Њутновом силом са гравитационом константом G:
$$ F = G\frac{Mm}{r^2}. $$Први пример користи Њутнов други закон F = ma, парафразирам, сила маси даје убрзање.
1. Пример. Показати да би брзина v = v(r) мањег тела масе m које би из мировања вертикално пропадало у гравитационо поље тела масе M била:
$$ v^2 = -2G\frac{M}{r}, $$на удаљености r од центра гравитације, од центра масе M.
Решење: За силе, убрзања и брзине важе једнакости:
$$ ma = G\frac{Mm}{r^2}, $$ $$ \frac{dv}{dt} = G\frac{M}{r^2}, $$ $$ \frac{dv}{dr}\frac{dr}{dt} = G\frac{M}{r^2}, $$ $$ \int_0^v v\, dv = \int_\infty^r G\frac{M}{r^2}\, dr, $$па након интегрирања, лево из мировања до тражене брзине v, а десно из бесконачности до висине r, налазимо:
$$ v^2 = -2G\frac{M}{r} $$а то је оно што је требало показати. ∎
2. Додајмо и пар сазнања из специјалне теорије релативности (Ајнштајн, 1905), а без опште (Ајнштајн, 1916). Пре свега, то је дилетација времена и контракције дужина дуж правца кретања, који су релативно:
$$ \Delta t = \frac{\Delta t_0}{\sqrt{1 - \frac{v^2}{c^2}}}, \quad \Delta r = \Delta r_0 \sqrt{1 - \frac{v^2}{c^2}}, $$где су Δt0 и Δr0 сопствено време и дужина, тј. тела у мировању. Када тело пада инерцијално у гравитационом пољу, сада кажемо, оно пролази кроз релативна времена (t) и радијалне (r) дужине тих позиција, при чему ће окомите координате (θ и φ) остајати непромењене. Отуда интервал:
$$ ds^2 = \left(1 - \frac{2GM}{rc^2}\right)c^2dt^2 - \left(1 - \frac{2GM}{rc^2}\right)^{-1}dr^2 - r^2d\Omega^2, $$где је dΩ² = dθ² + sin² θ dφ² метрика сфере. То је позната Шварцшилдова метрика опште теорије релативности. Просто смо применили 1. Пример, ништа више.
3. Знајући метрички тензор те централно симетричне гравитације:
$$ g_{tt} = -\left(1 - \frac{2GM}{rc^2}\right), \quad g_{rr} = \left(1 - \frac{2GM}{rc^2}\right)^{-1}, $$ $$ g_{\theta \theta} = -r^2, \quad g_{\varphi\varphi} = - r^2\sin^2\theta, $$при чему је gμν = 0 када μ ≠ ν, израчунавамо Кристофелове симболе:
$$ \Gamma_{\mu\nu}^\alpha = \frac12 g^{\alpha\beta}(\partial_\mu g_{\nu\beta} + \partial_\nu g_{\mu\beta} - \partial_\beta g_{\mu\nu}). $$То су, једини различити од нуле:
$$ \Gamma_{tt}^r = \frac{M/r}{r - 2M/r}, \quad \Gamma_{rr}^t = \frac{M/r^2}{1 - 2M/r}, $$ $$ \Gamma_{\varphi\varphi}^\theta = -\sin\theta\cos\theta, \quad \Gamma_{\theta\varphi}^\varphi = \Gamma_{\varphi\theta}^\varphi = \text{ctg}\, \theta. $$Ове доње већ смо израчунавали за сферу изван гравитације (Sphere II, 3). Затим то можемо уврштавати у Ајнштајнове опште једначине (Relativity II, 2) и проверити да су оне тачне. Шварцшилд је радио обрнуто, полазио је од општих једначина релативности и, апроксимирајући тамо где је то имало смисла на слабија (тзв. Њутнова) поља, дошао до овог метричког интервала.
4. Међутим, овај приступ баца једно додатно светло на исту гравитацију о којем сам писао раније, препознаћете, а сада на помало другачији начин. Гравитационо поље је ствар кретања, не пролажења тела поред простора, него кроз време и то спорије од празније околине. Свако кретање постоји као померање других система у простору и одлазак у нашу прошлост, али у гавитационом пољу имамо и одласке околине у текућу будућност, наше заостајање за њима у времену. Разлика тих „брзина времена“ удаљава нас од даљине и „вуче“ ближе јачем пољу, оно нас сустиже. Опет, покреће нас разлика времена, та универзална тежња непокретности, односно начело минимализма.
Christoffel I » eng
Питање: Да ли су Кристофелови симболи тензори?
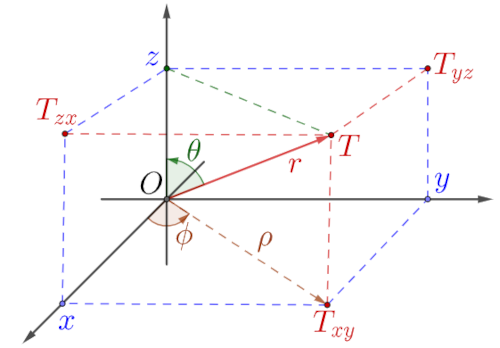
Одговор: Не. Ови симболи $\Gamma_{\mu\nu}^\alpha$ су неизбежни у тензорском рачуну, али нису тензори. Тензори могу бити коваријантни или контра-варијантни, према начину како се преводе из система у систем координата, али Кристофелови симбили нису ни једно од тих.
1. На слици десно видимо два најпопуларнија 3-дим система координата на којима ћу прво објаснити ове трансформације, а затим и Кристофелове симболе. То су Декартов правоугли (Oxyz) и сферни (Orθϕ) такође ортогоналан. Отуда, код оба су мешовити метрички тензори gμν нуле:
dℓ² = dx² + dy² + dz², dℓ² = dr² + r²dθ² + r²sin²θ dϕ².
Инфинитезимална дужина dℓ иста је у оба система координата, па је у та два система на слици и дужина r = OT једнака. Када фиксирамо z = 0, тј. θ = π/2, ови системи постају 2-дим Декартов правоугли (Oxy) и поларни (Oρϕ), такође оба ортогоналних координата.
2. Тензорски рачун је нешто најбоље што имамо у анализи и аналитичкој геометрији управо због заснивања на одржавању инваријанти, одређених вредности које се не мењају при промени координата. Типични вектори у физици су контраваријантни тензори (ранга 1). Вектор померања dxμ, тј. диференцијал положаја контраваријантни је тензор и зато их пишемо са горњим индексима.
Градијент скаларног поља, ∇Φ = ∂μΦ коваријантни је тензор, а такве су и линеарне функционеле (Riesz Lemma) које пресликају векторе у скаларе. Метрички тензор gμν је два пута коваријантан, а инверзни gμν је два пута контраваријантан тензор. На одређене начине тумачене такве величине не мењају се различито записиване, попут идеја у различитим језицима. Кристофелове симболе користимо да препознајемо те њихове различите записе и они зато не могу бити тензори.
3. Прецизније речено, свака величина која се током промене координата трансформише попут координатних диференцијала је контраваријантни тензор. На пример, када је x1, x2, ..., xn један запис, а y1, y2, ..., yn други за неке исте величине (инваријанте), у случају низа функција биће:
$$ y^\mu = f^\mu(x^1, x^2, ..., x^n), \quad \mu \in \{1, 2, ..., n\}, $$ $$ dy^\mu = \frac{\partial f^\mu}{\partial x^\nu} dx^\nu, \quad \nu \in \{1, 2, ..., n\} $$и то су те контраваријантне трансформације. Подразумева се сабирање по поновљеном горњем и доњем индексу.
На пример, на горњој слици, познате функције:
x = r sin θ cos ϕ, y = r sin θ sin ϕ, z = r cos θ,
диференцирањем дају:
dx = sin θ cos ϕ dr + r cos θ cos ϕ dθ - r sin θ sin ϕ dϕ, dy = sin θ sin ϕ dr + r cos θ sin ϕ dθ + r sin θ cos ϕ dϕ, dz = cos θ dr - r sin θ dθ.
Квадрирањем па сабирањем и сређивањем ових једнакости добиће се горњи (1) интервали, који тада представљају једнаке вредности dℓ, или инваријанте. Проверите!
4. Базни вектори обе стране ових система координата ортогонални су и често их пишемо са шеширом на координатама. Скаларним множењем базних вектора добијамо метричке тензоре, па је:
$$ g_{rr} = \hat{r}\cdot\hat{r} = 1, \quad g_{\theta\theta} = \hat{\theta}\cdot\hat{\theta} = r^2, \quad g_{\phi\phi} = \hat{\phi}\cdot\hat{\phi} = r^2\sin\theta, $$што читамо из горњег интервала сферног система. Сабирањем базних вектора, њиховим линеарним комбинацијам представљамо све остале векторе датог простора, на пример:
$$ \vec{v} = \beta_r \hat{r} + \beta_\theta\hat{\theta} + \beta_\phi\hat{\phi}, $$где су βr, βθ и βϕ скалари (реални или комплексни бројеви). Међутим, ако се вратимо на горње функције и трансформације координата, у општијем случају биће:
$$ \vec{y} = B^r\hat{r} + B^\theta\hat{\theta} + B^\phi\hat{\phi}, $$где су сада Bμ = Bμ(r, θ, ϕ) функције координата, истих ознака μ ∈ {r, θ, ϕ}. Наставимо ли радити првенствено на сферним координатама, згодно ове базне векторе нумеришемо и пишемо:
$$ \hat{r} = \vec{b}_1, \quad \hat{\theta} = \vec{b}_2, \quad \hat{\phi} = \vec{b}_3, $$а ови Bμ су са индексима μ ∈ {1, 2, 3}. Нотације су важне у рачуну тензора. Тако можемо писати извод збира производа:
$$ \frac{\partial \vec{y}}{\partial r} = \frac{\partial B^\mu}{\partial r}\vec{b}_\mu + B^\mu\frac{\partial \vec{b}_\mu}{\partial r} $$и слично за изводе остале две координате. Сажето све три:
$$ \frac{\partial \vec{y}}{\partial \eta^\nu} = \frac{\partial B^\mu}{\partial \eta^\nu}\vec{b}_\mu + B^\mu\frac{\partial \vec{b}_\mu}{\partial \eta^\nu}, \quad \eta = 1, 2, 3. $$Ове ета су сферне координате. Приметите нешто још важније, да се базни вектори трансформишу као коваријантни тензори. Затим, други сабирци садрже промене базних вектора по координатама.
5. У случају Декартових координата, на пример, $\vec{x} = 2\vec{a}^1 + 3\vec{a}^2 - \vec{a}^3$, биће у свакој тачки простора константно померање (2, 3, -1), два апсцисом, три ординатом и једно доле, корака базних вектора $\vec{a}^\mu$, а одговарајући изводи по координатама $\partial \vec{a}_\mu/\partial \xi^\nu$ су сви нуле. Међутим, у сферном систему нису сви $\partial \vec{b}_\mu/\partial \eta^\nu$ нуле. Лакше то видимо у поларном систему (z = 0 и θ = π/2):
$$ x = r\cos \phi, \quad y = r\sin\phi, $$ $$ \vec{b}_r = \frac{\partial x}{\partial r}\vec{a}_x + \frac{\partial y}{\partial r}\vec{a}_y, \quad \vec{b}_\phi = \frac{\partial x}{\partial \phi}\vec{a}_x + \frac{\partial y}{\partial \phi}\vec{a}_y, $$ $$ \vec{b}_r = \cos\phi\, \vec{a}_x + \sin\phi\, \vec{a}_y, \quad \vec{b}_\phi = -r\sin\phi\, \vec{a}_x + r\cos\phi\, \vec{a}_y, $$ $$ \frac{\partial \vec{b}_r}{\partial r} = 0, \quad \frac{\partial \vec{b}_r}{\partial \phi} = \frac{\partial \vec{b}_\phi}{\partial r} = \frac{1}{r}\vec{b}_\phi, \quad \frac{\partial \vec{b}_\phi}{\partial \phi} = -r\, \vec{b}_r. $$Слично ћемо наћи и за сферни систем, тамо се такође дешавају промене базних вектора. Са изузетком Декартових координата, ово значи да има смисла уводити додатке, коефицијенте прираштаја уз базне векторе:
$$ \frac{\partial \vec{b}_\mu}{\partial \eta^\nu} = \Gamma_{\mu\nu}^\alpha \vec{b}_\alpha, \quad \alpha = 1, 2, ... $$Ови „непознати“ коефицијенти $\Gamma_{\mu\nu}^\alpha$ управо су Кристофелови симболи. Из горњег читамо:
$$ \Gamma_{\phi\phi}^r = -r, \quad \Gamma_{r\phi}^\phi = \Gamma_{\phi r}^\phi = \frac{1}{r}, $$за поларне координате. Израчунајмо сада ово за сферне координате.
Jacobian » eng
Питање: Постоји ли неко опште упутство како да трансформишем базне векторе?
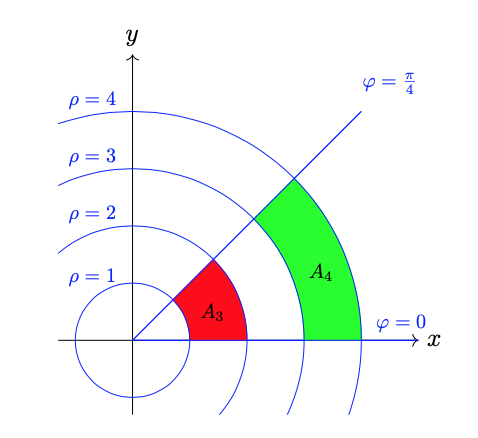
Одговор: Да, постоји „упутство“ и оно је Јакобијан, рецимо. Просто речено, трансформишемо ли два система координата, попут Oxy у Orφ на слици лево, сабирамо све прираштаје (векторе базе) првог система да би се добијао један по један прираштај (вектор базе) из другог. Као код сабирања вектора сила по компонентама, ширине и висине паралелограма, да бисмо добили дијагоналу, резултантни вектор. У процени брзине тражи се извод пута по времену, тако и овде прираштаји су изводи првих координата по другима. Управо то ради Јакобијан.
1. Код трансформације базних вектора (уобичајено пишемо са шеширом) Картезијевих у сферне координате користите (транспоновану) Јакобијеву матрицу: $$ \begin{pmatrix} \hat{r} \\ \hat{\theta} \\ \hat{\phi} \end{pmatrix} = \begin{pmatrix} \frac{\partial x}{\partial r} & \frac{\partial y}{\partial r} & \frac{\partial z}{\partial r} \\ \frac{\partial x}{\partial \theta} & \frac{\partial y}{\partial \theta} & \frac{\partial z}{\partial \theta} \\ \frac{\partial x}{\partial \phi} & \frac{\partial y}{\partial \phi} & \frac{\partial z}{\partial \phi}\end{pmatrix} \begin{pmatrix} \hat{x} \\ \hat{y} \\ \hat{z} \end{pmatrix}. $$
Већ по начину такве трансформације препознајемо да су базни вектори коваријантни тензори. Познајући координате (Christoffel I, 3), налазимо парцијалне изводе и формирамо $\hat{b}_\mu = J_\mu^\nu\hat{a}_\nu$ и матричну једнакост:
$$ \begin{pmatrix} \hat{r} \\ \hat{\theta} \\ \hat{\phi} \end{pmatrix} = \begin{pmatrix} \sin\theta\cos\phi & \sin\theta \sin\phi & \cos\theta \\ r\cos\theta\cos\phi & r\cos\theta \sin\phi & -r\sin\theta \\ -r\sin\theta\sin\phi & r\sin\theta\cos\phi & 0 \end{pmatrix} \begin{pmatrix} \hat{x} \\ \hat{y} \\ \hat{z} \end{pmatrix}. $$Како детерминанта ове матрице није нула, $|J| = \det(J_\mu^\nu) = r^2\sin\theta$, то постоји инверзно пресликавање, сферних у Картезијеве базне векторе.
2. Иначе је инверзнa матрицa адјунгована од кофактора дате и подељена детерминантом, па је таква и J-1 : b → a те J : a → b. Важно је да производ њих две буде јединична матрица, J-1J = JJ-1 = I. Дакле, транспонованој:
$$ J^\top = \begin{pmatrix} \sin\theta\cos\phi & r\cos\theta\cos\phi & -r\sin\theta\sin\phi \\ \sin\theta\sin\phi & r\cos\theta\sin\phi & r\sin\theta\cos\phi \\ \cos\theta & -r\sin\theta & 0 \end{pmatrix} $$коефицијенте замењујемо кофакторима и делимо детерминантом:
$$ \frac{1}{|J|}\text{Adj}(J) = \frac{1}{r^2\sin\theta} \begin{pmatrix} r^2\sin^2\theta\cos\phi & r\sin\theta\cos\theta\cos\phi & -r\sin\phi \\ r^2\sin^2\theta\sin\phi & r\sin\theta\cos\theta\sin\phi & r\cos\phi \\ r^2\sin\theta\cos\theta & -r\sin^2\theta & 0 \end{pmatrix}. $$Инверзна матрица горњој Јакобијевој је:
$$ J^{-1} = \begin{pmatrix} \sin\theta\cos\phi & \frac{1}{r}\cos\theta\cos\phi & -\frac{1}{r}\frac{\sin\phi}{\sin\theta} \\ \sin\theta\sin\phi & \frac{1}{r}\cos\theta\sin\phi & \frac{1}{r}\frac{\cos\phi}{\sin\theta} \\ \cos\theta & -\frac{1}{r}\sin\theta & 0 \end{pmatrix}. $$Резултат проверите множењима, J-1J = JJ-1 = I. Приметимо да инверзну матрицу у овом случају можемо и погодити, наћи без израчунавања, јер редови дате су ортогонални вектори интензитета редом 1, r и r sin θ, док су колоне инверзне исти дељени детерминантом. Већ стога су производи одговарајућих јединице, а погрешних нуле, како је потребно јединичној матрици. У даљем тражењу Кристофелових симбола, тада Картезијевог система, треба и превод (r, θ, ϕ) → (x, y, z). Међутим, ово нећемо радити зато што знамо да су тражени симболи картезијевог система нуле.
3. Вратимо се на наставак (1). Тражимо Кристофелове симболе сферних координата тако што израчунавамо брзине промена базних вектора по припадним варијаблама:
$$ \frac{\partial \hat{r}}{\partial r} = \frac{\partial}{\partial r}(\sin\theta\cos\phi\, \hat{x} + \sin\theta \sin\phi\, \hat{y} + \cos\theta\, \hat{z}) = 0, $$ $$ \frac{\partial \hat{r}}{\partial \theta} = \frac{1}{r}\, \hat{\theta}, \quad \frac{\partial \hat{r}}{\partial \phi} = \frac{1}{r}\, \hat{\phi}, $$ $$ \frac{\partial \hat{\theta}}{\partial r} = \frac{\partial}{\partial r}(r\cos\theta\cos\phi\, \hat{x} + r\cos\theta \sin\phi\, \hat{y} - r\sin\theta\, \hat{z}) = \frac{1}{r}\, \hat{\theta}, $$ $$ \frac{\partial \hat{\theta}}{\partial \theta} = -r\, \hat{r}, \quad \frac{\partial \hat{\theta}}{\partial \phi} = \frac{\cos\theta}{\sin\theta}\hat{\phi}, $$ $$ \frac{\partial \hat{\phi}}{\partial r} = \frac{\partial}{\partial r} (-r\sin\theta\sin\phi\, \hat{x} + r\sin\theta\cos\phi\, \hat{y}) = \frac{1}{r}\, \hat{\phi}, $$ $$ \frac{\partial \hat{\phi}}{\partial \theta} = \frac{\cos\theta}{\sin\theta}\hat{\phi}, \quad \frac{\partial \hat{\phi}}{\partial \phi} = -r\sin^2\theta\, \hat{r} - \sin\theta \cos\theta\, \hat{\theta}. $$Овај последњи добијамо укључујући (2) инверзну трансформацију:
$$ \hat{z} = \cos\theta\, \hat{r} - \frac{1}{r}\sin\theta\, \hat{\theta} $$у извод:
$$ \frac{\partial \hat{\phi}}{\partial \phi} = -r\sin\theta\cos\phi\, \hat{x} - r\sin\theta\sin\phi\, \hat{y} = -r\,\hat{r} + r\cos\theta\, \hat{z} = $$ $$ = -r\, \hat{r} + r\cos^2\theta\, \hat{r} - \sin\theta\cos\theta\, \hat{\theta} = -r(1 - \cos^2\theta)\, \hat{r} - \sin\theta\cos\theta\, \hat{\theta}, $$а то постаје горе записани резултат.
4. Дефинисали смо промене промена базних вектора (Christoffel I, 5):
$$ \frac{\partial \hat{b}_\mu}{\partial \eta^\nu} = \Gamma_{\mu\nu}^\alpha \hat{b}_\alpha = \Gamma_{\mu\nu}^1 \hat{b}_1 + \Gamma_{\mu\nu}^2 \hat{b}_2 + \Gamma_{\mu\nu}^3 \hat{b}_3, $$тако да је за μ, ν ∈ {r, θ, ϕ} и обзиром на ове изводе, тим редом:
$$ \Gamma_{r\theta}^\theta = \frac{1}{r}, \quad \Gamma_{r\phi}^\phi = \frac{1}{r}, $$ $$ \Gamma_{\theta r}^\theta = \frac{1}{r}, \quad \Gamma_{\theta\theta}^r = -r, \quad \Gamma_{\theta\phi}^\phi = \text{ctg}\, \theta, $$ $$ \Gamma_{\phi r}^\phi = \frac{1}{r}, \quad \Gamma_{\phi\theta}^\phi = \text{ctg}\,\theta, \quad \Gamma_{\phi\phi}^r = -r\sin^2\theta, \quad \Gamma_{\phi\phi}^\theta = -\sin\theta\cos\theta, $$а сви остали коефицијенти, Кристофелови симболи, су нуле. Претходни индекси 1, 2 и 3 овде су редом r, θ и ϕ. Вратимо их у прегледније матрице:
$$ \Gamma^1 = \begin{pmatrix} 0 & 0 & 0 \\ 0 & -r & 0 \\ 0 & 0 & -r\sin^2\theta \end{pmatrix}, $$ $$ \Gamma^2 = \begin{pmatrix} 0 & \frac{1}{r} & 0 \\ \frac{1}{r} & 0 & 0 \\ 0 & 0 & -\sin\theta\cos\theta \end{pmatrix} $$ $$ \Gamma^3 = \begin{pmatrix} 0 & 0 & \frac{1}{r} \\ 0 & 0 & \text{ctg}\,\theta \\ \frac{1}{r} & \text{ctg}\,\theta & 0 \end{pmatrix}. $$Међутим, ово није уобичајен начин налажења Кристофелових симбола.
Hyperspace II » eng
Питање: Каква је веза између ових Јакобијана и метричких тензора?
Одговор: Упознајмо ту (Jacobian) повезаност на поједностављеним мада општим трансформацијама Лоренца (Hyperspace, 3):
$$ \begin{cases} dx_1 = \gamma^{-1}\gamma_0(dy_1 + \beta\, dy_0), \\ dx_0 = \gamma\gamma_0(\beta\, dy_1 + dy_0). \end{cases} $$Оне су овде само мало другачије написане. Према датим упутама (Простор-Време, стр. 95), такви коефицијенти могу бити:
$$ \gamma = \frac{1}{\sqrt{1 - \frac{2GM}{rc^2}}}, \quad \gamma_0 = \frac{1}{\sqrt{1 - \beta^2}}, \quad \beta = \frac{v}{c}, $$где је G гравитациона константа, M је маса гравитационог тела центра за r = y1 удаљеног од (мањег) тела, у слободном паду у гравитационом пољу, у тренутку t где је y0 = ct пут који светлост пређе за ово време. Почетна је брзина падајућег тела v, а c је брзина светлости у вакууму. Када је M = 0, тада је γ = 1, па је:
$$ dx_1 = \frac{dy_1 - cdy_0}{\sqrt{1 - \frac{v^2}{c^2}}}, \quad dx_0 = \frac{-\frac{v}{c}dy_1 + dy_0}{\sqrt{1 - \frac{v^2}{c^2}}}, $$а то су познате Лоренцове трансформације. Зато се горње могу називати генералисаним Лоренцовим трансформацијама.
1. Пример. Покажимо да је:
ds² = γ² dx1² - γ-2 dx0² = dy1² - dy0²,
да ове трансформације метрику гравитације заиста преводе у метрику равног простора, у инерцијалну метрику.
Доказ: Подсећам, x0 = ct и y0 = ct'. Уврштавањем налазимо:
$$ ds^2 = \frac{dr^2}{1 - \frac{2GM}{rc^2}} - \left(1 - \frac{2GM}{rc^2}\right)c^2dt^2 = \gamma^2dx_1^2 - \gamma^{-1}dx_0^2 = $$ $$ = \gamma^2[\gamma^{-1}\gamma_0(dy_1 + \beta\, dy_0)]^2 - \gamma^{-2}[\gamma\gamma_0(\beta\, dy_1 + dy_0)]^2 $$ $$ = \gamma_0^2(dy_1^2 + 2\beta dy_1dy_0 + \beta^2dy_0^2)^2 - \gamma_0^2(\beta^2dy_1^2 + 2\beta dy_1dy_0 + dy_0^2) $$ $$ = \gamma_0^2(1-\beta^2)dy_1^2 - \gamma_0^2(1-\beta^2)dy_0^2 $$ $$ = dy_1^2 - dy_0^2. $$А то је и требало показати. ∎
2. Овде x1 → y1 пресликава удаљености (r) од центра гравитације (првог и другог система координата), да би x0 → y0 биле дужине (ct) које светлост пређе за дато време. Угловне координате (θ, ϕ) можемо додати накнадно. Дате трансформације y → x имају детерминанту 1, што је лако проверити, а инверзне (x → y) је лако прерачунати:
$$ \begin{cases} dy_1 = \gamma\gamma_0\, dx_1 - \beta\gamma^{-1}\gamma_0\, dx_0, \\ dy_0 = -\beta\gamma\gamma_0\, dx_1 + \gamma^{-1}\gamma_0\, dx_0. \end{cases} $$То нам је корисно за наставак, јер радимо са диференцијалима:
$$ dx_1 = \frac{\partial x_1}{\partial y_1}dy_1 + \frac{\partial x_1}{\partial y_0}dy_0, \quad dx_0 = \frac{\partial x_0}{\partial y_1}dy_1 + \frac{\partial x_0}{\partial y_0}dy_0, $$ $$ dy_1 = \frac{\partial y_1}{\partial x_1}dy_1 + \frac{\partial y_1}{\partial x_0}dy_0, \quad dy_0 = \frac{\partial y_0}{\partial x_1}dx_1 + \frac{\partial y_0}{\partial x_0}dx_0. $$Непосредно читамо:
$$ \frac{\partial x_1}{\partial y_1} = \gamma^{-1}\gamma_0, \quad \frac{\partial x_1}{\partial y_0} = \beta\gamma^{-1}\gamma_0, \quad \frac{\partial x_0}{\partial y_1} = \beta\gamma\gamma_0, \quad \frac{\partial x_0}{\partial y_0} = \gamma\gamma_0, $$ $$ \frac{\partial y_1}{\partial x_1} = \gamma\gamma_0, \quad \frac{\partial y_1}{\partial x_0} = -\beta\gamma^{-1}\gamma_0, \quad \frac{\partial y_0}{\partial x_1} = -\beta\gamma\gamma_0, \quad \frac{\partial y_0}{\partial x_0} = \gamma^{-1}\gamma_0. $$Добили смо парцијалне изводе који дефинишу Јакобијане и метричке тензоре, сваки на свој начин.
3. Дефинишемо поменуте Јакобијане:
$$ J^{-1} = \begin{pmatrix} \gamma\gamma_0 & -\beta\gamma\gamma_0 \\ -\beta\gamma^{-1}\gamma_0 & \gamma^{-1}\gamma_0 \end{pmatrix}, \quad J = \begin{pmatrix} \gamma^{-1}\gamma_0 & \beta\gamma\gamma_0 \\ \beta\gamma^{-1}\gamma_0 & \gamma\gamma_0 \end{pmatrix}, $$Ови пресликавају јединичне векторе ($\hat{x} = J^{-1}\hat{y}$ и $\hat{y} = J\hat{x}$), редом:
$$ \begin{pmatrix} \hat{x}_1 \\ \hat{x}_0 \end{pmatrix} = \begin{pmatrix} \frac{\partial y_1}{\partial x_1} & \frac{\partial y_0}{\partial x_1} \\ \frac{\partial y_1}{\partial x_0} & \frac{\partial y_0}{\partial x_0} \end{pmatrix} \begin{pmatrix} \hat{y}_1 \\ \hat{y}_0 \end{pmatrix}, \quad \begin{pmatrix} \hat{y}_1 \\ \hat{y}_0 \end{pmatrix} = \begin{pmatrix} \frac{\partial x_1}{\partial y_1} & \frac{\partial x_0}{\partial y_1} \\ \frac{\partial x_1}{\partial y_0} & \frac{\partial x_0}{\partial y_0} \end{pmatrix} \begin{pmatrix} \hat{x}_1 \\ \hat{x}_0 \end{pmatrix}. $$Те две матрице су инверзне, J-1J = JJ-1 = I, јер γ0²(1 - β²) = 1. Прва је секундарна, друга је примарна и обе нам требају. Приметимо да све диференцијале и наведене трансформације пресликавамо сличним, транспонованим и замењеним Јакобијанима, редом:
$$ \begin{pmatrix} dy_1 \\ dy_0 \end{pmatrix} = \begin{pmatrix} \frac{\partial y_1}{\partial x_1} & \frac{\partial y_1}{\partial x_0} \\ \frac{\partial y_0}{\partial x_1} & \frac{\partial y_0}{\partial x_0} \end{pmatrix} \begin{pmatrix} dx_1 \\ dx_0 \end{pmatrix}, \quad \begin{pmatrix} dx_1 \\ dx_0 \end{pmatrix} = \begin{pmatrix} \frac{\partial x_1}{\partial y_1} & \frac{\partial x_1}{\partial y_0} \\ \frac{\partial x_0}{\partial y_1} & \frac{\partial x_0}{\partial y_0} \end{pmatrix} \begin{pmatrix} dy_1 \\ dy_0 \end{pmatrix}. $$Базе се трансформишу као коваријантни тензори, међутим координате трансформишемо као контраваријантне тензоре.
4. Метрички тензори су коефицијенти испред диференцијала у изразу за интервал (1. Пример). Када пређемо на доследно означавање координата dx4 = idx0 и dy4 = idy0, јер диференцијали су контраваријантни тензори и користимо имагинарну јединицу ради прегледности, i² = -1. Ти изрази ће бити уређенији. Дакле, ево како су тензори gμν везани за Јакобијане:
ds² = (dy1)² + (dy4)² =
$$ = \left(\frac{\partial y^1}{\partial x^1}dx^1 + \frac{\partial y^1}{\partial x^4}dx^4\right)^2 + \left(\frac{\partial y^4}{\partial x^1}dx^1 + \frac{\partial y^4}{\partial x^4}dx^4\right)^2. $$Ово квадрирамо и пишемо краће ознаке извода, ∂j yk = ∂yk/∂xj, надајући се да ће изрази бити згоднији за даље математичке операције:
ds² = [(∂1y1)² (dx1)² + ∂1y1∂4y1 dx1dx4 + ∂4y1∂1y1 dx4dx1 + (∂4y1)² (dx4)²] + + [(∂1y4)² (dx1)² + ∂1y4∂4y4 dx1dx4 + ∂4y4∂1y4 dx4dx1 + (∂4y4)² (dx4)²],
ds² = g11 (dx1)² + g14 dx1dx4 + g41 dx4dx1 + g44 (dx4)².
То исто пишемо скраћено:
ds² = ∑α ∂μyα∂νyα dxμdxν = gμν dxμdxν,
где се сабира по поновљеном доњем и горњем индексу, овде μ, ν ∈ {1, 4}. Такви изрази нам дају метричке тензоре. Поступак рада је добро познат и друге примере ћете лако налазити (Инваријанте).
5. У овом упознавању (2) имамо:
$$ g_{11} = \partial_1y^1\partial_1y^1 + \partial_1y^4\partial_1y^4 = (\gamma\gamma_0)^2 - (-\beta\gamma\gamma_0)^2 = \gamma^2, $$ $$ g_{14} = \partial_1y^1\partial_4y^1 + \partial_1y^4\partial_4y^4 = -i(\gamma\gamma_0)(-\beta\gamma^{-1}\gamma_0) + i(-\beta\gamma\gamma_0)(\gamma^{-1}\gamma_0) = 0, $$ $$ g_{41} = \partial_4y^1\partial_1y^1 + \partial_4y^4\partial_1y^4 = -i(\beta\gamma^{-1}\gamma_0)(\gamma\gamma_0) + i(\gamma^{-1}\gamma_0)(-\beta\gamma\gamma_0) = 0, $$ $$ g_{44} = \partial_4y^1\partial_4y^1 + \partial_4y^4\partial_4y^4 = -(-\beta\gamma^{-1}\gamma_0)^2 + (\gamma^{-1}\gamma_0)^2 = \gamma^{-2}. $$То је очекивано, јер ds² = γ² (dx1)² + γ-2 (dx4)², видели смо (1. Пример).
Perceptions IV » eng
Питање: Нисам очекивао тако необичан пример (Hyperspace II) и, друго, шта је са метричким тензором и скаларним производом базних вектора?
Одговор: Уз све добро запажање, признаћете да је ово блог са бар неком новином сваког одговора, без ранијих најава из признатих научних кругова, а није настава ђачке математике. Надам се, ово је место за инспирацију открића истина уз евентуално помињање, а не за крађу идеја. Тако ће бити и са тим „скаларним производом вектора базе“. Метричке тензоре ћу кренути објашњавати помоћу перцепције, са очекиваним наставком (мојим или неког другог). Поучан је видео Metric Tensor за објашњење које имам у виду.
1. Није могуће глобално трансформисати истински закривљени простор-време (као око планете) у раван само променом координата. Унутрашња је закривљеност стварно, неуклоњиво својство, слично томе што се сфера не може спљоштити без истезања или цепања. Међутим, могуће је имати локалну равност у маленим регионима (слободан пад, инфинитезималне околине), где би ефекти гравитације нестали, опонашали раван простор. Дакле, трансформације из претходног одговора нису одрживе за велике површине. Природа нам тиме говори да оно што је могуће сасвим малом нивоу није увек могуће у крупном плану, као и обрнуто.
2. Базни вектори $\hat{x}_\mu$ се трансформишу као коваријантни тензори, али су координате $dx^\mu$ контраваријантне, па можемо писати $d\vec{s} = \hat{x}_\mu\, dx^\mu$. Овде подразумевамо сабирање по поновљеном доњем и горњем индексу, а тај је овде μ ∈ {1, 4} док x4 = ict = ix0, па је скаларни производ:
$$ d\vec{s}\cdot d\vec{s} = ds^2 = \gamma^2 (dx^1)^2 - \gamma^{-2}(dx^0)^2, $$ $$ ds^2 = g_{\mu\nu}\,(dx^\mu)^2(dx^\nu)^2, $$у ознакама претходног одговора. Коефицијенти метричког тензора су:
$$ (g_{\mu\nu}) = \begin{pmatrix} \gamma^2 & 0 \\ 0 & \gamma^{-2} \end{pmatrix}. $$Према томе, 2-дим метрички тензор уопште можемо писати:
$$ (g_{\mu\nu}) = \begin{pmatrix} \hat{e}_1\cdot\hat{e}_1 & \hat{e}_1\cdot\hat{e}_2 \\ \hat{e}_2\cdot\hat{e}_1 & \hat{e}_2\cdot\hat{e}_2 \end{pmatrix}. $$То су скаларни производи вектора базе. Овде имамо већ поменуте y и x координате.
3. Ово се односи на физичке перцепције, на те стварности које откривамо физичким мерењима и која се дешава интеракцијама. Инваријанте као и статус кво, односно одрживост врлине су реалности (поред опажљивости и истинитости). Стога је информација перцепције важна интерпретација скаларног производа вектора. Како овде није могуће набрајати све њене важне одлике, нагласимо (објашњавао сам) само једну занимљивост.
Оно што би могло бити видљиво са становишта микро-света, није тако и са становишта макро-света, као и обрнуто. То предвиђа и закон великих бројева теорије вероватноће, делом, али овде спадају и могућности које њиме нису изражене, па и оне које нам тренутно нису познате, или нам не могу бити видљиве. На пример обилажење, тј. појава одласка микро честица у другу реалност која нама није доступна, или сличне.
4. Интригантна је изванредна тачност (па и применљивост) математичке анализе када апроксимира криве линије њиховим тангентама и локално миц-по-миц протеже на глобално. Нарочито, на пример, сада када знамо да неке криволинијске координате дефинишу нееуклидски простор који без прекида не можемо превести у еуклидски. Поред површи сфере, исту особину има и седласта површ хиперболне геометрије Ловачевског. Иако се без развлачење или кидања не могу поравнати и одређене су за сасвим различите врсте геометрија, на инфинитезималном нивоу оне су једнаке.
То је још један начин да се не разумемо. Поред јединствености опажања сваког субјекта, због јединствене информације перцепције васионе, која је последица јединствености приказивања функционеле (Riesz Lemma), имамо и стварно другачије геометрије „истог“ простор-времена сада и са становишта субјеката микро и субјеката макро-света. Овој причи теорије информације томе треба додати и реалност бесконачности, коју посебно ми не можемо физикално опажати.
Christoffel II » eng
Питање: Можете ли ми појаснити тај концепт паралелног транспорта и Кристофелових симбола у тензорском рачуну?
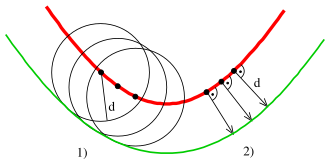
Одговор: Покушаћу. За почетак размислите о опису паралелних кривих на овој слици десно. Ако ће кружница полупречника d са центром на горњој (црвеној) да клизи по доњој (плавој) онда је удаљеност између њих две увек иста d = const. Ту су заправо две дефиниције паралелности, али нису оне циљ овог примера. Важнији су нам вектори десно који су стално окомити на горњу. Вектори окомити на њих били би тангентни те црвене крувуље. Локална околина таквих померања, ако је инфинитезимална, у низу степена ситних померања Δx, Δx², Δx³, ... одбациваће све сем првог. Овакво занемаривање је алфа и омега инфинитезималног рачуна и оно функционише.
1. Резултат тог занемаривања рецимо је да не видимо локалне промене, него само глобалне. Да на тако малом квантном нивоу нема гравитације релативности и да хипотетички гравитони имају спин 2 како не би могли интераговати са појединим фермионима (спина 1/2), или да су једначине опште релативности писане тензорима другог реда. Такође су (Geodesic) коваријантни изводи метричког тензора вредности нула:
\[ D_\ell\,g_{\mu\nu} = 0 \]што је важна карактеристика Леви-Чивита везе. Овом се везом осигурава одржање дужина и углова (дефинисаних метриком) при том паралелном транспорту и чинећи простор-време „локално равним“.
1. Коваријантни извод је поопштење извода за тензорска поља и векторе у криволинијским координатним системима. Не разликује се од обичног извода за скаларне функције нити у равном простору, или тамо где нема разлике између вектора пре и после паралелног транспорта. Ту је и једна од дефиниција Кристофелових симбола:
$$ D_\ell A^i = \frac{\partial A^i}{\partial x^\ell} + A^k\Gamma_{k\ell}^i, $$где $A^k\Gamma_{k\ell}^i$ одређује промену вектора $A^i$ у различитим тачкама простора у смеру ℓ-те координате.
3. Рецимо, у кретању низ x1-ту координату коваријантни извод вектора има Кристофелове симболе нуле, док год се базни вектор те коориднате $\hat{e}_1$ не мења. Међутим, мењање базног вектора додаје промене изводу, па је битан само интензитет $\|\hat{e}_1\| = e_1$ и имамо редом:
$$ \frac{d(A^1e_1)}{dx^1} = \frac{\partial A^1e_1}{\partial x^1} = \frac{\partial A^1}{\partial x^1}e_1 + A^1\frac{\partial e_1}{\partial x^1}, $$ $$ \frac{1}{e_1}\frac{d(A^1e_1)}{dx^1} = \frac{dA^1}{dx^1} + \frac{A^1}{e_1}\frac{de_1}{dx^1}, $$ $$ \frac{DA^1}{dx^1} = \frac{dA^1}{dx^1} + \frac{A^1}{e_1}\frac{de_1}{dx^1}, $$ $$ \frac{D_1A^1}{Dx^1} = \frac{dA^1}{dx^1} + \frac{A^1}{e_1}\frac{de_1}{dx^1}. $$Зато што је $g_{11} = \hat{e}_1\cdot\hat{e}_1 = (e_1)^2$ и dg11/dx1 = 2e1de1/dx1, можемо писати:
$$ \frac{D_1A^1}{Dx^1} = \frac{dA^1}{dx^1} + \frac{A^1}{2(e_1)^2}\frac{dg_{11}}{dx^1}, $$ $$ D_1A^1 = \frac{dA^1}{dx^1} + \frac{A^1}{2g_{11}}\frac{dg_{11}}{dx^1}. $$Контраваријантни метрички тензор gμν и коваријантни gμν инверзне су матрице, а то је овде једноставно g11 = 1/g11 и даље:
$$ D_1A^1 = \frac{dA^1}{dx^1} + A^1(\frac12g^{11}\frac{dg_{11}}{dx^1}). $$У загради је Кристофелов симбол (једини због једноставности примера), а D1A1 коваријантна деривација једно-компонентног вектора A1. Горњи случај је општи и сложенији.
4. Полазећи од претходног (2), проширимо коваријантни извод на тензор трећег реда и налазимо: $$ D_\ell\,A^i_{jk} = \partial_\ell A^i_{jk} + \Gamma^i_{\ell m}A^m_{jk} - \Gamma^m_{\ell j}A^i_{mk} - \Gamma^m_{\ell k}A^i_{jm}. $$
У случају метричког тензора који нема горњих индекса, то и (1) дају:
$$ D_k\,g_{ij} = \partial_k\,g_{ij} - \Gamma^\ell_{ki}g_{\ell j} - \Gamma^\ell_{kj}g_{il} = 0. $$Пермутирајмо индексе (i, j, k) ове једнакости у следеће три:
$$ \partial_k\,g_{ij} - \Gamma^\ell_{ki}g_{\ell j} - \Gamma^\ell_{kj}g_{i\ell} = 0, $$ $$ \partial_i\,g_{jk} - \Gamma^\ell_{ik}g_{j\ell} - \Gamma^\ell_{ij}g_{lk} = 0, $$ $$ \partial_j\,g_{ki} - \Gamma^\ell_{jk}g_{il} - \Gamma^\ell_{ji}g_{\ell k} = 0. $$Саберимо прве две и одузмимо трећу, добијамо:
$$ \partial_k\,g_{ij} + \partial_i\,g_{jk} - \partial_j\,g_{ki} = $$ $$ = (\Gamma^\ell_{ki}g_{\ell j} + \Gamma^\ell_{kj}g_{i\ell}) + (\Gamma^\ell_{ik}g_{j\ell} + \Gamma^\ell_{ij}g_{lk}) - (\Gamma^\ell_{jk}g_{il} + \Gamma^\ell_{ji}g_{\ell k}). $$Даље применимо симетрију индекса метричког тензора ($g_{ij} = g_{ji}$) и Кристофелових симбола ($\Gamma^\ell_{ij} = \Gamma^\ell_{ji}$), која поједностављује овај израз:
$$ \partial_k\,g_{ij} + \partial_i\,g_{jk} - \partial_j\,g_{ki} = 2\Gamma^\ell_{ij}g_{\ell k}. $$Помножимо ово са инверзним метричким тензором, $g_{\ell k}g^{k\ell} = \delta^\ell_\ell$, где сабирамо по k, па налазимо:
$$ \Gamma^\ell_{ij} = \frac12g^{kl}(\partial_k g_{ij} + \partial_i g_{jk} - \partial_j g_{ki}). $$То су Кристофелови симболи изражени помоћу метричког тензора.
Conserved » eng
Питање: Зашто су индекси метричког тензора и Кристофеловог симбола симетрични?
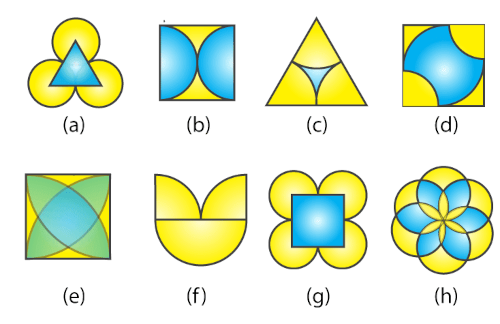
Одговор: Најкраћи одговор је, то је због локалне симетрије. Много замки крије се иза разумевања те наизглед једноставне појаве. Ова реч симетрија често се користи и збуњује и треба појаснити.
На слици лево, прва фигура (a) је са три осне симетрије и ротациом за 120°. Друга фигура (b) има две осе симетрије и ротацију 180°, па су следеће на којима можда сами уочавате симетрије. Тражите посебна геометријска пресликавања која ће одржавати удаљености тачака. Симетрије уопште нечега јесу одржавања истим тога у другим околностима. Рецимо, наука се бави са симетријама, истим појавама на различитим узорцима. Други пример, суштина истине је њена симетричност.
Симетрија је када различити процеси доведу до истог стања, такође када различити путеви воде до истог места. Другим речима, када један вектор додамо другом и добијемо исти резултат као када на други додамо први, $\vec{a} + \vec{b} = \vec{b} + \vec{a}$, такође када процес A надовежемо процесом B па добијамо исто стање као када на други надовежемо први, AB = BA. Такви примери показују ширину појма симетрија и откривају једну њену дубоку природу у закону одржања. О томе је овде реч, о одржању екуклидске геометрије у малим локалним окружењима простор-времена, за разлику од глобалног напуштања тог концепта. То је важна карактеристика Леви-Чивита везе и симетрије индекса метричког тензора као и Кристофелових симбола.
Енергија није унутрашња особина материје, него појава околности. Тако је од светлости до масивних тела енергија зависна од брзине извора, или носиоца кретања. Отуда и њена прецизна мера лагранжијан, L = Ek - Ep, разлика кинетичке и потенцијалне енергије где је ова друга ствар ширег окружења. Начело непокретности у значењу непроменљивости, односно стационарности је тежња природе у одржавању константне ове разлике, лагранжијана током кретања тела. Погледајте овај поучан видео на тему Зашто се енергија ЗАИСТА одржава, на следећој слици десно.
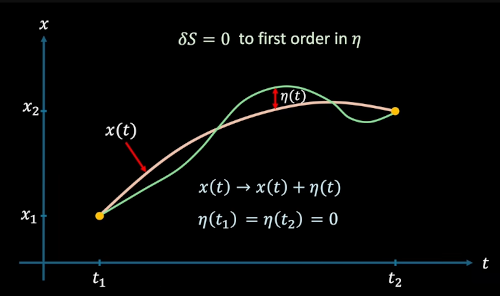
Наиме, дејство S на путу x током времена t је:
$$ S[x] = \int_{t_1}^{t_2}(E_k - E_p)\,dt, $$где је у загради лагранжијан који би за кретање по апсциси био:
$$ L = \frac12mv^2 - V(x). $$Обичај је да се потенцијал, горње Ep, у кинематици означава словом V, а m је маса датог тела и v му је брзина. Зелена линија слике је путања која није реална јер троши (интеграл акумулира) више дејства него физичка, жута путања. Производ промењене енергије и времена, dS = Ldt, оно је чега природа жели што мање. На тој основи размотримо следеће.
Информација је у структури материје а неизвесност је њена суштина. То су разлози да информација нестаје чим настаје и да она буде садржана у дејству. Због овога супстанца титра, јер је њена информација у сталном трошењу и обнављању. Са друге стране имамо симетрије, кажемо законе одржања и, са друге стране, имамо спонтану тежњу ка што мање дејства; стационарност и минимализам. Такве долазе са чешћим реализацијама вероватнијих исхода, просте тежње ка мање информативним стањима и процесима. Као каква сила одбијања од неизвесности која саму природу терорише, јер без неизвесности се не може.
Сила F на путу Δx врши рад ΔE, а иста та сила је и промена импулса Δp за време Δt, па имамо:
$$ \Delta E\,\Delta t = (F\Delta x)\,\Delta t = (\frac{\Delta p}{\Delta t}\Delta x)\,\Delta t = \Delta p\, \Delta x. $$Дакле, дејство које је производ промењене енергије за дато време једнако је промењеном импулсу на датом путу. Према релацијама неодређености ови производи величине су Планкове константе (h ≈ 6,626×10-34 m²kg/s) па, када је та мала величина битна, важни су и одговарајући комутатори, енергије са временом, односно импулса са положајем. Ово су комутатори који дефинишу вањску информацију (In and Out, 3), са тиме и присуство силе која делује. Ова сила ремети простор-време и актуелног учесника на начин да инфинитезимална околина више није равна геометрија.
Горе поменута симетрија метричког тензора па Кристофелових симбола, која произилази из третирања мале околине као незакривљене, своди се на питање комутативности којег када нема (AB - BA ≠ 0) прави проблеме општој релативности у квантној механици. Уосталом тако и „незгода“ са спином 2 гравитона за деловање на фермионе спина 1/2.
T-symmetry II » eng
Питање: Да ли је време симетрично? Молим кратак и децидан одговор.
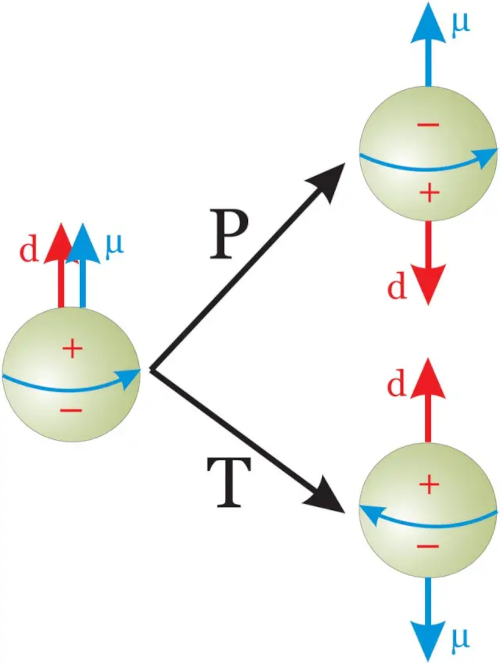
Одговор: Зависно од околности, и да и не. Као у гравитацији на питање, да ли мора то што пада негде и да падне. Оно нема тог катког и децидног одговора, јер бачени камен пада па падне на земљу, а Земља такође пада на Сунце али никако да падне.
Сви закони класичне физике, не и статистички, имају симетрију времена, јер замена тока смера времена (t → -t) не мења их. Па опет, имамо ентропију, рецимо вазу која падне и разбије се а не може се тако саставити.
Теорија информације (моја) има начело минимализма које брани враћања, али прихвата и додатне димензија времена, симетричне просторним, које то дозвољавају. Недавни одговор на слично питање (T-symmetry) подвлачи негацију, али не заборавимо и ону другу могућност — као код орбита планета.
1. Концепт минимализма илуструје глобална конвергенција. Међутим, то исто довољно демонстрирају и сами ланци Маркова, па искористимо ову могућност. Следећа матрица другог реда је стохастичка:
$$ A = \begin{pmatrix} 0,7 & 0,4 \\ 0,3 & 0,6 \end{pmatrix} $$зато што су јој сви коефицијенти ненегативни, а обе колоне збира један. Детерминанта јој је 0,3 што значи да постоји њој инверзна матрица:
$$ A^{-1} = \begin{pmatrix} 2 & -\frac43 \\ -1 & \frac73 \end{pmatrix}. $$Ова је псеудо-стохастичка. Њени су збирови колона јединице, али таква има и негативне коефицијенте.
2. Карактеристична једначина Au = λu одређује две својствене вредности λ1 = 1 и λ2 = 0,3 потом својствене векторе, рецимо у еуклидском простору (2-норме):
$$ u_1 = \begin{pmatrix} \frac45 \\ \frac35 \end{pmatrix}, \quad u_2 = \begin{pmatrix} -1/\sqrt{2} \\ +1/\sqrt{2} \end{pmatrix}. $$Заиста имају тачну карактеристичну једначину, за оба вектора, иако они нису расподеле вероватноћа: прости збирови коефицијената њима нису јединице, а додатно нису сви ненегативни. Међутим, у својој 2-норми ти су јединични:
$$ \|u_1\|_2 = \sqrt{\left(\frac45\right)^2 + \left(\frac35\right)^2} = 1, \quad \|u_2\|_2 = \sqrt{\left(-\frac{1}{\sqrt{2}}\right)^2 + \left(\frac{1}{\sqrt{2}}\right)^2} = 1. $$Када их поделимо збиром апсолутних вредности њихових коефицијената v1 = u1/(7/5) и v2 = u2/√2, постају својствени вектори исте, Av = λv, али су у згоднијој, 1-норми:
$$ v_1 = \begin{pmatrix} \frac47 \\ \frac37 \end{pmatrix}, \quad u_2 = \begin{pmatrix} -\frac12 \\ +\frac12 \end{pmatrix}. $$Оба су апсолутног збира један, али само први је расподела вероватноћа. Зашто овако опширан увод, објаснићу.
3. Покушајмо разумети смисао следеће једначине:
$$ Ax_1 = \begin{pmatrix} 0,7 & 0,4 \\ 0,3 & 0,6 \end{pmatrix} \begin{pmatrix} p_1 \\ q_1 \end{pmatrix} = \begin{pmatrix} 0,7p_1 + 0,4q_1 \\ 0,3p_1 + 0,6q_1 \end{pmatrix} = \begin{pmatrix} p_2 \\ q_2 \end{pmatrix} = x_2. $$Расподела x1 матрицом A прелази у расподелу x2. Други вектор је такође нека расподела, јер p2 + q2 = 1 и p2, q2 ≥ 0, али је ближи расподели v1, тј.
|p2 - 4/7| + |q2 - 3/7| ≤ |p1 - 4/7| + |q1 - 3/7|,
ма какав био улазни вектор x1, док год је нека расподела. На пример, ако је x1 = (0,8; 0,2)⊤, тада је x2 = (0,64; 0,36)⊤, док је v1 ≈ (0,57; 0,43)⊤. Опште доказе наводио сам раније.
На улазу (x1) су два могућа исхода, вероватноћа p1 = 0,8 и q1 = 0,2, које ће преносник A мало изобличити у шансе p2 = 0,64 и q2 = 0,36. Ту имамо 0,7 вероватноћу да ће прва порука бити тачно пренешена и вероватноћу 0,6 да ће и друга бити тачно преношена. Сметње канала (ако их има) биће у корист приближавања ових вероватноћа својственом вектору v1.
Поука је овде у примицању и конвергенцији низа x1, x2 = Ax1, x3 = Ax2, ... и уопште xk+1 = Axk, ка својственом вектору v1 дате матрице. Када имамо стохастички процес имамо и његов закон великих бројева, као у дечијој игри „глувих телефона“. Шум канала све полазне поруке своди на једну исту. Имамо неповратну глобалну конвергенцију природних процеса.
4. Укупна информација садашњости распоређује се и на прошлост, зато имамо реалност (трајање) и простор (магацин), у „очајном“ покушавању начелног минимализма да да завршну реч. Међутим, сво овакво његово настојање може бити само „пресипање шупљег у празно“ (узалудно), док би памћење некад било дуже а каткад и краће. Оно расте, бледи, нестаје, смањује се и наново настаје? Постоје мрешкања и по принципу најмањег дејства у класичној физици у својим затвореним циклусима.
Evasion » eng
Питање: Па, како је могуће избегавање „глобалне конвергенције“ и тока времена у истом смеру?
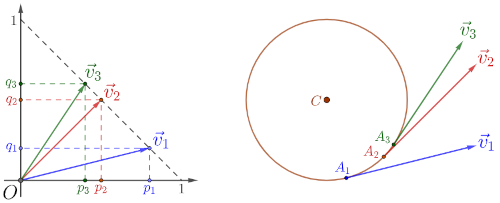
Одговор: Адаптација, примицање стања, вектора $\vec{x}_k$, за k = 1, 2, 3, ..., према доминантном својственом вектору $\vec{v}$ датог процеса $A\vec{v} = \lambda\vec{v}$ (глобална конвергенција), један је од начина сталних промена ка статусу кво. Међутим, промене су такође стања, сви ови оператори су такође врсте вектора, па исти закони минимализма важе и за њих.
1. На слици горе лево имате својствене векторе v1, v2 и v3, редом:
$$ \begin{pmatrix} 0,8 \\ 0,2 \end{pmatrix}, \quad \begin{pmatrix} 0,5 \\ 0,5 \end{pmatrix}, \quad \begin{pmatrix} 0,4 \\ 0,6 \end{pmatrix}. $$Посебно сам их бирао због округлих коефицијената и сва три су једнаких својствених вредности λ = 1, за стохастичке матрице A1, A2 и A3, редом:
$$ \begin{pmatrix} 0,9 & 0,4 \\ 0,1 & 0,6 \end{pmatrix}, \quad \begin{pmatrix} 0,6 & 0,4 \\ 0,4 & 0,6 \end{pmatrix}, \quad \begin{pmatrix} 0,4 & 0,4 \\ 0,6 & 0,6 \end{pmatrix}. $$Примећујете да се само прва колона ових матрица мења како би се мењао њен својствени вектор, али могу се мењати и обе, да би својствени вектор пратио кружницу са центром C као њен тангентни вектор, на десном делу те слике. Замишљамо да произвољна својствена стања, адапритајући себе тада актуелним процесима, трче за овим својственим векторима.
Сада можете лако и сами смишљати нестохастичке матрице, било обичне реалне, или квантне комплексне, са својственим векторима и процесима који „трче“ за њима, јер је глобална конвергенција и њихова особина. Та кружница десно може бити било која коника (права, елипса, хипербола), јер имамо узоре у орбитама планета око сунца и симетрију (најмање) три просторне са три временске димензије.
2. Открићем спина квантних честица схватили смо да ангуларни момент може бити и без окретања. Точак једном покренут наставља се окретати док га нешто не заустави, захваљујући одржању те енергије или кружног импулса. Ако не у нашем окружењу, онда у некој од псеудо-реалности та могућност одржања ангуларног момента за ток времена је стварност.
Она ће им прошлост чинити променљивом, штавише веома цикличном, много више поновљивом него што исто виђамо у свакодневним појавама (то је општа особина таласа материје), али опет, увек помало другачијом. У дугим временским периодима, у милионима горина се померају путање планета око сунца, а у још дужим у милијардама година и сами сунчеви системи настају и нестају.
3. Постоји једна ситуација у специјалној релативности о којој сам писао, не на овај начин, занимљива са становишта могућег мешања прошлости и будућности. Иначе знамо да светлост коју добијамо са веома удаљених небеских тела открива њихову прошлост у време када је кретала ка нама. При томе тела која се крећу имају релативно спорији ток времена. Када се нама приближавају имају све мање заостајање у прошлости, до самог тренутка мимоилажења у којем се две садашњости поравнају. Обрнуто, када се удаљавају, та њихова прошлост коју гледамо сва нам је даља.
Телу које нам се приближава време тече спорије од нашег и садашњости су нам све ближе до тренутка мимоилажења када се изједначе, па излази да нам стиже из будућности. Након мимоилажења, то нам тело даље иде у прошлост. Испада као да смо стигли и престигли време таквог тела.
4. Да се малим корацима могу локално неприметно напуштати глобално праве линије знамо из примера гравитације (Holonomy), али је можда за одговор овде интересантнији једна друга појава (Adaptation III). Знамо да два узастопна окомита поларизатора сасвим заустављају светлост, али да би још један између њих нагиба 45° према оба омогућио пролаз 1/4 зраке кроз све три. Штавише, дуги низ веома постепених нагиба између провог и последњег поларизатора, у крајњем, пропустиће сву светлост.
Знајући ово, не можемо бити сигурни да садашњости тела око нас на путу у своје будућности, глобално конвергирајући, заиста све имају само један једини циљ, да нас не обмањују са својом слогом док заправо миц-по-миц скрећу којекуда. Такав јединствен циљ био би апсурдан за теорију у чијој основи су различитости, претпостављене опште могућности избора. Оно што је овде занимљиво је „избегавање“ глобалне конвергенције начином варљиве непокретности, статуса кво, било инерцијалног кретања или са низом уметнутих препрека.
|
|
|