Геодезијске линије су најкраће линије између датих тачака унутар метричког простора. Краће, то су геодезици, линије које спајају дате тачке уз додатне услове. У еуклидској је равни свака од страница троугла краћа од збира остале две. То је неједнакост троугла и узимамо је за основу метрике уопште. Њоме дефинишемо метричке просторе, подразумевајући да је удаљеност d(x, y), између тачака x и y, ненегативан број, затим да је нула ако и само ако је то иста тачка (x = y) и да је удаљеност од прве до друге увек једнака удаљености од друге до прве датих тачака.
1. Најмање дејство
Оператор је изометрија када не мење интензитете вектора датог простора. Тако је у случају алгебре вектора, обичне геометрије, или метричких простора анализе. У физици, појам изометрије постаје инерција, непружање непотребних отпора и уопште принцип најмањег дејства. То је спонтаност коју помињем у теорији информације, односно начело штедљивости информације, такође појава чешћег догађања вероватнијих исхода у теорији вероватноће.
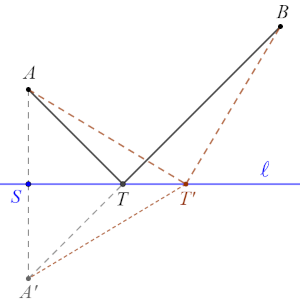
1.1. Да се природа нерадо троши узалуд добро је познато физици, јер је сву данас познату умемо извести из принципа најмањег дејства. У њеним различитим областима тај се принцип изражава на различите начине, а преламање светлости врх је међу једноставним примерима.
На слици десно, светлост путује од тачке A до B успут се одбијајући (огледајући) од праве линије ℓ у тачки T. Да тачка T ∈ ℓ заиста чини најкраћим такав пут, доказујемо на пример геометријски на следећи начин.
У средњој школи се доказује да су осне симетрије изометрије, па то можемо подразумевати. Тако је A' осно симетрична слика тачке A у односу на осу ℓ. То значи да је AS = SA', где је S = AA' ∩ ℓ. Затим претпоставимо супротно, да постоји тачка T' ∈ ℓ, таква да је пут светлости преко ње краћи од датог. То значи: AT' + T'B < AT + TB,
A'T' + T'B < A'T + TB,
а отуда A'B + T'B < A'B, јер су тачке A' - T' - B колинеарне, оне леже на истом правцу. Међутим, ово је контрадикција са „неједнакошћу троугла“, да је свака страница троугла (A'T'B) мања од збира остале две. Другим речима, полазна претпоставка је нетачна, тачно је да је пут A - T - B најкраћи, јер је тачка праве A'B, тачка T, једина са којом нема ове контрадикције.
Доказ Снеловог закона, sin α1 : sin α2 = v1 : v2, где су α1 и α2 углови отклона упадне и одбојне зраке од нормале на граничну површину редом брзина v1 и v2 таласа који се прелама, у мом прилогу Speed of light, дат је на два начина. Тригонометријом и помоћу извода. Ту је и овај доказ, који је део програма редовне наставе геометрије првих разреда гимназије.
1.2. Цилиндарске координате (Orφz) задајемо у Декартовом правоуглом систему (Oxyz), као на слици лево. Пројекција тачке T(r, φ, z) на раван Oxy је тачка T'(x, y, 0). Удаљеност r = OT', а угао φ = ∠(xOT').
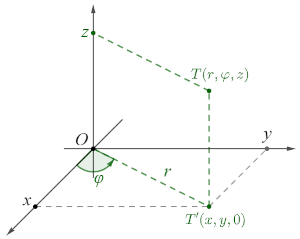
Лако налазимо:
\[ r = \sqrt{x^2 + y^2}, \quad \varphi = \text{tg}\left(\frac{y}{x}\right), \quad z = z, \] \[ x = r\cos\varphi, \quad y = r\sin\varphi, \quad z = z, \] \[ \begin{cases} dx = \cos\varphi \ dr - r\sin\varphi \ d\varphi \\ dy = \sin\varphi \ dr + r\cos\varphi \ \varphi \\ dz = dz \end{cases} \] \[ d\ell^2 = dx^2 + dy^2 + dz^2 = dr^2 + r^2d\varphi^2 + dz^2. \]То је Питагорина теорема попут раније наведене за поларне и сферне координате (1.3).
1.2.1. Замислимо цилиндар са базом у равни Oxy и центром у тачки O, константног полупречника r0. Нађимо дужину најкраће од линија цилиндра (омотача ваљка) која веже тачке A(r0, 0, 0) и B(-r0, 0, h). Померањем тачке по линији мењају се једино две координате, φ и z. Нестаје први сабирак интервала, јер диференцијал константног полупречника исчезава, dr = 0, па је удаљеност између тачака по површини цилиндра интеграл:
\[ \ell = \int_A^B d\ell = \int_0^1 \sqrt{r_0^2\dot{\varphi}^2 + \dot{z}^2}\ dt = \int_0^1 \sqrt{r_0^2\pi^2 + h^2}\ dt = \sqrt{r_0^2\pi^2 + h^2}. \]Наиме, узето је да тачка за јединично време t0 = 1 пређе пут ℓ = AB, прелазећи испружени угао крећући се константном угаоном брзином vφ = π/t0 и пењући се константном брзином vz = h/t0. Исто се добија и размотававањем цилиндра у равни правоугаоник страница h и 2rπ са тачком A у једном темену, а B на половини супротне странице која представља обим основе цилиндра.
1.2.2. Јакобијан ових трансформација формирамо као детерминанту по реду парцијалних извода:
\[ J = \begin{vmatrix} \frac{\partial x}{\partial r} & \frac{\partial x}{\partial \varphi} & \frac{\partial x}{\partial z} \\ \frac{\partial y}{\partial r} & \frac{\partial y}{\partial \varphi} & \frac{\partial y}{\partial z} \\ \frac{\partial z}{\partial r} & \frac{\partial z}{\partial \varphi} & \frac{\partial z}{\partial z} \end{vmatrix} = \begin{vmatrix} \cos\varphi & \sin\varphi & 0 \\ -r\sin\varphi & r\cos\varphi & 0 \\ 0 & 0 & 1 \end{vmatrix} = r. \]Ово нам треба, на пример, за интегрирање величина након прелазака са Декартових на цилиндарске координате, као што је наведено у прилогу о инваријантама (1.2). Рецимо да тражимо запремину дела ваљка у првом квадранту из претходног примера (1.2.1), од висине тачке A до B:
\[ \int_V \ dxdydz = \int_V J\ drd\varphi dz = \int_0^h \int_0^{\pi/2} \int_0^{r_0} r\ drd\varphi dz = \] \[ = \int_0^h \int_0^{\pi/2}\left(\frac{r^2}{2}\right)_0^{r_0}\ d\varphi dz = \frac{r_0^2}{2}\int_0^h \frac{\pi}{2}\ dz = \frac{r_0^2\pi h}{4}. \]Ово је тачно, јер знамо да је запремина ваљка r²πh, а резултат јесте четвртина тога.
1.3. Пример. Када је убрзање материјалне тачке стално усмерено ка некој фиксној тачки (O), тада је секторска брзина у односу на ту тачку као пол константна (\( \dot{s} \) = const.), као (A → B) на слици десно. То постаје Кеплеров други закон, да радијус вектор планете која обилази сунце у једнаким временима пребрише једнаке површине, изражен уопште за све централне силе.
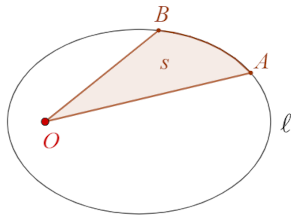
Доказ. На слици, пол O је непокретна тачка кроз коју стално пролази убрзање \( a = \dot{v} \), па су вектори убрзања \( \vec{a} \) и радијус вектор \( \vec{r} \) стално истог правца, колинеарни су. Услов колинеарности је изражен векторским производом:
\[ \vec{r}\times \vec{a} = 0, \] \[ \frac{d}{dt}(\vec{r}\times \vec{v}) = 0, \] \[ \vec{r}\times \vec{v} = \text{const}, \]а то значи да је секторска брзина константна, јер је интензитет векторског производа површина и, корак по корак, управо та коју ови потези (од OA до OB) отварају. □
Мало детаљније, поред Кеплеровог другог закона, ове се константне секторске брзине набоја гоњених централним силама могу видети у мојој скрипти Прилози I (14-15. стр. Гравитација, Поопштавање), а једно интересантно израчунавање и у прилогу Uncertainty Force. У том прилогу су приказани случајни догађаји као исходи покретани централним силама сличним гравитационим, или електричним. Бива да се за довољно велике удаљености OA и OB, и довољно мале углове ∠(AOB), или огромна убрзања a, лук AB понаша као део кружнице, иако је путања ℓ рецимо елипса.
Затим ћемо ова убрзања (изометријом) приписати силама, било реалним физичким или апстрактним простора вероватноће. У другом случају, када су неизвесности ближе O гушће, сила је одбојна, а ако су ређе, сила је привлачна. Поставимо око центра силе Гаусову површ рецимо једнаких потенцијала, која зато не мора бити тачна сфера, па ћемо добити „геодезијске површи“. Оне су као изолиније дуж којих непрекидно поље има константну вредност, али су релативне обзиром на начин кретања материјалне тачке. Свако од небеских тела се око сунца креће инерцијално исцртавајући путање које се могу сећи.
Другачији приступ „силама вероватноће“ био би да замислимо потег OA као вектор који пребројава и смешта у одређене чланове свог низа реализоване исходе у све већем броју понављања неке расподеле вероватноће. Те статистичке вероватноће, фиксне силе O, постају све ближе стварним вероватноћама, неком правцу OP, са све већим бројем понављања опита. Вектор потега OA тако постаје све дужи али и све ближи неком правцу аналогног вектора стварних вероватноћа. Према Чебишевљевој неједнакости, он тада описује хиперболу, путањu одбојних набоја од централне фиксне силе (Прилози I, Конике).
Следећи пример је прилог блогу (Squeezed), који сам избацио из његовог садржаја ценећи му прорачун претешким за тамошње мало популарније објашњење. Уосталом он је наставак теме овог примера.
1.4. Пример. Израчунати путању честице масе m и наелектрисања e која улеће окомито на хомогено магнетно поље B брзином v0.
Решење: Зна се да је сила која на честицу делује у магнетном пољу \( \vec{F} = e(\vec{v} \times \vec{B}) \). Занемарујући друге утицаје, векторске једначине кретања дају:
\[ \ddot{\vec{r}} = \frac{e}{m}(\vec{v}\times \vec{B}) = \frac{e}{m}B(-\dot{x}\vec{j} + \dot{y}\vec{i}), \] \[ \ddot{x} = \frac{e}{m}B\dot{\vec{y}}, \quad \ddot{y} = -\frac{e}{m}B\dot{x}, \quad \ddot{z} = 0. \]Постављена је почетна брзина дуж апсцисе и видимо да се кретање одвија у равни Oxy, те ż = 0 и z = 0. Делећи другу једначину првом, налазимо:
\[ \frac{\ddot{y}}{\ddot{x}} = \frac{d\dot{y}}{d\dot{x}} = - \frac{x}{y}, \quad \dot{x}d\dot{x} + \dot{y}d\dot{y} = 0, \]што значи ẋ² + ẏ² = v0². Интензитет брзине честице не мења се и ходограф брзине је круг. Сменом
\[ \dot{x} = \sqrt{v_0^2 - \dot{y}^2} \]у претходну другу једначину, налазимо:
\[ \frac{d\dot{y}}{dt} = -\frac{e}{m}B\sqrt{v_0^2 - \dot{y}^2}, \] \[ \frac{dy}{\sqrt{v_0^2 - \dot{y}^2}} = -\frac{e}{m}B\ dt, \] \[ \arcsin\frac{\dot{y}}{v_0} = -\frac{e}{m}Bt + C, \]где је интеграциона константа C = 0 одређена брзином ẏ = 0 у почетном тренутку. Отуда:
\[ \dot{x} = v_0 \cos\frac{eBt}{m}, \quad \dot{y} = -v_0\sin\frac{eBt}{m}, \] \[ x = \frac{mv_0}{eB}\sin\frac{eBt}{m}, \quad y = -\frac{mv_0}{eB}\left(1 - \cos\frac{eBt}{m}\right). \]Дакле, трајекторија честице је кружница полупречника mv0/eB која пролази кроз координатни почетак, кроз почетни положај честице. □
Када је јаче окомито поље B мањи је полупречник кружења честице, а обзиром на њену константну укупну брзину, њени периоди опходње су краћи, фреквенције су јој веће. Кинетичка енергија остаје иста, али са јачим пољем B честица је „живља“, она нам том убрзаношћу саопштава своје веће стање енергије. Кретање честице тиме мења и вредности информације (Communicator II) система.
Подсећам, помоћу e-симбола можемо доћи до „поопштених комутатора“ када приметимо мешовити производ вектора n-димензионалног векторског простора у изразу n-дим „запремине“
\[ V(n) = e^{i_1i_2...i_n} a_{1i_1}a_{2i_2}...a_{ni_n} \]коју разапињу вектори a.1, a.2, ..., a.n иначе ступци (врсте) детерминанте n-тог реда коју такав израз представља. У случају n = 2 та „запремина“ је површина и комутатор:
\[ V(2) = e^{ij}a_{1i}a_{2j} = a_{11}a_{22} - a_{21}a_{12} = [\textbf{a}_{.1}, \textbf{a}_{.2}]. \]У случају n = 3 то је позната запремина изразом детерминанте трећег реда мешовитог производа три вектора V(3) = a.1⋅(a.2×a.3). У случају бројева n = 4 и већих, то је „запремина“ вишедимензионалног и апстрактног простора. То је најмање што се може, а да нас ипак информише о свом постојању.
Следећи пример служи да видимо ротацију саму по себи, рецимо неометаног инерцијалног система у непрестаној ротацији, као кондензатор енергије, или информације. Коментар је након израчунавања.
1.5. Пример (ротација ротације). Тачка масе m је на ивици диска полупречника a који се равномерно окреће око свог центра C, а који се такође обрће у хоризонталној равни константном угаоном брзином ω око своје тачке O. Показати да њено кретање опонаша форму математичког клатна.
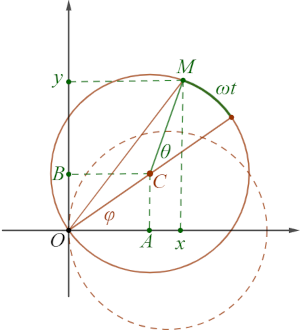
Решење: На слици лево видимо да је φ = ωt. Нека буде OC = a, што не умањује општост, па је θ = ωt и угао ротације диска. Са слике израчунавамо:
x = OA + Ax, y = OB + By,
x = a cos ωt + a cos(ωt + θ), y = a sin ωt + a sin(ωt + θ).
Ово диференцирамо:
\[ \dot{x} = -a\omega \sin \omega t - a(\omega + \dot{\theta})\sin(\omega t + \theta), \] \[ \dot{y} = a\omega \cos \omega t + a(\omega + \dot{\theta}) \cos(\omega t + \theta). \]Кинетичка енергија T = m(ẋ² + ẏ²)/2 тачке M је:
\[ T = \frac12ma^2[\omega^2 + 2\omega(\omega + \dot{\theta})\cos\theta + (\omega + \dot{\theta})^2]. \]Лако налазимо њене изводе за израчунавање Лагранжове функције L = T - U, где овде нема промене потенцијалне енергије, U = const. То уврштавамо у Лагранжову једначину:
\[ \frac{d}{dt}\frac{\partial L}{\partial \dot{\theta}} - \frac{\partial L}{\partial \theta} = 0. \]Након сређивања, добијамо једначину ове „ротације ротације“:
\[ \ddot{\theta} + \omega^2\sin\theta = 0. \]То је и једначина њихања математичког клатна. □
По овој једначини, клатно би се стално њихало, али неће због отпора ваздуха, или трења на месту где је закачено. Исто је и са овим „кружењем кружења“ тачке M на диску и диска у равни, које у стварним условима троши енергију због разних отпора и постепено се зауставља. Међутим, фотони као и друге честице са спином неће имати таква трења и могу трајати и трајати у сличним „кружењима“, односно „њихањима“, кондензујући енергију и информацију.
Поента овог примера ипак је Ојлер-Лагранжова једначина на коју се овакве трајекторије своде, или се из ње изводе, а што је доказ очувања акције у тим кретањима. Наиме, та једначина изражава принцип најмањег дејства у физици; она се изводи из тог начела и сведочи о важењу истог оних стања (процеса) која су из ње изведена. Један од доказа ових једначина и понеке једноставне примере наћи ћете у мојој књизи „Простор-Време“ у секцији 1.2.6. Лагранжијан (Теорема 1.2.10). Ако прихватамо еквиваленцију дејства и физичке информације, откривамо и Ојлер-Лагранжову једначину као ствар информатичког минимализма. Зато у наставку наводим још нека појашњења.
1.6. Принцип најмањег дејства за трајекторију можемо видети просто као минимизирање одступања кинетичке енергије T од потенцијалне V током кретања тела. Дакле, схватамо га као тражење што је могуће мање апсолутне вредности Лагранжијана L = T - V. Уз то, потенцијалну енергију разликујемо од потенцијала који, нпр. за гравитационо поље, је рад W потребан да се тело масе m са удаљености r од центра гравитације, тела масе M, однесе изван гравитационог поља:
\[ U(r) = \frac{W}{m} = \frac{1}{m}\int_{\infty}^0 \vec{F}\cdot d\vec{r} = \frac{1}{m}\int_{\infty}^0 \frac{GMm}{r^2}\ dr = - \frac{GM}{r}. \]У мом блогу (Variations) можете видети једну употребу овог потенцијала у циљу разумевања метрике опште теорије релативности, а за сада приметимо само да је гравитационо убрзање:
\[ g = -\frac{dU}{dr} = \frac{d}{dr}\frac{GM}{r} = -\frac{GM}{r^2} \]на удаљености r од центра масе M. Иначе, мерењем на површини земље налазимо g = 9,8 m/s², што нам помаже у проверавању, или израчунавању осталих параметара Земље. Како је убрзање промена брзине v временом t, а брзина промена пута r временом, изводи, па интегрирање дају:
\[ g = \ddot{r} =\frac{d\dot{r}}{dt} = \frac{d\dot{r}}{dr}\frac{dr}{dt} = v\frac{dv}{dr}, \] \[ v\frac{dv}{dr} = -\frac{GM}{r^2}, \] \[ \frac12 v^2 = \frac{GM}{r}. \]Отуда и она замена v²/c² = 2GM/rc² у поменутом блогу.
Падајући за висину Δr промену потенцијалне енергије за ΔV = mgΔr замениће све брже кретање тела и пораст кинетичке енергије за ΔT = Δ(mv²/2). Прелазећи на инфинитезимале (Δr → dr) добија се:
\[ dT = d(\frac12mv^2) = mv\ dv = m\frac{dv}{dr}dr = mg\ dr = dV, \]где су употребљена горња једнакост извода. Када су од тачке до тачке, током целе путање, ове промене једнаке, онда је и Лагранжијан нула, L = T - V = 0, и имамо да принцип најмањег дејства важи за тело у слободном паду. То када је релативистичка промена масе занемарљива, иначе је рачун сложенији иако води до начелно истог.
За разлику од потенцијала, потенцијална енергија је она која ће бити утрошена за рад силе на путу, па је ΔV = FΔr, за кретање у смеру силе. На тај начин гледано, промене Лагранжијана ΔL = ΔT - FΔr током пута говоре о променама кинетичке енергије једнаким силама (ΔT/Δr = F) када путања следи принцип најмањег дејства. Видели смо како то важи за гравитациону, али важи и за силе уопште.
1.7. Користећи принцип најмањег дејства за трајекторију, извешћу овде Ојлер-Лагранжову једначину. То није њен најстрожији начин доказа, али ако вам се понешто успут учини непознатим погледајте и видео на линку ове слике десно и можда објашњење у епизоди Брајана Грина.
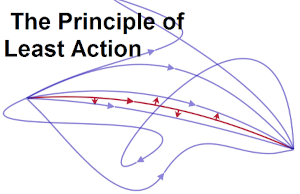
Тражимо такву путању између двају фиксираних крајњих догађаја A и B, из тренутака tA и tB, чији Лагранжијан је најмањи. Тражимо минимум тог дејства (производа енергије и времена):
\[ S(q) = \int_A^B L(q,\dot{q},t)\ dt. \]Уобичајено je овде користити тзв. генералисане координате \( q \) и \( \dot{q} \) за положаје и брзине, од којих смо узели по једног представника, или их сваку можете сматрати низом. Било коју ових путања означимо са Q, а оптималну са q, тако да је
q(t) = Q(t) + δ(t),
где је δ одступање произвољне од оптималне у тренутку t. Смењујемо ово у горњу једначину за дејство и развијамо Лагранжијан у Тејлоров ред:
\[ S(q) = \int_A^B L(Q+\delta, \dot{Q}+\dot{\delta}, t)\ dt = \int_A^B [L(Q, \dot{Q}, t) + \frac{\partial L}{\partial q}\delta + \frac{\partial L}{\partial \dot{q}}\dot{\delta} + ...]\ dt \]где можемо занемарити више степене \( q \) и \( \dot{q} \) рачунајући да су та одступања веома мали бројеви. Како је (извод производа):
\[ \frac{d}{dt}\left(\frac{\partial L}{\partial \dot{q}}\delta\right) = \frac{d}{dt}\left(\frac{\partial L}{\partial \dot{q}}\right) \delta + \frac{\partial L}{\partial \dot{q}}\dot{\delta} \]то је:
\[ \frac{\partial L}{\partial \dot{q}}\dot{\delta} = \frac{d}{dt}\left(\frac{\partial L}{\partial \dot{q}}\delta\right) - \frac{d}{dt}\left(\frac{\partial L}{\partial \dot{q}}\right) \delta, \]што смењујући у горњи развој и знајћи да је δ = 0 у крајњим тачкама, добијамо:
\[ S(q) = S(Q) + \int_A^B \left[\frac{\partial L}{\partial q}\delta - \frac{d}{dt}\left(\frac{\partial L}{\partial \dot{q}}\right)\delta + \frac{d}{dt}\left(\frac{\partial L}{\partial \dot{q}}\delta\right)\right]\ dt. \]Трећи сабирак интегриран су могућа одступања на крајевима интервала, која су нуле, па остаје:
\[ S(q) = S(Q) + \int_A^B \left[\frac{\partial L}{\partial q} - \frac{d}{dt}\left(\frac{\partial L}{\partial \dot{q}}\right) \right]\delta \ dt, \] \[ \Delta S = \int_A^B \left[\frac{\partial L}{\partial q} - \frac{d}{dt}\left(\frac{\partial L}{\partial \dot{q}}\right) \right]\delta \ dt, \]што треба бити нула за свако δ, а то је само ако је:
\[ \frac{\partial L}{\partial q} - \frac{d}{dt}\left(\frac{\partial L}{\partial \dot{q}}\right) = 0. \]То је тражена Ојлер-Лагранжова једначина.
1.8. Принцип најмањег дејства посматран са становишта Ајнштајнове теорије укључује 4-дим простор-време. Декартове три правоугле координате (Oxyz) тада допуњавамо четвртом, u = ict, дужином коју би светлост прешла брзином c ≈ 300 000 km/s за време t, при чему је имагинарна јединица i² = -1. Тиме и инфинитезимална Питагорина теорема (1.3) добија облик:
ds² = dx² + dy² + dz² - c²dt².
Тај интервал, позивајући се на претходни, краће пишемо ds² = dℓ² - c²dt². Дужина ds остаје иста док се координате мењају, па погледајмо како се то одражава на временски ток:
\[ ds = \sqrt{d\ell^2 - c^2dt^2} = \sqrt{1 - \left(\frac{d\ell}{cdt}\right)^2}cdt = \sqrt{1 - \left(\frac{v}{c}\right)^2}cdt. \]За разлику од реалне дужине dℓ интервал ds је имагинаран број, када год је v ≤ c. Таква је и временска дужина icdt за разлику од обичне dx, што је у реду освртом са садашњости на не баш реалности онога што је или би било у неким другим временима.
Наведени систем се креће релативном брзином v = dℓ/dt. Она је нула у њему самом, њему сопственом стању. У том сопстеном стању величине даље означавамо са индексом нула. Интервали ds су у разним системима координата једнаки, па за поменута два важи:
\[ \sqrt{1 - \left(\frac{v}{c}\right)^2}cdt = cdt_0, \] \[ dt = \frac{dt_0}{\sqrt{1 - \frac{v^2}{c^2}}}. \]Речима, јединице времена dt релативног система све су дуже у односу на сопствене dt0 што је брзина v покретног система већа. За релативног посматрача ће време оног који седи у покретном систему тећи спорије.
Посматрач који седи у покретном систему опажа сопствену дужину dℓ0 и брзину оног друго v0 = -v. Ми се у наставку питамо шта опажа релативни посматрач у односу на којег се овај креће брзином v. Тада:
\[ d\ell_0^2 - c^2dt_0^2 = d\ell^2 - c^2dt^2, \] \[ \left(1 - \frac{v_0^2}{c^2}\right)dl_0^2 = \left(1 - \frac{v^2}{c^2}\right)dl^2, \] \[ \left(1 - \frac{v_0^2}{c^2}\right)dl_0^2 = dl^2, \]јер је у његовом систему, релативном, његова брзина v = 0. Према томе (v0² = v²):
\[ d\ell = \sqrt{1 - \frac{v^2}{c^2}}\ d\ell_0. \]Сопствене јединице дужине су краће у односу на релативног посматрача. Напомињем да је у строгом смислу ово извођење контракције дужина (за разлику од претходне дилатације времена) некоректно за све познаваоце, иако је резултат иначе коректан.
Коректно је приметити да ds има физички смисао дужине која помножена са импулсом p = mc постаје дејство. Претходно смо видели да је дејство и производ Лагранжијана (L = T - V) и времена. Прецизно речено, дејство током 4-дим путање, дакле од догађаја A до B, односно од тренутка tA до tB, за слободну материјалну тачку масе m је:
\[ S = -mc\int_A^B ds = \int_A^B L\ dt. \]Посебно издвојена Лагранжова функција (разлика кинетичке и потенцијалне енергије) је:
\[ L = -mc^2\sqrt{1 - \frac{v^2}{c^2}} = -mc\left[1 -\frac12\frac{v^2}{c^2} + \frac18\left(\frac{v^2}{c^2}\right)^2 - \frac{1}{16}\left(\frac{v^2}{c^2}\right)^3 + ...\right]. \]Десно је развој у Тејлоров ред у којем ћемо занемарити више степене разломка v/c, у случају када је брзина v занемарљива у односу на брзину светлости c. Тада је Лагранжијан, приближно:
\[ L = -mc^2 + \frac12mv^2 = -V + T. \]Ето зашто пишемо овај минус испред масе, да би исти Лагранжијан у споријим кретањима сводили на класични. Доследно, као што је у класичној физици познато, импулс честице је промена Лагранжијана променом брзине, што важи и када су ове промене векторске величине, па сада имамо:
\[ \textbf{p} = \frac{\partial L}{\partial \textbf{v}} = \frac{m\textbf{v}}{\sqrt{1 - \frac{v^2}{c^2}}}, \]што се своди на класични ипулс p = mv, за мале брзине v. Енергија честице, као што је познато, је:
\[ E = p\textbf{v} - L = \] \[ = \frac{mv^2}{\sqrt{1 - \frac{v^2}{c^2}}} + mc^2\sqrt{1 - \frac{v^2}{c^2}} \] \[ = m\frac{v^2 + c^2\left(1 - \frac{v^2}{c^2}\right)}{\sqrt{1 - \frac{v^2}{c^2}}}, \] \[ E = \frac{mc^2}{\sqrt{1 - \frac{v^2}{c^2}}}. \]Отуда, за енергију и масу честице у мировању (v = 0) важи једнакост E0 = m0c², а наведена је уопште у кретању. Посебно су релативна маса и енергија:
\[ m = \frac{m_0}{\sqrt{1 - \frac{v^2}{c^2}}}, \quad E = \frac{Е_0}{\sqrt{1 - \frac{v^2}{c^2}}}. \]Као и раније, ознаке са индексом нула су сопствене вредности (честице у мировању).
У мојој књизи „Минимализам Информације“ (2.5 Аjнштаjнове опште jедначине) наћи ћете како се ова дефиниција Лагранжијана и дејства користе за извођење једначина опште релативности. Овде писани ефекти те специјалне теорије довољни су да се примети коректност ових релативистичких изведби.
2. Метрички тензор
Било колики да је број n = 1, 2, 3, ... димензија простора, знамо да постоји известан пандан Декартовог правоуглог система координата yi у којем се „Питагорина теорема“ може поопштити у интервал
\[ ds^2 = \sum_{i=1}^n (dy^i)^2. \]Координате овог се затим могу представљати као функције неких других yi = yi(x1, x2, ..., xn) тако да је
\[ dy^i = \frac{\partial y^i}{\partial x^j}dx^j, \]где подразумевамо сабирање поновљеног доњег и горњег индекса, према Ајнштајновој конвенцији. А интервал се тада пише:
\[ (ds)^2 = g_{ij}dx^idx^j, \quad g_{ij} = \sum_{k=1}^n \frac{\partial y^k}{\partial x^i}\frac{\partial y^k}{\partial x^j}, \quad i,j = 1, 2, ..., n. \]Овај систем, gij, је два пута коваријантни тензор, јер је квадрат дужине дефинисан као инваријанта у свим координатним системима. При томе тај тензор, који зовемо „метрички тензор“, је симетричан, јер је очигледно gij = gji. У наставку ћемо видети колико инсистирање на инваријантности интервала ds води у напуштање смисла Питагорине теореме какав је она имала у древним временима.
2.1. У случају да је елеменат дужине (dℓ)² = gijdxidxj реалан, он је позитивно дефинитна квадратна форма и може бити једнака нули само када су сви dxi = 0. Метричком тензору одговара матрица свих његових елемената:
\[ (g_{ij}) = \begin{pmatrix} g_{11} & g_{12} & ... & g_{1n} \\ g_{21} & g_{22} & ... & g_{2n} \\ ... \\ g_{n1} & g_{n2} & ... & g_{nn} \end{pmatrix}. \]Овој матрици одговара детерминанта:
\[ g = |g_{ij}| = \begin{vmatrix} g_{11} & g_{12} & ... & g_{1n} \\ g_{21} & g_{22} & ... & g_{2n} \\ ... \\ g_{n1} & g_{n2} & ... & g_{nn} \end{vmatrix} \]која је због gij = gji, као и матрица, симетрична. Њена вредност је, на основу правила о множењу детерминанти:
\[ g = |g_{ij}| = \left|\sum_k \frac{\partial y^k}{\partial x^i}\frac{\partial y^k}{\partial x^j}\right| = \left|\frac{\partial y^i}{\partial x^j}\right|^2. \]Она је квадрат јакобијана трансформације датих Декартових правоуглих координата у произвољне друге координате и увек је g > 0, ако је јакобијан различит од нуле. По својој природи g је релативна скаларна инваријанта тежине 2, што видимо из трансформације те детерминанте у нову вредност, у новим координатама:
\[ \bar{g} = \left|\frac{\partial y^i}{\partial \bar{x}^j}\right|^2 = \left|\frac{\partial y^i}{\partial x^k}\frac{\partial x^k}{\partial \bar{x}^j}\right|^2 = \left|\frac{\partial y^i}{\partial x^k}\right|^2 \left|\frac{\partial x^k}{\partial \bar{x}^j}\right|^2 = \left|\frac{\partial x^k}{\partial \bar{x}^j}\right|^2 g. \]2.2. Ако је Gij кофактор детерминанте |gij| који одговара елементу gij, развијајући детерминанту по врстама (колонама), налазимо:
\[ g_{jk}G^{ik} = g_{kj}G^{ki} = \delta_j^i g. \]На основу овога дефинишемо контраваријантни метрички тензор другог ранга, или реда:
\[ g^{ij} = \frac{G^{ij}}{g}, \]јер је:
\[ g_{jk}g^{ik} = g_{kj}g^{ki} = \delta_j^i. \]Он је основни контраваријантни тензор и такође је симетричан, gij = gji. Из дефиниционе једначине следи:
\[ |g_{jk}g^{ik}| = |g_{ij}| |g^{ij}| = g|g^{ij}| = |\delta^i_j| = 1, \] \[ |g^{ij}| = \frac{1}{g}. \]Ова детерминанта је по својој природи релативна скаларна инваријанта тежине -2, јер је после смене променљивих:
\[ |\bar{g}^{ij}| = \frac{1}{\bar{g}} = \left|\frac{\partial x^i}{\partial \bar{x}^j}\right|^{-1}g^{-1} = \left|\frac{\partial x^i}{\partial \bar{x}^j}\right|^{-2} |g^{ij}|. \]Систем кофактора, који је такође симетричан, Gij = Gji, трансформише се по закону:
\[ \bar{G}^{ij} = \bar{g}\bar{g}^{ij} = \left|\frac{\partial x^m}{\partial \bar{x}^n}\right|^2 g g^{rs} \frac{\partial \bar{x}^i}{\partial x^r} \frac{\partial \bar{x}^j}{\partial x^s} = \left|\frac{\partial x^m}{\partial \bar{x}^n}\right|^2 G^{rs} \frac{\partial \bar{x}^i}{\partial x^r}\frac{\partial \bar{x}^j}{\partial x^s} \]па је релативни двапут контраваријантни тензор тежине 2.
2.3. Како је \( e^{i_1i_2...i_n} \) релативни тензор тежине +1 и n пута контраваријантан, а \( e_{j_1j_2...j_n} \) је релативни тензор тежине -1 и n пута коваријантан, пошто је \( \sqrt{g} \) релативни скалар тежине +1, биће (e-системи):
\[ \varepsilon^{i_1i_2...i_n} = \frac{1}{\sqrt{g}}e^{i_1i_2...i_n}, \quad \varepsilon_{j_1j_2...j_n} = \sqrt{g} \ e_{j_1j_2...j_n} \]апсолутни тензори, при чему ни ранг ни варијантност нису промењени. Њихови уобичајени називи су ε-системи, или Ричијеви антисиметрични тензори.
Када је детерминанта g = 1 тада ε-системи постају e-системи, али иначе када множите два таква, ове детерминанте се поништавају. На пример, непосредним увршатавањем индекса i, j, p, q ∈ {1, 2}, када простор има две димензије, налазимо:
\[ \varepsilon_{ij}\varepsilon^{pq} = \delta_i^p \delta_j^q - \delta_j^p\delta_i^q, \quad \varepsilon_{ij}\varepsilon^{ip} = \delta^p_j, \quad \varepsilon_{ij}\varepsilon^{ij} = 2, \]без обзира на вредност детерминанте метричког тензора g ≠ 0. На пример, у 3-дим простору, када су индекси i, j, k, p, q ∈ {1, 2, 3} биће увек:
\[ \varepsilon_{ijk}\varepsilon^{ipq} = \delta_j^p \delta_k^q - \delta_j^q \delta_k^p, \quad \varepsilon_{jpq}\varepsilon^{ipq} = 2\delta^i_j, \quad \varepsilon_{ijk}\varepsilon^{ijk} = 6. \]Рецимо, у 4-дим простору је:
\[ \varepsilon_{ijkl} = \frac{(i-j)(i-k)(i-l)(j-k)(j-l)(k-l)}{12} \sqrt{g}, \]што је +1 када су индекси парна пермутација низа 1234, а за непарну -1 и 0 ако се неки индекс понавља.
2.4. Тангента (лат. tangere - додиривати) је права која у датој тачки додирује криву. Из задатог система координата можемо бирати по једну по сваке од њих, док остале тада држимо константним и добијати поједине координатне линије. Колико димензија има простор, толико ће бити тих линија. Бирајмо их тако да све оне пролазе кроз исту тачку и тој тачки на сваку поставимо тангенту. Метрички тензор је и скаларни производ таквих тангентних вектора. Успорићу мало да се у то лакше уверимо.
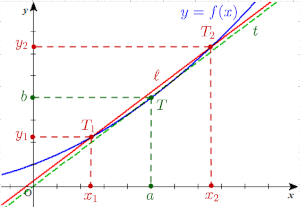
На слици лево, у Декартовом правоуглом систему координата (Oxy), постављен је други систем чија једна координатна линија је функција y = f(x), из система који не мора да садржи исходиште првог (O). Њу у тачки T(a, b) додирује тангента t, којој је паралелна права линија ℓ што пресеца y = f(x) у тачкама T1(x1, y1) и T2(x2, y2). Граф f је плаве боје, линија ℓ је црвена, тангента t испрекидана зелена.
Као што знамо из анализе, извод функције f(x) у тачки T је гранична вредност (Δx = x2 - x1):
\[ \lim_{\Delta x \to 0}\frac{\Delta y}{\Delta x} = \lim_{\Delta x \to 0}\frac{y_2 - y_1}{x_2 - x_1} = f'(a), \]где су вредности y1 и y2 стално са доњих и горњих страна b, док су вредности x1 и x2 лево и десно од a. Иначе је извод, па и f', количник промене ординате и промене апсцисе, он је тангенс угла θx = ∠(xOt) између апсцисе (x-осe) и тангенте.
Пишемо ли тангенту као једначину праве у експлицитном облику, y = kx + n, извод је овај коефицијент нагиба праве k = f'(a), а њен други параметар онда налазимо из услова да тачка T(a, b) припада обема и тангенти и кривој, па је n = b - af'(a). Једначина тангенте на функцију y = f(x) у тачки T(a, b) је:
\[ y = f'(a)(x - a) + b, \] \[ y - b = (x - a)\ \text{tg}\ \theta_x, \quad (y - b) \ \text{tg}\ \theta_y = x - a. \]Угао θy = ∠(tOy) је између тангенте и ординате. Како је θx + θy = π/2, то је 1/tg(θx) = ctg(θx) = tg(θy), па из друге од ових једначина непосредно следи трећа. Пређимо сада на диференцијал функције.
Нека је претходна функција мало сложенија, рецимо као глатка криволинијска повш y = f(x1, x2), где је y = TP висина њене тачке T(x1, x2, y) чија је P(x1, x2) пројекција у некој датој координатној равни. У том случају су нам интересантни вектори:
\[ \frac{f(x_1 + dx_1, x_2) - f(x_1, x_2)}{dx_1} = \vec{e}_1, \quad \frac{f(x_1, x_2 + dx_2) - f(x_1, x_2)}{dx_2} = \vec{e}_2. \]Можемо их сматрати базом тангентног простора у тачки y(x1, x2). Развојем у Тејлоров ред добијамо:
\[ y(x_1 + dx_1, x_2 + dx_2) = y(x_1, x_2) + \frac{\partial y}{\partial x_1}dx_1 + \frac{\partial y}{\partial x_2}dx_2, \] \[ y(x_1 + dx_1, x_2 + dx_2) = y(x_1, x_2) + \vec{e}_1dx_1 + \vec{e}_2dx_2, \] \[ d\vec{s} = y(x_1 + dx_1, x_2 + dx_2) - y(x_1, x_2) = \vec{e}_1dx_1 + \vec{e}_2dx_2, \] \[ d\vec{s}\cdot d\vec{s} = (\vec{e}_1dx^1 + \vec{e}_2dx^2)\cdot(\vec{e}_1dx^1 + \vec{e}_2dx^2), \] \[ ds^2 = g_{ij}dx^idx^j, \]са метричким тензором \( g_{ij} = \vec{e}_i\cdot\vec{e}_j \) представљеним скаларним производима вектора. Даље је лако овај пример применити на простор произвољне димензије n, уместо самих ових n = 2. Уопште је:
\[ g_{ij} = 0 \iff \vec{e}_i\cdot \vec{e}_j = 0 \iff \vec{e}_i \perp \vec{e}_j, \]што значи да су мешовити коефицијенти (i ≠ j) метричког тензора једнаки нули, ако и само ако су ови базни вектори тангентног простора међусобно окомити. А окомите су координате не само Декартових правоуглих система већ и рецимо сферних, или цилиндарских.
2.5. Писање метрике у матричном облику омогућава лакшу манипулацију и израчунавање метричких величина, такође и боље разумевање односа између различитих варијабли у метрици. Разврставамо у три типа 2-тензоре у (0,2), (1,1) и (2,0), према положају доњих и горњих индекса. Поред тога, матрица зависи од избора базе, тада тангентног простора. То подразумевамо када у 3-дим простору пишемо:
\[ (g_{ij}) = \begin{pmatrix} g_{11} & g_{12} & g_{13} \\ g_{21} & g_{22} & g_{23} \\ g_{31} & g_{32} & g_{33} \end{pmatrix}. \]Сваки ко- или контра-варијантни 2-тензор може се писати матрично и свака n × n матрица такође ће представљати неки 2-тензор у n-димензионалном простору. Међутим, n × m, када n ≠ m, не може бити матрица 2-тензора. Ова ширина примене матрица има и нарочите предности.
Рецимо, при променама база тангентних простора (система координата) могуће је матрице 2-тензора дијагонализовати и добијати „згодне“ изборе уместо „незгодних“. Приоритет тада дајемо метричким тензорима. Примере дијагонализованих и алтернативних система координата наћи ћете свуда около, по интернету, али и у мом краћем прилогу о метрикама (Metrics, 2014) неких таквих. Уопште, квадрат интервала, односно квадратну форму n = 1, 2, 3, ... варијабли, можемо писати у матричном облику
\[ (d\ell)^2 = \begin{pmatrix} dx^1 \\ dx^2 \\ ... \\ dx^n \end{pmatrix}^{\top} \begin{pmatrix} g_{11} & g_{12} & ... & g_{1n} \\ g_{21} & g_{22} & ... & g_{2n} \\ ... \\ g_{n1} & g_{n2} & ... & g_{nn} \end{pmatrix}\begin{pmatrix} dx^1 \\ dx^2 \\ ... \\ dx^n \end{pmatrix}. \]У наставку погледајмо и један конкретан пример.
2.6. Да не бих понављао решења која сам већ наводио, за пример матрице метричког тензора узмимо елиптичне цилиндричне координате. То су конфокалне елипсе и хиперболе, са заједничком жижом у тачки (±c, 0), редом:
\[ \frac{x^2}{c^2\ \text{ch}^2\ \mu} + \frac{y^2}{c^2\ \text{sh}^2\ \mu} = 1, \quad \frac{x^2}{c^2\cos^2 \nu} - \frac{y^2}{c^2\sin^2 \nu} = 1, \]са великим и малим осама дуж апсцисе (x-осе) и ординате (y-осе), али и параметрима u и v као својим координатама. Упоредни Декартов и овај систем имају једну заједничку апликату (z-осу). Хиперболни косинус и синус (у западној нотацији cosh и sinh) су функције, редом:
\[ \text{ch}\ u = \frac{e^u + e^{-u}}{2}, \quad \text{sh}\ u = \frac{e^u - e^{-u}}{2}. \]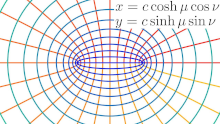
Трансформације Декартових правоуглих (Oxyz) из елиптичних координата (Oμνz) су:
x = c ch μ cos ν, y = c sh μ sin ν, z = z.
Објашњење погледајте у видеу линком са слике десно. Потом, израчунајмо диференцијале и збир њихових квадрата:
dx = c sh μ cos ν dμ - c ch μ sin ν dν, dy = c ch μ sin ν dμ + c sh μ cos ν dν, dz = dz,
dℓ² = dx² + dy² + dz² = c²(ch 2μ - cos 2ν)(dμ² + dν²) + dz².
Линијски елеменат нема мешовитих сабирака (gμν = gμz = gνz = 0) што значи да су ове елипсе окомите на хиперболе, а прва два коефицијента су једнаки (gμμ = gνν) и трећи је јединица (gzz = 1). Матрица тог метричког тензора, ових елиптичних цилиндарских (3-дим) координата је:
\[ (g_{ij}) = \begin{pmatrix} c^2(\text{ch}\ \mu - \cos\nu) & 0 & 0 \\ 0 & c^2(\text{ch}\ \mu - \cos\nu) & 0 \\ 0 & 0 & 1 \end{pmatrix}. \]Нису сви темељни системи тензорског рачуна другог ранга, нити су сви тензори (не трансформишу се на начин тензора). Али авај, постоји једна управо таква врста система трећег ранга, која није тензор, а заштитни је знак те области математике, по важности одмах уз метрички тензор. То су Кристофелови симболи и наредна су тема.
3. Кристофелови симболи
Риманова многострукост или Риманов простор (M, g) је реална, глатка многострукост M опремљена позитивно одређеним унутрашњим производом gp на тангентном простору TpM у свакој тачки p. На пример, у Римановом еуклидском тродимензионалном простору, путања најкраћег растојања између две фиксне тачке је права линија. У наставку ћемо поопштити тај важан концепт на Риманов простор уопште.
3.1. Путања екстремне (максималне или минималне) удаљености између било које две фиксне тачке A и B у Римановом простору назива се геодетска. Одређује је услов да интеграл интервала ds између две фиксне тачке A и B буде стационаран, да његова деривација, тачније мала варијација буде нулта:
\[ \delta\int_A^B ds = 0, \quad ds^2 = g_{jk}dx^jdx^k. \]У Римановом простору то води у израчунавање:
\[ \delta\ ds^2 = 2\ ds \ \delta(ds), \] \[ \delta\ ds^2 = \delta\ g_{jk}dx^idx^k = \delta(g_{jk})\ dx^jdx^k + g_{jk}\ \delta(dx^j) \ dx^k + g_{jk}dx^j\ \delta(dx^k), \] \[ 2\ ds \ \delta(ds) = dx^jdx^k\frac{\partial g_{jk}}{\partial x^m}\delta x^m + g_{jk}dx^k\ \delta(dx^j) + g_{jk}dx^j\ \delta(x^k). \]Поделимо обе стране са 2ds и користимо релацију:
\[ \delta\left(\frac{\partial x^j}{ds}\right) = \frac{d}{ds}(\delta x^j), \] \[ \delta(ds) = \frac12\left[\frac{dx^j}{ds}\frac{dx^k}{ds} \frac{\partial g_{jk}}{\partial x^m}\delta x^m + g_{jk}\frac{dx^k}{ds}\frac{d}{ds}(\delta x^j) + g_{jk}\frac{dx^j}{ds}\frac{d}{ds}(\delta x^k)\right]ds. \]Сменом овог израза у полазни интеграл, налазимо:
\[ \frac12\int_A^B \left[\frac{dx^j}{ds}\frac{dx^k}{ds} \frac{\partial g_{jk}}{\partial x^m}\delta x^m + g_{jk}\frac{dx^k}{ds}\frac{d}{ds}(\delta x^j) + g_{jk}\frac{dx^j}{ds}\frac{d}{ds}(\delta x^k)\right]ds = 0, \] \[ \frac12\int_A^B \left[\frac{dx^j}{ds}\frac{dx^k}{ds} \frac{\partial g_{jk}}{\partial x^m} - \frac{d}{ds}\left(g_{jm}\frac{dx^j}{ds} + g_{mk}\frac{dx^k}{ds}\right)\right]\delta x^m\ ds = 0. \]Узето је у обзир да је варијација δ нула у фиксним тачкама A и B, у парцијалном интегрирању. Слично је рађено при извођењу Ојлер-Лагранжове једначине (овде 1.7). Даље, јер је инфинитезимална замена δxm произвољна, да би интеграл био стационаран, израз испред фактора δxm мора исчезавати у свим тачкама путање. Отуда:
\[ \frac12 \left[\frac{dx^j}{ds}\frac{dx^k}{ds} \frac{\partial g_{jk}}{\partial x^m} - \frac{d}{ds}\left(g_{jm}\frac{dx^j}{ds} + g_{mk}\frac{dx^k}{ds}\right)\right] = 0, \] \[ \frac12 \frac{dx^j}{ds}\frac{dx^k}{ds} \frac{\partial g_{jk}}{\partial x^m} - \frac12 \frac{dg_{jm}}{ds} \frac{dx^j}{ds} - \frac12 g_{mk}\frac{d^2x^k}{ds^2} = 0. \]Даље, сменом:
\[ \frac{dg_{jm}}{ds} = \frac{\partial g_{jm}}{\partial x^k}\frac{dx^k}{ds}, \quad \frac{dg_{mk}}{ds} = \frac{\partial g_{mk}}{\partial x^j}\frac{dx^j}{ds} \]у горњу једначину, налазимо:
\[ \frac12\frac{dx^j}{ds}\frac{dx^k}{ds}\left(\frac{\partial g_{jk}}{\partial x^m} - \frac{\partial g_{jm}}{\partial x^k} - \frac{\partial g_{mk}}{\partial x^j}\right) - \frac12\left(g_{jm}\frac{d^2x^j}{ds^2} + g_{mk}\frac{d^2x^k}{ds^2}\right) = 0, \] \[ \frac12\frac{dx^j}{ds}\frac{dx^k}{ds}\left(\frac{\partial g_{mj}}{\partial x^k} - \frac{\partial g_{km}}{\partial x^j} - \frac{\partial g_{jk}}{\partial x^m}\right) + g_{lm}\frac{dx^l}{ds^2} = 0. \]Множећи са gmp добијамо израз који пишемо скраћено:
\[ \frac12\frac{dx^j}{ds}\frac{dx^k}{ds}g^{mp}\left(\frac{\partial g_{mj}}{\partial x^k} - \frac{\partial g_{km}}{\partial x^j} - \frac{\partial g_{jk}}{\partial x^m}\right) + g_{lm}g^{mp}\frac{d^2x^l}{ds^2} = 0, \] \[ \frac12\frac{dx^j}{ds}\frac{dx^k}{ds}g^{mp}\Gamma_{m,jk} + \delta^p_l\frac{d^2}{ds^2} = 0, \] \[ \frac{d^2x^p}{ds^2} + \frac{dx^j}{ds}\frac{dx^k}{ds}g^{mp}\Gamma_{m,jk} = 0, \] \[ \frac{d^2x^p}{ds^2} + \frac{dx^j}{ds}\frac{dx^k}{ds}\Gamma_{jk}^p = 0. \]Ова једначина представља услов који треба да буде задовољен да би интеграл био стационаран, она је систем диференцијалних једначина геодетских линија, а изрази Γm,jk и Γjkp су Кристофелови симболи. На пример, за p = 1, 2, 3, 4 ово је систем једначина са четири диференцијалне једначине за одређивање геодезика.
3.2. Кристофелови симболи су стенографске скраћенице квадратних диференцијалних облика. Сваки Кристофелов симбол је у суштини триплет од три индекса, рецимо i, j и k, где сваки може имати неку вредност 1, 2, ..., n, целог броја од 1 до броја n димензија простора. Широко се користе током примена тензора и отуда различити начини записивања истих, а има их и различитих.
Кристофелови симболи прве и друге врсте су, редом:
\[ \Gamma^{ij}_k = [ij,k] = \begin{bmatrix} ij \\ k \end{bmatrix} = \{ij,k\} = \frac12\left(\frac{\partial g_{ik}}{\partial x^j} + \frac{\partial g_{jk}}{\partial x^i} - \frac{\partial g_{ij}}{\partial x^k}\right) = \Gamma_{ij,k}, \] \[ \Gamma^k_{ij} = [k, ij] = \begin{Bmatrix} k \\ ij \end{Bmatrix} = \frac12g^{km}\left(\frac{\partial g_{im}}{\partial x^j} + \frac{\partial g_{jm}}{\partial x^i} - \frac{\partial g_{ij}}{\partial x^m}\right) = g^{km}\Gamma_{ij,m}. \]Наравно, у множењима ових система подразумева се Ајнштајнова конвенција о сабирању поновљеног горњег и доњег индекса. Лако се проверавају следеће четири особине, па и пета:
\[ [ij, k] = [ji, k], \quad \Gamma^k_{ij} = \Gamma^k_{ji}, \quad \frac{\partial g_{ij}}{\partial x^k} = [ik, j] + [jk, i], \quad \Gamma^m_{il} = g^{mj}[il,j]. \] \[ g_{lm}\Gamma^l_{ij} = g_{lm}g^{lk}[ij, k] = \delta^k_m[ij,k] = [ij,m]. \]Риманова многострукост je глаткa „површинa“ која остварује Леви-Цивита повезивања, или називамо то афиним повезивањем, тангентних простора. Њиме постижемо дефинисање појма диференцијације функција на многострукости. Практично, веза са Леви-Цивита се односи на коваријантни извод, који се обично означава са ∇. Ова деривација многострукости састоји се из два дела:
\[ \nabla_j = \partial_j + \Gamma^i_{jk} \]где је први сабирак обична деривација (парцијална по j-тој варијабли), а други је Кристофелов симбол и поправка. Зависни од координата, Кристофелови симболи немају природу тензора.
Кристофелови симболи имају геометријски смисао описа промена вектора базе унутар координатног система. Основни вектори се мењају због криволинијског координатног система, или због геометрије самог простора који је закривљен, а Кристофел симболи описују обадва ова. Они су у бити као изводи базних вектора:
\[ \Gamma^i_{jk} = \frac{\partial \textbf{e}_j}{\partial x^k}\cdot \textbf{e}^i. \]У произвољном закривљеном простору или координатном систему, базни вектори се могу мењати од тачке до тачке. Локално (у свакој тачки), Кристофелови симболи нам говоре како се основни вектори мењају. Разломак (извод) представља количину промене вектора ej дуж xk координате, да би скаларни производ затим дао количину преклапања тог дуж координате xi. Из овога се још боље види колика је зависност Кристофелових симбола од избора координатног система.
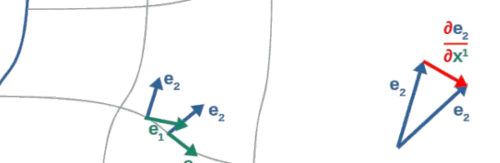
На слици су криволинијске координате x¹ и x² (не морају бити међусобно окомите) и њихови основни вектори e1 и e2. Замислимо да се крећемо дуж x¹-осе и гледамо како се основни вектор е2 мења (дуж те x¹-осе). Мала промена вектора дуж координатне осе је једноставно (парцијални) извод у односу на ову одређену координату. Тај вектор деривације (црвени на слици) се такође може делити на компоненте, дуж x¹ и x² осе, а то чини скаларни производ овог црвеног вектора са различитим базним векторима.
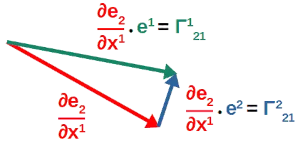
Грубо говорећи, исто то представљају компоненте Кристофелових симбола. Оне имају геометријско значење компоненти извода базних вектора, како се види на слици лево. Други начин да добијемо исто је да узмемо извод основног вектора како би видели промену базног вектора дуж координате, што би нам дало други вектор. Кристофелови су симболи тада представници компоненти таквог новог вектора. На тај једноставан начин видимо једну другачију, добро познату нам, дефиницију Кристофеловог симбола:
\[ \Gamma^i_{jk} = \textbf{e}^i\cdot \partial_k\textbf{e}_j, \quad \partial_k\textbf{e}_j = \frac{\partial \textbf{e}_j}{\partial x^k}. \]Множећи обе стране са ei и користећи eiei = 1, добијамо други облик овог:
\[ \partial_k\textbf{e}_j = \Gamma^i_{jk}\textbf{e}_i = \Gamma^1_{kj}\textbf{e}_1 + \Gamma^2_{kj}\textbf{e}_2 + \Gamma^3_{kj}\textbf{e}_3 \]сабирано у случају 3-дим простора. Отуда и назив коефицијената везе, да су Кристофелови симболи они коефицијенти (или компоненте) датих базних вектора за деривације датог вектора. Занимљиво објашњење овога у 2-дим поларном наспрам Декартовог система имате у Christoffel Symbols.
3.3. Пример. Докажимо да важи једнакост
\[ \frac{\partial g^{mk}}{\partial x^l} = -g^{jm}\Gamma^k_{jl} - g^{ik}\Gamma^m_{il}. \]Доказ:
\[ g_{ij}g^{ik} = \delta^k_j, \quad /\partial_{x^l} \] \[ g_{ij}\frac{\partial g^{ik}}{\partial x^l} + g^{ik}\frac{\partial g_{ij}}{\partial x^l} = 0, \] \[ g_{ij}g^{jm} \frac{\partial g^{ik}}{\partial x^l} + \frac{\partial g_{ij}}{\partial x^l}g^{ik}g^{jm} =0, \] \[ \delta^m_i \frac{\partial g^{ik}}{\partial x^l} + g^{jm} g^{ik} \frac{\partial g_{ij}}{\partial x^l} = 0, \] \[ \frac{\partial g^{mk}}{\partial x^l} = -g^{jm} g^{ik} \frac{\partial g_{ij}}{\partial x^l}, \] \[ \frac{\partial g^{mk}}{\partial x^l} = -g^{jm} g^{ik} 9[il,j] + [jl,i]) = \] \[ = -g^{ik}\Gamma^m_{il} - g^{jm}\Gamma^k_{jl}, \]а то је оно што је требало доказати. □
3.4. Пример. Докажимо да је
\[ \Gamma^i_{ij} = \frac{\partial}{\partial x^j}(\log\sqrt{g}), \]где је g = |gij| ≠ 0 детерминанта метричког тензора.
Доказ: Кофактор контраваријантног метричног тензора, како је раније речено, је
\[ G^{ik} = gg^{ij}. \]Деривација детерминанте се постиже деривирањем једне од колона, без промена других:
\[ \frac{\partial g}{\partial x^i} = G^{ik}\frac{\partial g_{ik}}{\partial x^j} = gg^{ik}\frac{\partial g_{ik}}{x^j} = gg^{ik}([ij,k] + [kj,i]) = gg^{ik}[ij,k] + gg^{ik}[kj,i]. \]У другом члану заменимо неми индекс k са i, а i са k, па добијамо:
\[ \frac{\partial g}{\partial x^i} = gg^{ik}[ij,k] + gg^{ki}[ij,k] = \] \[ = 2gg^{ik}[ij,k] = 2g\Gamma^i_{ij}, \]због симетричности, gki = gik. На крају:
\[ \frac{\partial}{\partial x^j}(\log\sqrt{g}) = \frac12 \frac{\partial}{\partial x^j}(\log g) = \frac12 \frac{1}{g}\frac{\partial g}{\partial x^j} = \frac12 \frac{1}{g}\frac{\partial g}{\partial x^j} (2g\Gamma^i_{ij}) = \Gamma^i_{ij}. \]Тиме је једнакост доказана. □
3.5. Пример. Наћи Кристофелове симболе за цилиндарске координате (овде 1.2).
Решење: На основу горе израчунатог интервала:
dℓ² = dr² + r²dφ² + dz²
препонзнајемо једине ненулте метричке коефицијенте grr = 1, gφφ = r² и gzz = 1. Отуда:
\[ (g_{ij}) = \begin{pmatrix} 1 & 0 & 0 \\ 0 & r^2 & 0 \\ 0 & 0 & 1 \end{pmatrix} \] \[ [\varphi \varphi,r] = \frac12\left(\frac{\partial g_{\varphi r}}{\partial \varphi} + \frac{\partial g_{\varphi r}}{\partial \varphi} - \frac{\partial g_{\varphi \varphi}}{\partial r}\right) = \frac12\left(-\frac{\partial r^2}{\partial r}\right) = -r, \] \[ [\varphi r, \varphi] = \frac12\left(\frac{\partial g_{\varphi \varphi}}{\partial r} + \frac{\partial g_{r\varphi}}{\partial \varphi} - \frac{\partial g_{\varphi r}}{\partial \varphi}\right) = \frac12\left(\frac{\partial r^2}{\partial r}\right) = r. \]Помоћу ових, прве врсте, израчунавамо и:
\[ \Gamma^r_{\varphi \varphi} = -r, \quad \Gamma^{\varphi}_{r\varphi} = \Gamma^{\varphi}_{\varphi r} = \frac{1}{r}, \]а то су Кристофелови симболи друге врсте. Наиме, детерминанта овог метричког тензора и њој инверзна је:
\[ g = |g_{ij}| = \det(g_{ij}) = r^2, \quad |g|^{-1} = |g^{ij}| = \left|\frac{G^{ij}}{g}\right| = \begin{vmatrix} 1 & 0 & 0 \\ 0 & r^{-1} & 0 \\ 0 & 0 & 1 \end{vmatrix} = r^{-1}, \]са јединим ненегативним коефицијентима grr = 1, φφ = r-1 и gzz = 1. Затим, израчунавамо:
\[ \Gamma^i_{jk} = \frac12g^{mi}\left(\frac{\partial g_{jm}}{\partial x^k} + \frac{\partial g_{km}}{\partial x^j} - \frac{\partial g_{jk}}{\partial x^m}\right), \]од којих су једина три наведена различита од нуле. То је било кориштењем дефиниције (3.2), а исте је могуће добијати помоћу четврте горе наведене особине:
\[ \Gamma^i_{jk} = g^{im}[jk,m], \]из које се сада још брже добијају управо наведене компоненте. □
Проверу делимично можемо радити и помоћу резултата 3.4. примера:
\[ \Gamma^i_{ij} = \frac{\partial}{\partial x^j}(\log \sqrt{g}), \] \[ \Gamma^r_{rj} + \Gamma^{\varphi}_{\varphi j} + \Gamma^z_{zj} = \frac{\partial}{\partial x^j}(\log r) \] \[ \Gamma^{\varphi}_{\varphi r} = \frac{\partial}{\partial r}(\log r) = \frac{1}{r},\]а остали су нуле. Ово је тачно.
3.6. Трансформације Кристофелових симбола нису типично тензорске, оне нису тензори које, успут речено, дефинишемо помоћу њима карактеристичних трансформација, али се своде на њих:
\[ \bar{g}_{ln} = g_{ij} \frac{\partial x^i}{\partial \bar{x}^l}\frac{\partial x^j}{\partial \bar{x}^n}. \]Метрички тензор парцијално диференцирамо за потребе Кристофелових симбола:
\[ \frac{\partial \bar{g}_{ln}}{\partial \bar{x}^m} = \frac{\partial g_{ij}}{\partial x^k} \frac{\partial x^k}{\partial \bar{x}^m} \frac{\partial x^i}{\partial \bar{x}^l}\frac{\partial x^j}{\partial \bar{x}^n} + g_{ij} \frac{\partial^2 x^i}{\partial \bar{x}^m\partial \bar{x}^l}\frac{\partial x^j}{\partial \bar{x}^n} + g_{ij} \frac{\partial x^i}{\partial \bar{x}^l}\frac{\partial^2 x^j}{\partial \bar{x}^m \partial \bar{x}^n}, \] \[ \frac{\partial \bar{g}_{mn}}{\partial \bar{x}^l} = \frac{\partial g_{ij}}{\partial x^k} \frac{\partial x^k}{\partial \bar{x}^l} \frac{\partial x^i}{\partial \bar{x}^m}\frac{\partial x^j}{\partial \bar{x}^n} + g_{ij}\frac{\partial^2 x^i}{\partial \bar{x}^l \partial \bar{x}^m}\frac{\partial x^j}{\partial \bar{x}^n} + g_{ij} \frac{\partial x^i}{\partial \bar{x}^m}\frac{\partial^2 x^j}{\partial \bar{x}^l\partial \bar{x}^n}, \] \[ \frac{\partial \bar{g}_{lm}}{\partial \bar{x}^n} = \frac{\partial g_{ij}}{\partial x^k} \frac{\partial x^k}{\partial \bar{x}^n} \frac{\partial x^i}{\partial \bar{x}^l}\frac{\partial x^j}{\partial \bar{x}^m} + g_{ij}\frac{\partial^2 x^i}{\partial \bar{x}^n \partial \bar{x}^l}\frac{\partial x^j}{\partial \bar{x}^m} + g_{ij} \frac{\partial x^i}{\partial \bar{x}^n}\frac{\partial^2 x^j}{\partial \bar{x}^l\partial \bar{x}^m}. \]Затим то уврштавамо:
\[ \bar{\Gamma}^{lm}_n = \frac12\left(\frac{\partial \bar{g}_{ln}}{\partial \bar{x}^m} + \frac{\partial \bar{g}_{mn}}{\partial \bar{x}^l} - \frac{\partial \bar{g}_{lm}}{\partial \bar{x}^n} \right), \] \[ \bar{\Gamma}^{lm}_n = \Gamma^{ik}_j \frac{\partial x^i}{\partial \bar{x}^l} \frac{\partial x^j}{\partial \bar{x}^n} \frac{\partial x^k}{\partial \bar{x}^m} + g_{ij} \frac{\partial^2 x^i}{\partial \bar{x}^l \partial \bar{x}^m}\frac{\partial x^j}{\partial \bar{x}^n}. \]Ова формула је правило трансформације Кристофелових симбола прве врсте, када координатни систем xi трансформишемо у систем x̄i. Други сабирак указује да овај симбол није тензор.
Даље, налазимо трансформације Кристофелових симбола друге врсте:
\[ \bar{g}^{ns} = g^{pq}\frac{\partial \bar{x}^n}{\partial x^p}\frac{\partial \bar{x}^s}{\partial x^q}, \] \[ \bar{\Gamma}^s_{lm} = \bar{g}^{ns}\bar{\Gamma}^{lm}_n = \bar{g}^{ns} \bar{\Gamma}^{lm}_n = \] \[ = g^{jq} \frac{\partial x^i}{\partial \bar{x}^l}\frac{\partial x^k}{\partial \bar{x}^m} \frac{\partial \bar{x}^s}{\partial x^q} \Gamma^{ik}_j + g^{jq}g_{ij} \frac{\partial^2 x^i}{\partial \bar{x}^l\partial \bar{x}^m}\frac{\partial \bar{x}^s}{\partial x^q}. \]Отуда:
\[ \bar{\Gamma}^s_{lm} = \Gamma^p_{ij}\frac{\partial \bar{x}^s}{\partial x^p} \frac{\partial x^i}{\partial \bar{x}^l}\frac{\partial x^j}{\partial \bar{x}^m} + \frac{\partial \bar{x}^s}{\partial x^j}\frac{\partial^2 x^j}{\partial \bar{x}^l \partial \bar{x}^m}. \]Ово је правило трансформације координата Кристофелових симбола друге врсте. Они такође нису тензор, што се види по другом сабирку.